
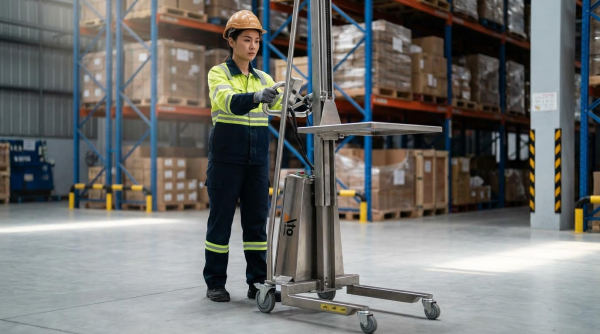
Os posicionadores elétricos permitiam o manuseio preciso e repetível de cargas pesadas ou de formato irregular em aplicações de soldagem, montagem e movimentação de materiais. Seu desempenho dependia de uma arquitetura mecânica robusta, trajetórias de carga corretamente projetadas e sistemas de acionamento e controle coordenados, integrados a robôs e veículos automatizados. A operação segura exigia inspeções estruturadas, proteção elétrica, áreas de trabalho bem definidas e operadores treinados que compreendessem os procedimentos de emergência. A confiabilidade a longo prazo dependia de manutenção rigorosa, solução de problemas sistemática e estratégias de ciclo de vida baseadas em dados, que mantinham os posicionadores precisos, seguros e disponíveis.
Este artigo examinou o projeto fundamental de posicionadores elétricos de trabalho, as expectativas de segurança e conformidade, os métodos de manutenção e diagnóstico de falhas, e as abordagens práticas para construir sistemas de posicionamento confiáveis e eficientes ao longo de toda a sua vida útil.
Funções principais e projeto de posicionadores de trabalho elétricos
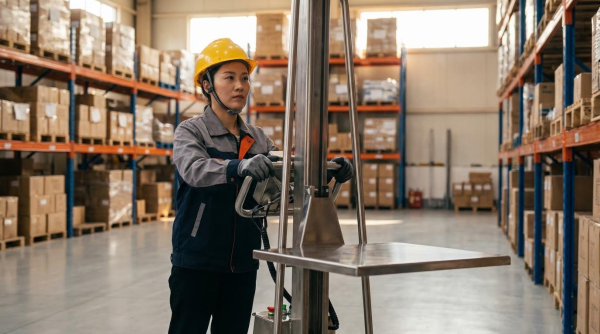
Os posicionadores elétricos ajustavam a orientação da peça para melhorar a qualidade da solda, a ergonomia e a consistência do processo. Eles combinavam estruturas mecânicas, transmissões e sistemas de controle para fornecer movimentos precisos e repetíveis sob classificações de carga definidas. Os engenheiros de projeto equilibravam rigidez, resposta dinâmica e funções de segurança, integrando-se a equipamentos de soldagem, robôs ou manipuladores. Compreender os caminhos de carga, o controle de velocidade e a estabilidade era essencial para especificar sistemas confiáveis e em conformidade com as normas.
Arquitetura Mecânica e Caminhos de Carga
A arquitetura mecânica normalmente incluía uma base rígida, uma mesa ou estrutura giratória e mecanismos de inclinação suportados por mancais e elementos estruturais. Os projetistas direcionavam os principais caminhos de carga da peça de trabalho através de dispositivos de fixação até a mesa, e então através de mancais e estruturas até a fundação ou ancoragens. O dimensionamento correto de eixos, mancais e soldas, baseado nos momentos fletores e cargas de torção mais críticos, limitava a deflexão e evitava falhas por fadiga. Os engenheiros minimizavam as cargas em balanço e garantiam que os parafusos de ancoragem e as interfaces de montagem resistissem ao afrouxamento induzido por vibração durante os ciclos de trabalho. Para aplicações verticais e suspensas, dispositivos antiqueda ou de travamento mecânico protegiam contra movimentos induzidos pela gravidade em caso de falha do acionamento ou do freio.
Sistemas de transmissão, caixa de câmbio e controle de velocidade
Os posicionadores elétricos utilizavam conjuntos motor-redutor para proporcionar rotação e inclinação controladas, geralmente por meio de plataformas giratórias com engrenagens, engrenagens helicoidais ou transmissões por corrente. Servomotores ou motores de indução com conversores de frequência forneciam velocidade e torque variáveis, permitindo um posicionamento suave em baixa velocidade e uma rotação estável em velocidade constante para soldagem. Os projetistas selecionavam as relações de redução de forma que o torque nominal do motor excedesse o torque de saída necessário com margens de segurança, considerando a inércia e os ciclos de partida e parada. Os redutores exigiam lubrificação adequada, controle de folga e vedação para evitar desgaste, ruído e vazamento de óleo que pudessem afetar a precisão do posicionamento. Algoritmos de controle de velocidade em inversores ou servomotores limitavam a aceleração e a desaceleração para evitar o deslizamento da peça, mantendo o cumprimento das metas de tempo de ciclo.
Fixação da peça, centro de gravidade e estabilidade
Dispositivos de fixação prendiam os componentes com segurança, transmitindo as cargas para o posicionador sem deslizamento ou deformação. Os engenheiros posicionaram o centro de gravidade combinado do dispositivo e da peça o mais próximo possível dos eixos de rotação e inclinação para minimizar o torque necessário e as cargas dinâmicas. Centros de gravidade desalinhados criavam momentos desequilibrados, causando oscilação da mesa, aumento das cargas nos rolamentos e riscos potenciais de tombamento para unidades móveis ou elevadas. Os cálculos de projeto consideraram a massa nominal máxima, a distância de deslocamento e o ângulo de inclinação para verificar a estabilidade contra tombamento e dimensionar os contrapesos, se necessário. Os procedimentos práticos de configuração incluíram a verificação da integridade da fixação, a verificação de vibração ou trepidação durante os testes e o ajuste da geometria do dispositivo para alinhar o centro de gravidade.
Integração com robôs, cobots e AGVs
Quando integrados a robôs ou cobots, os posicionadores elétricos atuavam como eixos externos coordenados que sincronizavam o movimento da peça com as trajetórias da ferramenta. A comunicação entre os controladores do robô e os acionadores do posicionador utilizava fieldbuses ou Ethernet industrial para trocar comandos de posição, feedback e sinais de segurança. Modelos cinemáticos precisos do posicionador, incluindo deslocamentos de eixo e sentidos de rotação, eram necessários para o planejamento preciso de trajetórias e prevenção de colisões. Em células automatizadas com transpaleteiras elétricas , os posicionadores interagiam com os sistemas de movimentação de materiais para receber peças, travar posições e confirmar estados seguros antes da soldagem ou montagem. Os projetistas implementaram intertravamentos, funções de desligamento de torque seguro e monitoramento de zonas para que operadores humanos, plataformas móveis e equipamentos robóticos pudessem coexistir sem interações perigosas.
Segurança, Conformidade e Melhores Práticas Operacionais
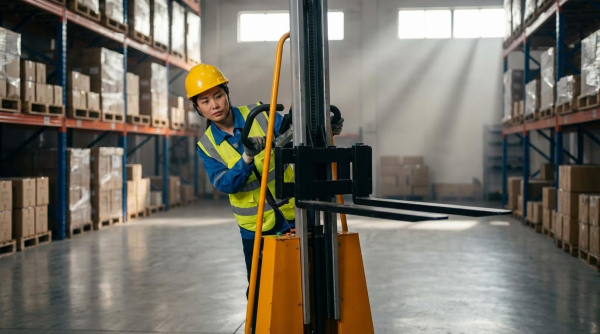
A operação segura de posicionadores elétricos de trabalho dependia de procedimentos rigorosos, equipamentos em conformidade com as normas e pessoal treinado. Esta seção focou em regras práticas de operação que reduzem a probabilidade de acidentes e protegem os equipamentos. Abordou inspeções, proteção elétrica, manuseio de cargas e resposta a emergências, com exemplos de posicionadores de soldagem, guinchos e plataformas elevatórias móveis. O objetivo era traduzir normas e experiência de campo em rotinas acionáveis para oficinas e canteiros de obras.
Inspeção pré-uso e verificações de segurança funcional
Os operadores precisavam realizar inspeções pré-uso estruturadas antes de energizar qualquer posicionador de trabalho elétrico. Eles verificavam se os mecanismos de rotação e inclinação giravam livremente, se não havia travamentos e se o batente estava funcionando corretamente. Os fixadores em todos os caminhos de carga, incluindo suportes da mesa, parafusos de ancoragem e interfaces de fixação, exigiam verificação visual e, quando especificado, controle de torque. As inspeções elétricas incluíam cabos de alimentação, plugues, tomadas e fiação visível, procurando por cortes, abrasões, descoloração ou envelhecimento do isolamento.
Os testes funcionais validaram se os dispositivos de partida, parada e controle de velocidade operavam corretamente e retornavam a estados seguros. Para servomotores ou inversores de frequência, os operadores executaram o posicionador sem carga para confirmar aceleração, desaceleração e estabilidade de velocidade suaves, sem ruídos ou vibrações anormais. Os interruptores de limite, intertravamentos e sensores de deslocamento precisavam ser testados movendo os eixos em suas faixas de segurança e confirmando que o movimento parava em posições predefinidas. Para plataformas elevatórias móveis , as verificações pré-uso também incluíram guarda-corpos, pontos de ancoragem do cinto de segurança, pneus ou esteiras e sistemas de descida de emergência.
Aterramento, isolamento e proteção elétrica
O aterramento constituía uma barreira primária contra choques elétricos em posicionadores de trabalho e equipamentos associados. Os posicionadores de soldagem exigiam uma conexão de aterramento de proteção dedicada, com resistência de aterramento não superior a aproximadamente 4 Ω, medida com instrumentos de teste apropriados. Os condutores de aterramento deviam ser mecanicamente seguros, isentos de corrosão e dimensionados de acordo com as normas elétricas aplicáveis. As verificações de isolamento incluíam inspeção visual de cabos, conectores e terminações de motores, bem como medições periódicas da resistência de isolamento; valores de pelo menos 0.5 MΩ geralmente indicavam isolamento aceitável para sistemas de baixa tensão.
Os painéis de controle exigiam limpeza regular para remover poeira condutora, respingos e umidade que pudessem comprometer as distâncias de fuga. Dispositivos de proteção, como fusíveis, disjuntores e dispositivos de corrente residual, precisavam ter especificações corretas e intervalos de teste documentados. Os operadores verificavam se as portas dos painéis fechavam completamente e se as juntas permaneciam intactas para manter os níveis de proteção contra entrada de água e poeira. Durante a manutenção, os procedimentos de bloqueio e etiquetagem garantiam que todas as fontes de energia, incluindo elétrica, hidráulica e pneumática, fossem isoladas e claramente identificadas para evitar energização acidental.
Manuseio seguro de cargas, limites de velocidade e áreas de trabalho
O manuseio seguro de cargas começava com a estrita observância da capacidade nominal e com a definição clara das áreas de trabalho. Os operadores confirmavam a massa da peça e a localização do centro de gravidade antes da fixação, garantindo que a linha de carga resultante passasse próxima ao eixo de rotação do posicionador. Os dispositivos de fixação precisavam corresponder à geometria da peça e proporcionar travamento seguro para evitar deslizamento ou ejeção sob cargas dinâmicas. Para mesas giratórias ou estruturas basculantes, testes em baixa velocidade permitiam verificar a estabilidade e a ausência de interferência com proteções, cabos ou estruturas adjacentes.
A seleção da velocidade dependia da massa da peça, da geometria e dos requisitos do processo, como soldagem ou montagem. Rotações ou velocidades de elevação excessivas aumentavam as cargas inerciais, o que podia causar vibração, ultrapassagem ou fadiga estrutural. A prática recomendada utilizava velocidades mais baixas para cargas pesadas ou desalinhadas e limitava as rampas de aceleração por meio dos parâmetros de acionamento. Para plataformas elevatórias móveis , os operadores respeitavam as velocidades de deslocamento especificadas pelo fabricante, a altura máxima da plataforma sob os limites de vento e os movimentos proibidos perto de obstáculos ou linhas aéreas. Zonas de operação claramente demarcadas e barreiras mantinham o pessoal não envolvido fora da área de risco.
Procedimentos de emergência e treinamento de operadores
A preparação para emergências exigia procedimentos claros, dispositivos acessíveis e treinamentos regulares. Os operadores precisavam reconhecer condições anormais, como ruídos incomuns, vibrações severas, movimentos inesperados ou afrouxamento de peças, e reagir parando a máquina e desligando a energia imediatamente. Os dispositivos de parada de emergência deviam ser visíveis, desobstruídos e testados durante o comissionamento e as inspeções periódicas. No entanto, o uso de paradas de emergência para interrupções rotineiras era desaconselhado, pois sobrecarregava os componentes e podia reduzir a confiabilidade do sistema.
Os programas de treinamento abrangiam a estrutura do equipamento, a lógica de controle, as limitações e os riscos específicos do local. Somente o pessoal com treinamento documentado e, quando exigido pelas normas, certificados de operação válidos, deveria operar guinchos, posicionadores ou plataformas elevatórias. O treinamento incluía as sequências corretas de inicialização e desligamento, posições seguras de estacionamento e procedimentos para falhas de energia, vazamento elétrico ou incêndio, incluindo a coordenação com os planos de emergência do local. Treinamentos de reciclagem e revisões de incidentes ajudavam a manter a competência e a consolidar uma cultura de operação cautelosa e metódica em toda a equipe.
Manutenção, resolução de problemas e otimização do ciclo de vida.
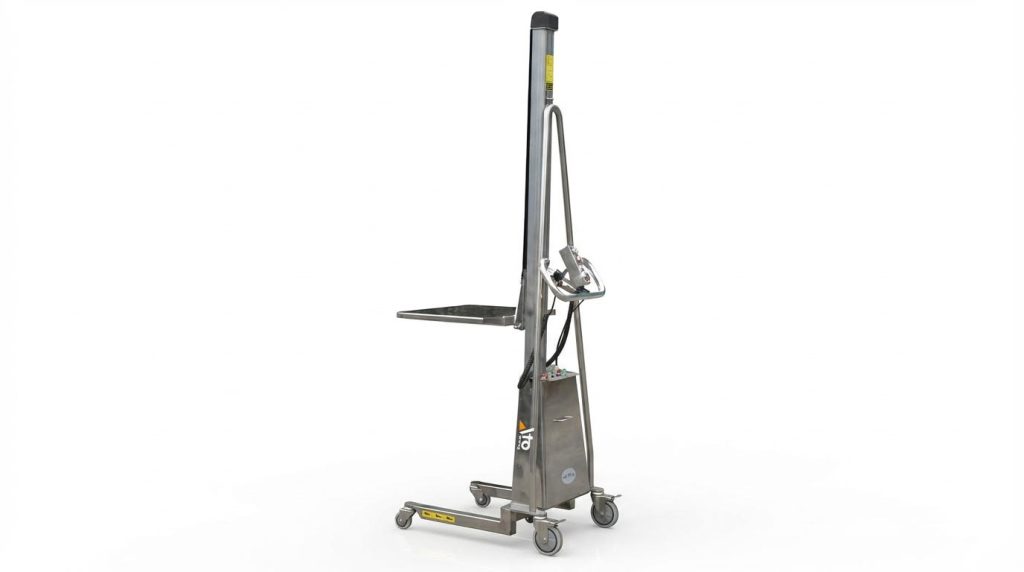
A manutenção de posicionadores elétricos de trabalho influencia diretamente o tempo de atividade, a precisão do posicionamento e a segurança. Rotinas de serviço estruturadas, diagnóstico sistemático de falhas e planejamento do ciclo de vida reduzem as paradas não planejadas e prolongam a vida útil dos ativos. Esta seção se concentra em posicionadores de soldagem e plataformas elevatórias móveis de trabalho como exemplos de posicionadores elétricos de trabalho. Ela relaciona etapas práticas de inspeção com estratégias de confiabilidade mais aprofundadas, como registro de dados e manutenção preditiva.
Tarefas de serviço diárias, semanais e periódicas
As tarefas diárias começavam com inspeção visual e limpeza. Os operadores removiam escória de solda, respingos, poeira e óleo de mesas, mecanismos rotativos, trilhos-guia e plataformas. Eles verificavam cabos, mangueiras e tubos de ar quanto a abrasão, desgaste ou juntas soltas que pudessem comprometer o fornecimento de energia ou fluido. As verificações funcionais incluíam a checagem de partida/parada, controle de velocidade, interruptores de limite e luzes indicadoras antes de carregar qualquer peça.
A lubrificação era uma atividade essencial, diária ou semanal. Os técnicos aplicavam os lubrificantes especificados em rolamentos, engrenagens, correntes e guias lineares, de acordo com o cronograma do fabricante. Eles verificavam se o nível de óleo nas caixas de engrenagens estava dentro da faixa indicada e procuravam por vazamentos em torno de vedações e flanges. Semanalmente e mensalmente, apertavam os parafusos de ancoragem, fixadores estruturais e fixações da mesa giratória que se soltavam devido à vibração. Também testavam os limites de curso, sensores fotoelétricos e intertravamentos de segurança para garantir o funcionamento consistente.
Tarefas trimestrais ou anuais abordavam mecanismos de degradação mais profundos. As equipes de manutenção mediam a resistência de isolamento do motor, buscando valores iguais ou superiores a 0.5 MΩ e verificando a presença de marcas de superaquecimento nos terminais. Elas substituíam o óleo hidráulico a cada 6 a 12 meses, limpavam ou trocavam os filtros e inspecionavam mangueiras e válvulas em busca de vazamentos ou rachaduras. Os painéis de controle exigiam limpeza interna, inspeção de contatores e relés e verificação da integridade da fiação do CLP, servoacionamento e inversor de frequência. Para longos períodos de inatividade, elas limpavam os equipamentos, aplicavam inibidores de ferrugem, reposicionavam os eixos em locais seguros, isolavam a energia e o ar e utilizavam dessecantes nos painéis.
Diagnóstico de falhas mecânicas, de transmissão e de controle
As falhas mecânicas geralmente se manifestavam como movimentos bruscos, oscilação da mesa ou ruído anormal. Rotações ou inclinações bruscas frequentemente indicavam lubrificação insuficiente, guias ou rolamentos desgastados ou folga excessiva nas engrenagens e correntes. As ações corretivas incluíam a limpeza e lubrificação das superfícies de contato, o ajuste da tensão das engrenagens ou correntes e a remoção de materiais estranhos dos canais de movimento. Quando as mesas oscilavam ou perdiam a precisão de posicionamento, os técnicos verificavam se havia folga nos parafusos de ancoragem, nos parafusos de fixação da mesa e nos rolamentos do eixo, reapertando ou substituindo os componentes conforme necessário.
Ruídos anormais de rangido ou moagem indicavam atrito seco, engrenagens danificadas ou rolamentos com defeito. A equipe de manutenção inspecionou os flancos dos dentes das engrenagens em busca de corrosão, lascas ou desalinhamento e substituiu as peças defeituosas. No sistema de acionamento, a ausência de movimento ou a baixa potência de saída sugeriam perda de energia, falhas na fiação, desligamentos por sobrecarga ou falhas no motor. O diagnóstico envolveu a confirmação da tensão de alimentação, a verificação da continuidade e a inspeção dos relés e fusíveis de sobrecarga antes da reinicialização. Velocidade irregular ou superaquecimento geralmente estavam relacionados a parâmetros incorretos do inversor de frequência, problemas no barramento CC ou falhas no enrolamento, o que exigia revisão de parâmetros, testes elétricos e possível substituição do motor.
Falhas no sistema de controle produziam comandos que não respondiam, posicionamento impreciso ou partidas e paradas não intencionais. Os engenheiros inspecionavam botões e chaves seletoras em busca de contatos oxidados, terminais soltos ou atuadores quebrados. Eles testavam sensores e encoders para verificar os níveis de sinal e o alinhamento corretos, recalibravam os parâmetros do CLP ou do inversor de frequência e verificavam o aterramento e a blindagem para reduzir o ruído elétrico. Em posicionadores digitais, eles solucionavam problemas com LEDs que não respondiam ou erros de comunicação verificando a qualidade da energia, a polaridade da fiação, as características do cabo do barramento e as configurações específicas do protocolo. Manter um registro detalhado de falhas com data e hora, sintomas e soluções melhorou a velocidade de diagnóstico em trabalhos futuros.
Manutenção dos subsistemas hidráulicos e pneumáticos
Os subsistemas hidráulicos em posicionadores de trabalho e plataformas elevatórias exigiam um gerenciamento rigoroso de fluidos. Os técnicos verificavam os níveis dos reservatórios antes da operação e procuravam por espuma, descoloração ou odor que indicassem contaminação ou estresse térmico. Eles substituíam o óleo hidráulico em intervalos de 6 a 12 meses, utilizando fluidos em conformidade com normas como ISO 11158 e ASTM D6158-05, quando especificado. Os filtros nas linhas de retorno e pressão precisavam de limpeza ou substituição periódica para manter o fluxo e proteger válvulas e atuadores contra partículas de desgaste.
O controle de vazamentos era essencial para a segurança e a limpeza. As equipes de manutenção inspecionavam mangueiras, tubos rígidos, conexões e vedações das hastes dos cilindros em busca de condensação, gotejamento ou danos. Substituíam mangueiras rachadas e vedações desgastadas e limpavam qualquer vazamento de óleo para evitar riscos de escorregamento. Testes de pressão confirmavam as configurações corretas das válvulas de alívio para evitar sobrecarga dos componentes estruturais. Nos circuitos pneumáticos, os trabalhadores drenavam o condensado dos tanques de ar e filtros, verificavam os reguladores de pressão e lubrificadores e confirmavam se as válvulas solenoides funcionavam corretamente, sem emperrar.
As verificações de desempenho do sistema focaram-se na movimentação suave e controlada sob carga nominal. Os técnicos monitoraram as velocidades de elevação e rotação, procurando por comportamentos lentos ou erráticos que sugerissem vazamento interno ou mau funcionamento das válvulas. Eles verificaram se os componentes hidráulicos e pneumáticos operavam dentro das faixas de temperatura especificadas para evitar a degradação das vedações. Durante a manutenção, sempre despressurizaram os circuitos, bloquearam a energia e seguiram procedimentos que proibiam o trabalho em linhas energizadas ou pressurizadas. O cuidado adequado com esses subsistemas reduziu o tempo de inatividade e prolongou a vida útil dos cilindros, válvulas e bombas.
Monitoramento digital, registros e manutenção preditiva.
As ferramentas de monitoramento digital permitiram que os operadores fossem além da manutenção reativa. Os posicionadores modernos integravam sensores de temperatura, vibração, corrente do motor, pressão hidráulica e feedback de posição. Os sistemas de controle e as IHMs (Interfaces Homem-Máquina) registravam esses sinais, possibilitando a análise de tendências ao longo de semanas e meses. Os engenheiros comparavam os dados de referência com os dados atuais para detectar precocemente alterações no atrito, desalinhamento ou carga elétrica. Essa abordagem reduziu falhas inesperadas e possibilitou paradas programadas para substituição de componentes.
Os registros de eventos e alarmes em PLCs, VFDs e servoacionamentos forneciam históricos detalhados de falhas. A equipe de manutenção revisava as entradas com data e hora para disparos por sobrecorrente, alarmes de sobretemperatura, erros de encoder ou perdas de comunicação. Eles correlacionavam esses registros com as condições ambientais e os modos de operação. O registro sistemático de observações manuais, como ruídos incomuns ou vibrações intermitentes, complementava os dados eletrônicos. Juntos, esses registros davam suporte à análise da causa raiz e à melhoria contínua da confiabilidade.
As estratégias de manutenção preditiva utilizaram análises para estimar a vida útil restante de componentes críticos. O monitoramento da vibração em caixas de engrenagens, por exemplo, indicou desgaste dos rolamentos muito antes de uma falha catastrófica. As tendências de resistência de isolamento revelaram o envelhecimento elétrico em motores e cabos. As instalações integraram essas informações em sistemas computadorizados de gestão de manutenção para programar lubrificação, trocas de óleo e substituições de peças em intervalos ideais. As ferramentas digitais também deram suporte ao diagnóstico remoto, permitindo que especialistas revisassem parâmetros e registros sem a necessidade de presença física, melhorando os tempos de resposta e reduzindo o custo total do ciclo de vida.
Resumo: Sistemas de posicionamento confiáveis, seguros e eficientes
Os posicionadores elétricos de trabalho , incluindo posicionadores de soldagem e plataformas elevatórias móveis, dependiam de um projeto mecânico robusto, sistemas de acionamento controlados e dispositivos de fixação bem projetados para fornecer um posicionamento preciso e repetível. Sua segurança e produtividade dependiam de inspeções pré-uso rigorosas, aterramento e isolamento corretos, velocidades controladas dentro de limites de trabalho definidos e operadores treinados para reconhecer comportamentos anormais e seguir procedimentos de emergência. Programas de manutenção estruturados que combinavam limpeza e lubrificação diárias com inspeções periódicas elétricas, hidráulicas e pneumáticas prolongavam a vida útil, reduziam o tempo de inatividade não planejado e preservavam a precisão do posicionamento.
A prática industrial evoluiu para uma maior integração com robôs, cobots e veículos guiados automaticamente , o que aumentou a produtividade, mas exigiu um controle mais rigoroso sobre as trajetórias de carga, o gerenciamento do centro de gravidade e a segurança funcional. Os dados de tendências indicaram um uso crescente de diagnósticos digitais, registros de eventos e monitoramento remoto para dar suporte à manutenção preditiva e baseada em condições. Essas ferramentas permitiram a detecção precoce de problemas como desgaste de rolamentos, degradação do isolamento, vazamento hidráulico ou desvio de sensores, reduzindo falhas catastróficas e melhorando a utilização dos ativos.
A implementação prática exigiu responsabilidades claras de manutenção, listas de verificação de inspeção documentadas e adesão às normas elétricas, mecânicas e hidráulicas relevantes. Operadores e técnicos precisavam de treinamento específico em reconhecimento de falhas, procedimentos de bloqueio e etiquetagem (LOTO) e uso correto de ferramentas de medição e equipamentos de teste. Uma abordagem equilibrada combinou dimensionamento mecânico conservador e margens de segurança com hardware de controle e análises modernas, evitando complexidade excessiva e, ao mesmo tempo, permitindo um posicionamento preciso e flexível. Instalações que trataram os posicionadores elétricos de trabalho como ativos críticos de produção, em vez de ferramentas auxiliares, alcançaram maior confiabilidade, operação mais segura e menor custo de ciclo de vida.