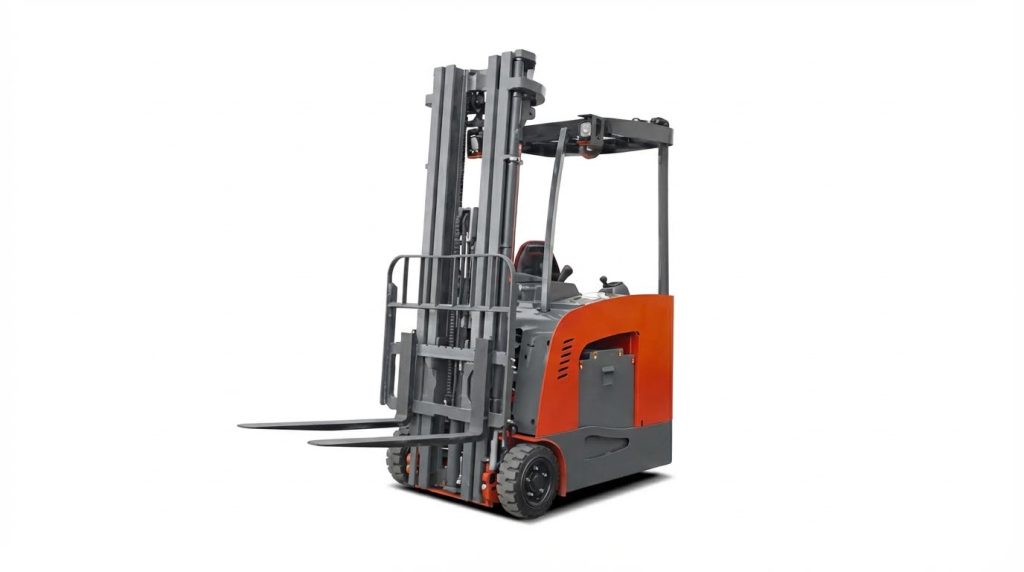
Работа погрузчиков с вертикальной стойкой в узких проходах требовала тщательной настройки скорости, систем стабилизации и гидравлического управления для обеспечения баланса между производительностью и безопасностью. В данной статье рассматривалось взаимодействие скорости движения, подъема и поворотов с рекуперативным торможением, системой контроля отката и электронными ограничениями скорости для определения реальных эксплуатационных характеристик.
В нем также были рассмотрены современные архитектуры управления, включая контроллеры двигателей, электронные блоки управления и программируемые режимы работы оператора, и показано, как технические специалисты использовали диагностические инструменты и проверочные запуски для настройки параметров. Наконец, в нем была установлена связь между оптимизацией скорости и системами безопасности, состоянием батарей, планированием технического обслуживания и стоимостью жизненного цикла, что обеспечило структурированную основу для настройки и эксплуатации погрузчиков с вертикальной стойкой в сложных условиях комплектации заказов на складе .
Основные параметры скорости при работе на вилочном погрузчике с вертикальной стойкой.
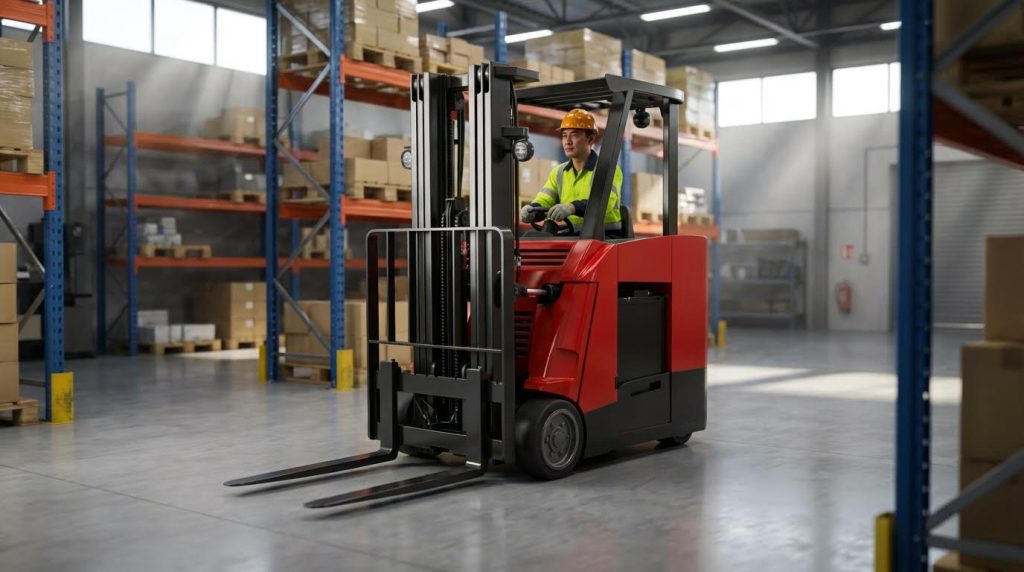
Ключевые параметры скорости определяли, как погрузчики с вертикальной стойкой обеспечивают баланс между производительностью, безопасностью и сроком службы компонентов. Настройки, касающиеся движения, гидравлики, поворотов и торможения, взаимодействовали через систему управления погрузчика. Правильная настройка согласовывала эти параметры с шириной прохода, высотой стеллажей, профилем нагрузки и квалификацией оператора. Неправильно настроенные параметры, как правило, снижали производительность, увеличивали количество аварийных ситуаций и ускоряли износ.
Скорость движения, ускорение и замедление
Параметры скорости движения ограничивали максимальную скорость погрузчика как в загруженном, так и в незагруженном состоянии. Типичные незагруженные погрузчики с вертикальной стойкой работали со скоростью около 12 км/ч, с более низкими пределами для движения с грузом или в чувствительных зонах. Кривые ускорения контролировали скорость нарастания тока в приводном двигателе, формируя реакцию от нажатия педали до крутящего момента колеса. Настройки замедления определяли, как быстро погрузчик снижает скорость после отпускания оператором педали акселератора, до применения рабочего тормоза. Техники обычно регулировали эти значения с помощью параметров контроллера, таких как VMAX, ACCEL_CURVE и DECEL_RATE, а затем проверяли настройки с помощью измеренных тестовых запусков.
Настройки скорости гидравлического подъема, опускания и наклона
Регулировка скорости гидравлической системы управляла функциями подъема, опускания, наклона и навесного оборудования с помощью гидравлического насоса и пропорциональных клапанов. Блоки управления позволяли устанавливать отдельные параметры для начальной скорости, скорости медленного перемещения, максимальной скорости, а также ускорения или замедления гидравлических движений. Более низкие скорости подъема и наклона уменьшали раскачивание мачты и повышали устойчивость груза, особенно на большой высоте или при работе с хрупкими грузами. Скорость опускания требовала тщательной калибровки, чтобы предотвратить жесткие приземления, повреждающие поддоны или вилы. Регулировка скорости гидравлической системы для применений, не требующих максимальной производительности, снижала энергопотребление и продлевала срок службы насоса, клапанов и компонентов мачты.
Ограничения скорости при поворотах, вылете стрелы и высоте мачты.
Системы автоматического снижения скорости при поворотах автоматически уменьшали скорость движения в зависимости от угла поворота руля и текущей скорости. Это ограничивало боковые силы, которые могли дестабилизировать погрузчик в крутых поворотах или узких проходах. Функции блокировки выдвижной стрелы уменьшали или блокировали движение при выдвижении каретки, защищая компоненты и повышая устойчивость при работе с нецентрированными грузами. Ограничение скорости по высоте мачты связывало скорость движения с высотой подъема мачты, часто снижая скорость до 50% от основной ступени. Концевые выключатели подъема мачты с программируемыми упорами предотвращали контакт с низкими потолками или верхними коммуникациями, а режимы обхода позволяли контролируемо отключать управление для выполнения специальных задач. Эти многоуровневые ограничения формировали скоординированную зону устойчивости вокруг динамического поведения погрузчика.
Рекуперативное торможение, блокировка и контроль отката
Рекуперативное торможение преобразовывало кинетическую энергию в электрическую, когда оператор отпускал педаль акселератора, возвращая энергию в аккумулятор. Настройки параметров определяли, насколько резко грузовик замедлялся при рекуперативном торможении, влияя на тормозной путь и комфорт оператора. Функция «залипания» описывала контролируемое торможение и движение задним ходом, которые происходили, когда оператор задавал противоположное направление движения во время движения; специалисты регулировали силу «залипания», чтобы сбалансировать быстрые изменения направления с износом шин и трансмиссии. Функция контроля отката ограничивала движение задним ходом на подъемах после отпускания педали, иногда удерживая грузовик на месте в течение нескольких секунд перед контролируемым спуском. Электромагнитные стояночные тормоза и функции предотвращения отката обеспечивали дополнительную возможность удержания на пандусе, позволяя оператору безопасно покидать склоны без механических противооткатных упоров.
Системы управления и методы настройки скорости
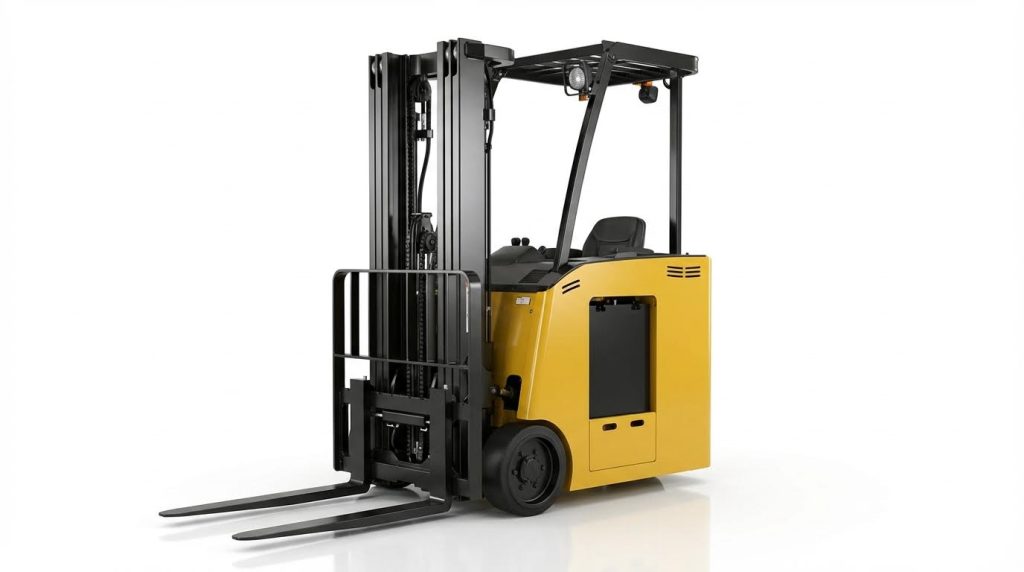
Современные вилочные погрузчики с вертикальной стойкой используют электронные системы управления для высокоточной регулировки скорости, крутящего момента и гидравлических характеристик. Инженеры настраивали эти системы с помощью структурированных наборов параметров, которые регулировали работу приводных двигателей, гидравлических насосов и тормозной системы. Правильная настройка повышала производительность, снижала энергопотребление и продлевала срок службы компонентов, обеспечивая при этом соответствие правилам техники безопасности на объекте.
Контроллеры двигателей, блоки управления двигателем и наборы параметров привода.
Электрические вилочные погрузчики с вертикальной стойкой использовали контроллеры переменного тока и модули управления транспортным средством для регулирования скорости движения. Эти устройства регулировали ток и частоту двигателя для обеспечения соблюдения таких ограничений, как максимальная скорость движения, кривые ускорения и сила рекуперативного торможения. Наборы параметров обычно включали значения, такие как Max_Travel_Speed, ACCEL_CURVE, DECEL_RATE, а также отдельные ограничения скорости подъема и опускания. Техники настраивали их с помощью сервисного программного обеспечения, а затем проверяли, что реальные скорости оставались в пределах заданных ограничений в км/ч и тормозного пути. Правильная настройка также координировала работу привода и гидравлики, чтобы избежать просадок напряжения и поддерживать стабильную работу при изменяющихся нагрузках.
Режимы работы оператора, доступ по PIN-коду и блокировка скорости.
Системы управления часто поддерживали несколько режимов работы оператора, позволяя адаптировать скорость к различным уровням квалификации и задачам. Типичные конфигурации включали режимы «Производительность», «Стандарт» и «Эконом», каждый из которых имел свои ограничения по максимальной скорости, ускорению и гидравлической реакции. Руководители использовали PIN-код для контроля доступа, чтобы разблокировать профили с более высокой скоростью только для обученных операторов или определенных смен. Блокировка скорости была интегрирована с такими функциями, как системы стабилизации типа Guardian, блокировки вылета и ограничения высоты мачты, чтобы автоматически ограничивать скорость при снижении запаса устойчивости. Такой многоуровневый подход позволял паркам техники стандартизировать безопасное поведение, обеспечивая при этом высокую производительность в подходящих зонах и областях применения.
Инструменты диагностики, тестирование и проверка результатов.
Технические специалисты использовали специализированные диагностические инструменты для считывания, настройки и регистрации параметров, связанных со скоростью, с контроллеров и ЭБУ. Эти инструменты отображали данные в режиме реального времени, такие как скорость движения, ток двигателя, напряжение батареи и гидравлическое давление, во время тестовых запусков. После изменения параметра, в соответствии со стандартами, требовались проверочные запуски, в ходе которых измерялись скорость движения без нагрузки и с нагрузкой, скорость подъема и опускания, а также поведение при скатывании на подъеме. Технические специалисты проверяли, что снижение скорости при поворотах, рекуперативное торможение и сигналы тревоги о превышении скорости срабатывали при достижении заданных пороговых значений. Документированные результаты испытаний подтверждали соответствие нормативным требованиям, результаты внутренних проверок безопасности и стабильную работу всего парка техники.
Вопросы безопасности, производительности и жизненного цикла
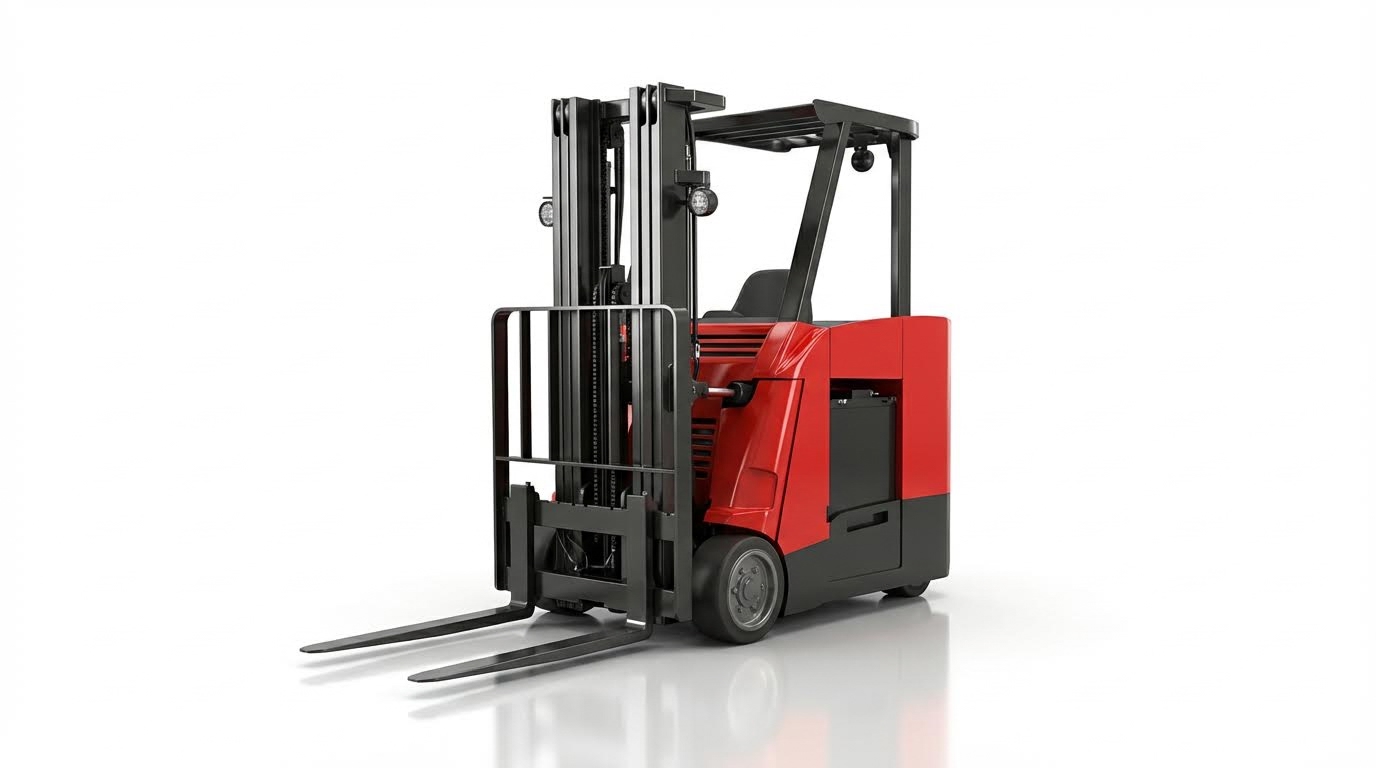
Безопасность, производительность и срок службы оборудования образовали взаимозависимый треугольник при оптимизации скорости работы вилочных погрузчиков. Инженерам и менеджерам автопарка приходилось настраивать параметры скорости таким образом, чтобы пределы устойчивости, поведение оператора и энергопотребление оставались в безопасных пределах, при этом достигалась целевая производительность. Современные электронные системы управления позволяли точно настраивать эти параметры, но неправильные настройки увеличивали риск аварий, износ компонентов и деградацию батарей. Структурированный подход, связывающий настройки скорости с компоновкой, спектром нагрузки и обратной связью по техническому обслуживанию, обеспечивал наилучшие долгосрочные результаты.
Системы стабилизации, OSS и управление превышением скорости.
Усовершенствованные системы стабилизации использовали данные о высоте мачты, угле наклона, угле поворота и скорости движения для ограничения риска опрокидывания или потери груза. Логика стабилизации типа Guardian снижала скорость движения, когда мачта проходила основную ступень, а также ограничивала наклон вперед примерно на два градуса, особенно при работе с высокими грузами. Системы контроля присутствия оператора отслеживали переключатели сиденья или присутствия и обеспечивали переключение в нейтральное положение, срабатывание сигнализации стояночного тормоза и индикацию пристегнутого ремня безопасности для предотвращения небезопасного спуска или работы без пристегнутого ремня. Сигнализация превышения скорости и программируемые ограничения скорости движения гарантировали, что операторы не превысят установленные пределы, особенно в зонах с интенсивным движением или смешанным трафиком. В совокупности эти системы позволили повысить базовую производительность, сохраняя при этом запасы динамической устойчивости в пределах допустимых проектных параметров.
Согласование скоростных режимов с расположением проходов и загрузкой грузов.
Профили скорости должны соответствовать ширине прохода, радиусу поворота и геометрии стеллажей. Для погрузчиков с вертикальной стойкой, работающих в проходах шириной 8–10 футов, было выгодно использовать сниженную скорость поворота и более крутые кривые ускорения для сохранения управляемости в ограниченном пространстве. Блокировка вылета и снижение скорости в зависимости от высоты мачты защищали мачты, ролики и направляющие при выдвижении механизма вылета или при работе вблизи низких потолков или препятствий сверху. Снижение скорости в зависимости от нагрузки, с использованием гидравлического давления или датчика веса груза, ограничивало скорость движения при работе с более тяжелыми поддонами для сохранения устойчивости и эффективности торможения. Инженеры обычно проверяли эти профили с помощью полевых испытаний, подтверждая запасы по зазорам, тормозной путь и время маневрирования для типичных случаев нагрузки.
Энергоэффективность, состояние батареи и рабочие циклы
Настройки скорости и ускорения напрямую влияли на потребление энергии и нагрузку на батарею в течение смены. Более высокие максимальные скорости движения и агрессивные кривые ускорения увеличивали пиковое потребление тока, повышая температуру батареи и ускоряя циклы глубокого разряда. Рекуперативное торможение и регулируемая реакция на подключение позволяли восстанавливать часть кинетической энергии, но чрезмерно агрессивное подключение могло увеличивать тепловую нагрузку на контроллеры и двигатели. Согласование карт скорости с реалистичными рабочими циклами, включая среднее расстояние движения, частоту остановок и схему подъема, уменьшало ненужные скачки тока и продлевало срок службы батареи. Уровни прерывания подъема, связанные с уровнем заряда, защищали батареи, отключая подъем при заданных пороговых значениях разряда, что согласовывало производительность погрузчика с типом и емкостью установленной батареи.
Интервалы технического обслуживания, счетчики моточасов и автоматическое отключение питания.
Счетчики моточасов планового технического обслуживания поддерживали управление жизненным циклом, запуская проверки на основе реального времени работы, а не календарного времени. Регулируемые интервалы технического обслуживания позволяли руководителям автопарка согласовывать частоту обслуживания с фактической интенсивностью эксплуатации, например, при работе в узких проходах с высокой интенсивностью или в условиях холодильных складов. Функции автоматического отключения двигателя и автоматического выключения питания сокращали время простоя, ограничивая ненужный износ контакторов, насосов и компонентов системы охлаждения, а также экономя энергию. Эти таймеры отключения требовали тщательной настройки, чтобы погрузчики отключались во время реального простоя, не нарушая рабочие процессы, которые включали частые короткие паузы. Интеграция проверок, связанных со скоростью, таких как максимальная скорость движения без нагрузки и проверка скорости снижения, в профилактическое техническое обслуживание гарантировала, что ранее выполненные настройки оставались актуальными на протяжении всего срока службы погрузчика.
Краткое содержание: Баланс между скоростью, безопасностью и общей стоимостью
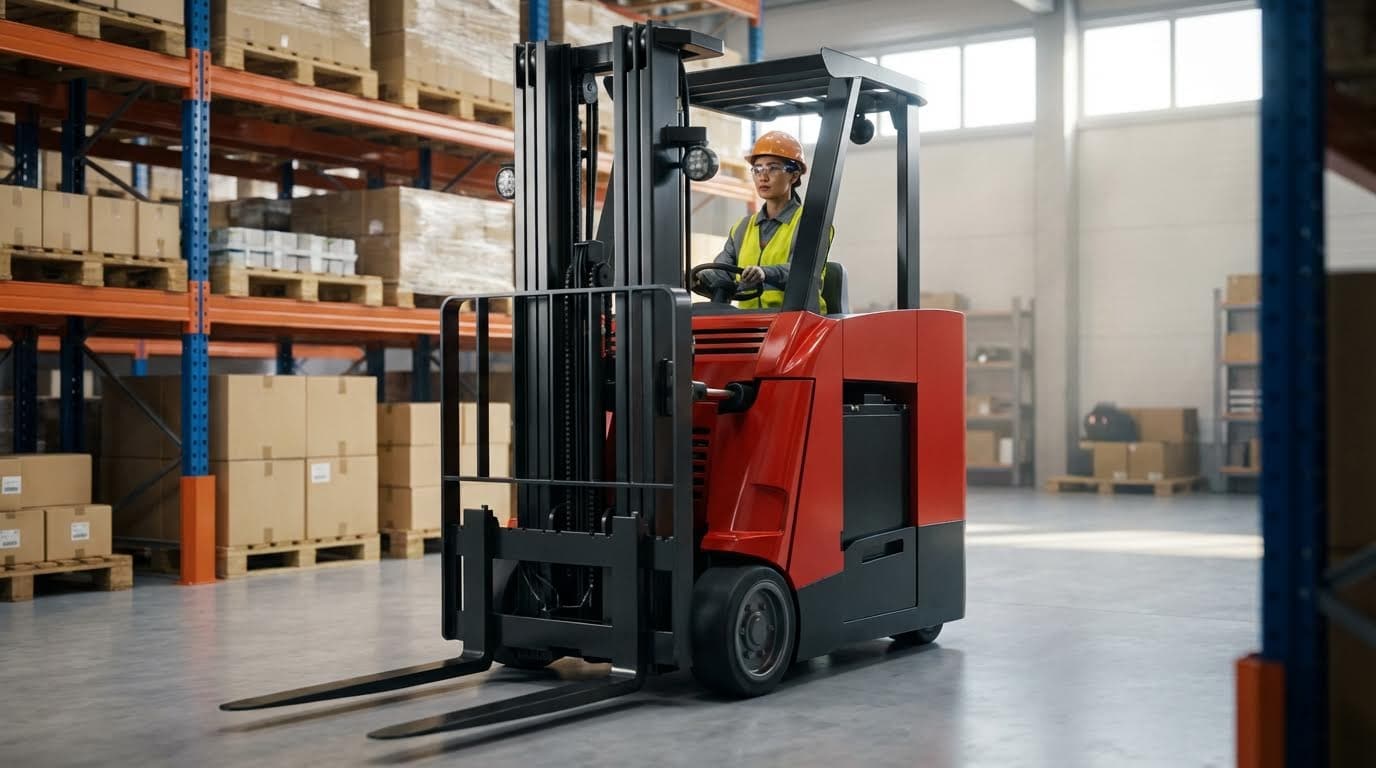
Для оптимизации скорости работы вилочного погрузчика с вертикальной стойкой требовался структурированный баланс между ходовыми характеристиками, системами безопасности и стоимостью жизненного цикла. Техники настраивали параметры движения, гидравлики и торможения в контроллерах двигателей и электронных блоках управления, а затем подтверждали изменения с помощью контролируемых тестовых запусков. Правильно настроенные кривые ускорения, снижение скорости при поворотах и ограничения по нагрузке повышали производительность, обеспечивая при этом устойчивость погрузчиков в узких проходах и на высоте.
Системы безопасности, такие как системы стабилизации, датчики присутствия оператора, системы предотвращения отката и сигнализации о превышении скорости, снизили риск инцидентов без ущерба для производительности. Рекуперативное торможение, программируемые гидравлические скорости и уровни прерывания подъема помогли согласовать потребление энергии с емкостью батареи и требованиями рабочего цикла, продлевая срок службы компонентов и время работы между зарядками. Плановые счетчики моточасов и функции автоматического отключения питания дополнительно снизили эксплуатационные расходы за счет сокращения потребления энергии в режиме ожидания и обеспечения дисциплины при проведении проверок.
С точки зрения внедрения, автопарки получили выгоду от многоуровневых режимов работы операторов, доступа к скорости с помощью PIN-кода и профилей, адаптированных к конкретным условиям площадки, таким как ширина прохода, высота стеллажей и масса груза. Дальнейшее развитие продолжалось в направлении более интегрированных модулей управления транспортными средствами, более детализированных карт параметров и оптимизации на основе данных, полученных из зарегистрированных профилей работы. Наиболее экономически эффективные конфигурации не просто максимизировали скорость; они калибровали скоростные режимы в соответствии с реальной планировкой склада, уровнем подготовки персонала и возможностями технического обслуживания, обеспечивая устойчивое повышение как безопасности, так и общей стоимости владения.