คลังสินค้าประสิทธิภาพสูงอาศัยระบบหยิบและบรรจุสินค้าที่ออกแบบมาอย่างดีเพื่อให้การจัดส่งสินค้าเป็นไปอย่างรวดเร็ว แม่นยำ และมีกำไร บทความนี้ได้ตรวจสอบว่าการออกแบบผังคลังสินค้า วิธีการหยิบสินค้า หลักการทางด้านสรีรศาสตร์ และหลักการแบบลีน มีส่วนช่วยในการสร้างกระแสการทำงานที่มีประสิทธิภาพในคลังสินค้าอย่างไร จากนั้นได้ทบทวนเทคโนโลยีดิจิทัลที่ช่วยสนับสนุนการทำงานที่มีความแม่นยำสูง รวมถึงระบบจัดการคลังสินค้า (WMS) อุปกรณ์ช่วยหยิบสินค้า การตรวจสอบ และการวิเคราะห์ข้อมูล สุดท้าย บทความนี้ได้วิเคราะห์กลยุทธ์การทำงานอัตโนมัติ เช่น หุ่นยนต์ขนส่งสินค้าไปยังบุคคล (goods-to-person robotics) หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMRs) ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) และโซลูชันการบรรจุแบบบูรณาการ โดยสรุปด้วยข้อเสนอแนะทางวิศวกรรมสำหรับการออกแบบคลังสินค้าที่พร้อมสำหรับอนาคต
การออกแบบกระบวนการหยิบและบรรจุสินค้าในคลังสินค้าที่มีประสิทธิภาพ
การออกแบบกระบวนการหยิบและบรรจุสินค้าที่มีประสิทธิภาพเริ่มต้นด้วยการวางผังอย่างรอบคอบเพื่อลดระยะทางในการเดินทางและขั้นตอนการจัดการ คลังสินค้าประสิทธิภาพสูงอาศัยข้อมูลสินค้าคงคลังที่แม่นยำ การไหลเวียนของวัสดุที่ประสานกัน และวิธีการทำงานที่เป็นมาตรฐานเพื่อสร้างเสถียรภาพในการดำเนินงาน วิศวกรได้ผสมผสานการออกแบบกระบวนการ การเลือกเทคโนโลยี และหลักการทางด้านสรีรศาสตร์ เพื่อเพิ่มปริมาณงาน ความแม่นยำ และความปลอดภัยของพนักงานไปพร้อมๆ กัน หัวข้อย่อยต่อไปนี้จะกล่าวถึงรายละเอียดเกี่ยวกับกลไกการออกแบบหลักที่ใช้ในการเพิ่มประสิทธิภาพการทำงานด้วยตนเองและการทำงานแบบกึ่งอัตโนมัติ
การลดระยะการจัดวาง การจัดช่อง และการเดินทาง
วิศวกรออกแบบผังโรงงานเพื่อลดการเดินที่ไม่ก่อให้เกิดมูลค่าเพิ่ม เนื่องจากเวลาในการเดินทางเป็นปัจจัยหลักในการหยิบสินค้า พวกเขาจัดวางสินค้าที่มีการหมุนเวียนสูงไว้ใกล้กับพื้นที่จัดส่งและบรรจุภัณฑ์ โดยใช้การวิเคราะห์ ABC และการตรวจสอบสินค้าคงคลังอย่างต่อเนื่องเพื่อให้สินค้าที่ขายดีอยู่ในโซนหยิบสินค้าด้านหน้า โรงงานจัดวางสินค้าที่หยิบใช้บ่อยไว้ใกล้กัน และใช้เส้นทางการหยิบสินค้าแบบคดเคี้ยวหรือรูปตัว S เพื่อหลีกเลี่ยงการเดินตัดกัน ชั้นวางแบบไดนามิกหรือแบบไหลตามกล่องช่วยรองรับการเติมสินค้าโดยใช้แรงโน้มถ่วงและระยะการเอื้อมที่สั้น ในขณะที่พื้นที่รวมสินค้าและผังโรงงานแบบแบ่งโซนช่วยลดความแออัด ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติและโซลูชันสินค้าส่งถึงบุคคลช่วยลดเวลาในการเดินทางลงได้อีก บางครั้งลดเวลาการเดินได้ถึง 50% และประหยัดพื้นที่ได้ถึง 85%
การเลือกวิธีการหยิบสินค้า: ทีละชิ้น, เป็นกลุ่ม, เป็นรอบๆ, แบ่งโซน
การเลือกวิธีการหยิบสินค้าขึ้นอยู่กับลักษณะของคำสั่งซื้อ จำนวน SKU และระดับการบริการ การหยิบสินค้าทีละชิ้นเหมาะสำหรับคำสั่งซื้อที่มีปริมาณน้อยหรือมีความหลากหลายสูง แต่ทำให้ต้องเดินทางไกลต่อเที่ยว การหยิบสินค้าเป็นกลุ่มจะรวมคำสั่งซื้อหลายรายการไว้ในเส้นทางเดียว ทำให้จำนวนเที่ยวต่อเที่ยวเพิ่มขึ้น และช่วยให้สามารถใช้ระบบสั่งการด้วยเสียงหรือรถเข็นเพื่อเพิ่มอัตราการหยิบสินค้าได้ 20-30% เมื่อเทียบกับวิธีการใช้ RF เพียงอย่างเดียว การหยิบสินค้าเป็นรอบๆ จะปล่อยคำสั่งซื้อออกมาเป็นรอบๆ ตามช่วงเวลาที่กำหนด โดยสอดคล้องกับเวลาตัดรอบของผู้ขนส่งหรือตารางการผลิต ช่วยลดภาระงานและเพิ่มประสิทธิภาพการใช้งานสถานีบรรจุสินค้า การหยิบสินค้าตามโซนจะแบ่งคลังสินค้าออกเป็นโซนต่างๆ โดยมีผู้หยิบสินค้าเฉพาะโซน ช่วยลดการเดินทางและใช้ประโยชน์จากความคุ้นเคยในพื้นที่ จากนั้นจึงใช้พื้นที่รวมสินค้าและการสำรองสินค้าเพื่อรวมคำสั่งซื้อบางส่วนจากหลายโซนอย่างมีประสิทธิภาพ
หลักการด้านการยศาสตร์ ความปลอดภัย และความเสี่ยงจากการยกหรือเคลื่อนย้ายสิ่งของด้วยมือ
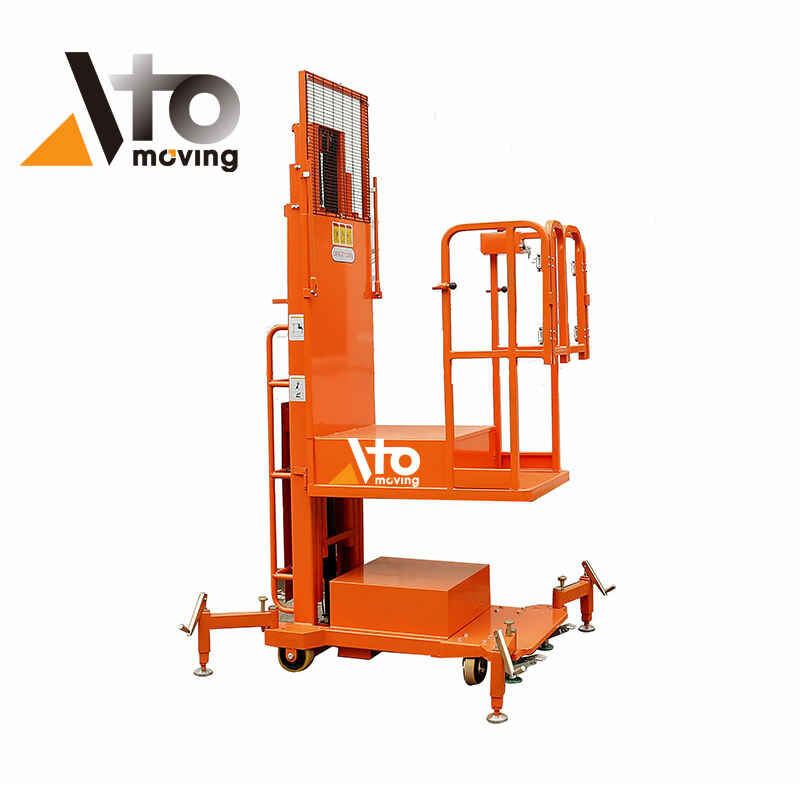
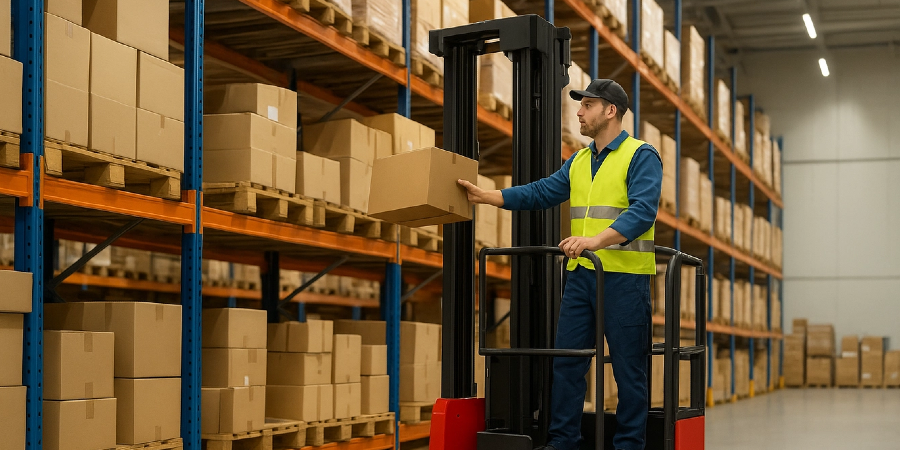
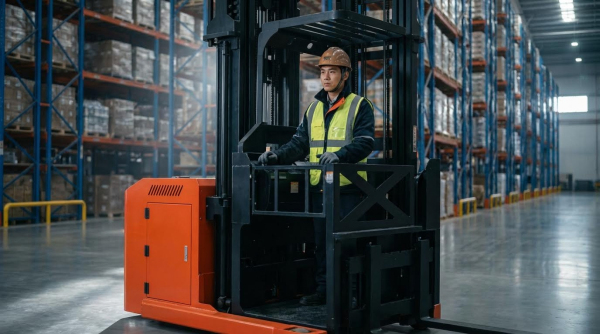
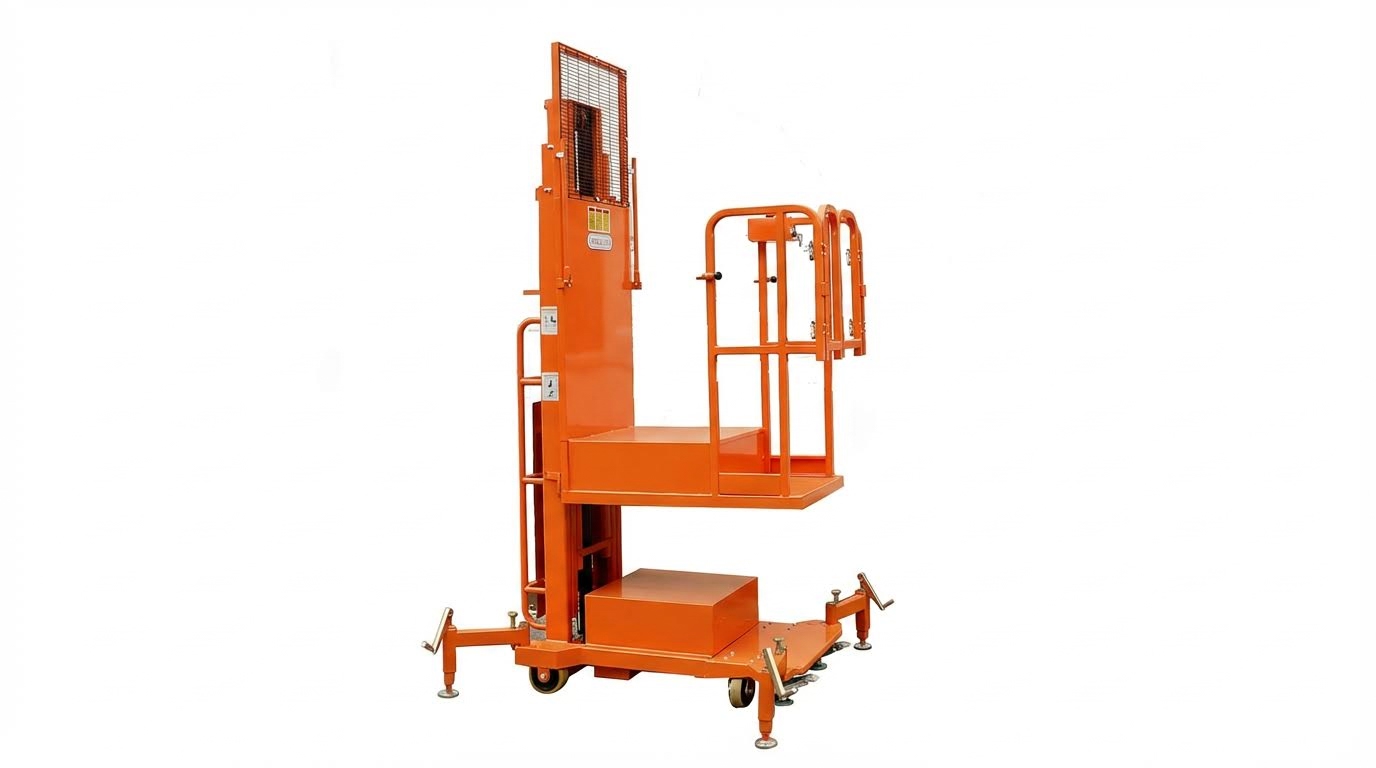
การหยิบสินค้าด้วยมือทำให้คนงานเสี่ยงต่อการบาดเจ็บของระบบกล้ามเนื้อและกระดูก การออกแรงมากเกินไป และความเสี่ยงจากการกระแทก โดยเฉพาะอย่างยิ่งในอัตราการหยิบสินค้าที่สูง การควบคุมทางวิศวกรรมให้ความสำคัญกับ "โซนทองคำ" หรือโซนการทำงานที่เหมาะสมที่สุดระหว่างระดับเข่าและไหล่ เพื่อลดการก้มและการเอื้อม ชั้นวางแบบไดนามิก ถาดเอียง โต๊ะปรับระดับความสูง และอุปกรณ์ช่วยเชิงกล เช่น แขนไฮดรอลิกและโต๊ะยกช่วยลดแรงในการจัดการสินค้า ระบบสายพานลำเลียงช่วยย้ายการขนส่งในแนวนอนออกจากผู้ปฏิบัติงาน ในขณะที่ระบบสั่งงานด้วยเสียงและระบบเลือกสินค้าตามแสงช่วยลดการเคลื่อนไหวที่ไม่จำเป็นและความเมื่อยล้าทางสายตา การประเมินความเสี่ยงได้กล่าวถึงการเคลื่อนไหวซ้ำๆ ท่าทางที่ไม่เหมาะสม และการสัมผัสกับสารอันตราย และคลังสินค้าได้เสริมด้วยการฝึกอบรม แผ่นรองพื้น และนโยบายการยกของอย่างปลอดภัยเพื่อลดอุบัติการณ์การบาดเจ็บ
หลักการลีนและการลดของเสียในกระบวนการหยิบสินค้า
วิศวกรรมลีนมองว่าการหยิบสินค้าเป็นกระบวนการไหลเวียน โดยมีเพียงการเคลื่อนไหวที่ช่วยให้คำสั่งซื้อดำเนินไปสู่การจัดส่งเท่านั้นที่สร้างมูลค่าเพิ่ม ทีมงานได้จัดทำแผนผังกระแสคุณค่าเพื่อระบุความสูญเปล่า ได้แก่ การเดินมากเกินไป การรอการเติมสินค้า การประมวลผลมากเกินไปผ่านการตรวจสอบที่ซ้ำซ้อน การเคลื่อนไหวที่ไม่จำเป็น และข้อบกพร่องที่ทำให้ต้องทำงานซ้ำ การทำงานที่เป็นมาตรฐาน การใช้หลัก 5S ในสถานีหยิบและบรรจุสินค้า และการจัดการด้วยภาพ ช่วยให้เวลาในการทำงานคงที่และลดเวลาในการค้นหา การเติมสินค้าในโซนหยิบสินค้าล่วงหน้าอย่างทันท่วงที ซึ่งมักจะบูรณาการกับกิจกรรมการเดินทางอื่นๆ ช่วยป้องกันเวลาว่างของพนักงานหยิบสินค้าและการหยุดชะงัก วงจรการปรับปรุงอย่างต่อเนื่อง ซึ่งได้รับการสนับสนุนจากตัวชี้วัดประสิทธิภาพหลัก (KPI) เช่น เวลาในรอบการสั่งซื้อ ความแม่นยำในการหยิบสินค้า และต้นทุนแรงงานต่อสายการผลิต เป็นแนวทางในการเปลี่ยนแปลงเค้าโครง การปรับปรุงการจัดวาง และการปรับปรุงวิธีการอย่างต่อเนื่อง
เทคโนโลยีที่ช่วยให้การหยิบสินค้าตามคำสั่งซื้อมีความแม่นยำสูง
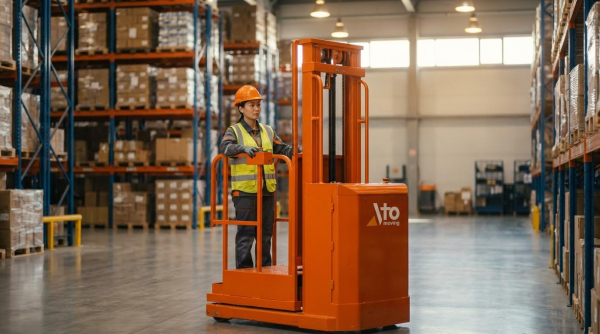
เทคโนโลยีที่ช่วยให้การหยิบสินค้าตามคำสั่งซื้อมีความแม่นยำสูงนั้น ผสานรวมซอฟต์แวร์ ฮาร์ดแวร์ และการออกแบบกระบวนการ วิศวกรใช้เครื่องมือเหล่านี้เพื่อลดเวลาการเดินหยิบสินค้า เพิ่มอัตราการหยิบสินค้า และลดข้อผิดพลาดให้ต่ำกว่า 0.1% โดยมุ่งเน้นตั้งแต่การควบคุมสินค้าคงคลังไปจนถึงส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร การประกันคุณภาพ และการวิเคราะห์ขั้นสูง การบูรณาการองค์ประกอบเหล่านี้อย่างเหมาะสมได้เปลี่ยนคลังสินค้าแบบใช้แรงงานคนให้กลายเป็นระบบการจัดการสินค้าที่มีประสิทธิภาพสูงและขับเคลื่อนด้วยข้อมูล
WMS, WES และการควบคุมสินค้าคงคลังแบบเรียลไทม์
ระบบบริหารจัดการคลังสินค้า (WMS) และระบบควบคุมการปฏิบัติงานคลังสินค้า (WES) เป็นชั้นควบคุมสำหรับการปฏิบัติงานหยิบสินค้าในยุคปัจจุบัน WMS จะบันทึกข้อมูลสินค้าคงคลังแบบเรียลไทม์โดยใช้บาร์โค้ดหรือ RFID ช่วยลดการนับสินค้าด้วยมือและลดความคลาดเคลื่อนของสินค้าคงคลัง ผลการศึกษาพบว่า การหยิบสินค้าโดยใช้ WMS ช่วยลดการเดินทางที่ไม่จำเป็นได้มากถึง 30% และช่วยกระจายภาระงานให้สมดุลระหว่างผู้ปฏิบัติงาน จากนั้นโมดูล WES และ WCS จะประสานการหยิบสินค้ากับระบบอัตโนมัติ เช่น หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) รถขนส่ง และเครื่องคัดแยก จัดลำดับการทำงานเพื่อหลีกเลี่ยงปัญหาคอขวด เมื่อผสานรวมกับการพยากรณ์ความต้องการ ระบบเหล่านี้จะช่วยสนับสนุนการเติมสินค้าในโซนหยิบสินค้าล่วงหน้าได้อย่างทันท่วงทีและป้องกันสินค้าหมดสต็อกที่ทำให้การสั่งซื้อล่าช้า
อุปกรณ์ช่วยในการหยิบจับ: ระบบสั่งงานด้วยเสียง, ระบบชี้ตำแหน่งตามแสง, ระบบสแกนผ่านมือถือ
อุปกรณ์ช่วยในการหยิบสินค้าช่วยเพิ่มประสิทธิภาพการทำงานของมนุษย์โดยการทำให้คำแนะนำง่ายขึ้นและลดภาระทางความคิด การหยิบสินค้าด้วยเสียงจะส่งคำสั่งผ่านชุดหูฟัง ทำให้มือและสายตาของผู้ปฏิบัติงานว่าง และช่วยเพิ่มอัตราการหยิบสินค้าได้ 20-30% เมื่อเทียบกับเทอร์มินัล RF ระบบ Pick-to-light ใช้ไฟแสดงสถานะและจอแสดงผลตัวเลข ณ จุดจัดเก็บ เพื่อนำทางผู้ปฏิบัติงานด้วยสายตา และเพิ่มความเร็วและความแม่นยำในพื้นที่ที่มีความหนาแน่นสูง เครื่องสแกนบาร์โค้ดแบบพกพา ซึ่งมักติดตั้งบนอุปกรณ์สวมใส่หรืออุปกรณ์บนยานพาหนะ จะบันทึกข้อมูลสินค้า ล็อต และตำแหน่งแบบเรียลไทม์ ลดข้อผิดพลาดในการคัดลอก เมื่อใช้ร่วมกัน อุปกรณ์เหล่านี้ช่วยลดเวลาในการฝึกอบรม สร้างมาตรฐานการทำงาน และสนับสนุนการเคลื่อนไหวที่ปลอดภัยและถูกหลักสรีรศาสตร์ตามเส้นทางที่เหมาะสมที่สุด
การตรวจสอบการสแกน การควบคุมคุณภาพ และการจัดการสินค้าคืน
การตรวจสอบด้วยการสแกนช่วยควบคุมคุณภาพโดยตรงในขั้นตอนการหยิบและบรรจุสินค้า เครื่องสแกน RF แบบพกพาหรือเครื่องถ่ายภาพจะตรวจสอบสินค้า จำนวน และตำแหน่งเทียบกับข้อมูลในระบบ ณ จุดที่หยิบสินค้า ซึ่งช่วยลดภาระงานควบคุมคุณภาพในขั้นตอนถัดไป วิศวกรยังใช้การตรวจสอบด้วยการสแกนในขั้นตอนการบรรจุเพื่อตรวจสอบเนื้อหาในกล่องก่อนติดฉลากและจัดทำรายการสินค้า ทำให้ความแม่นยำในการหยิบสินค้าสูงถึง 99.9% ขึ้นไป กระบวนการควบคุมคุณภาพที่เป็นระบบจะแจ้งเตือนข้อผิดพลาด ส่งต่อคำสั่งซื้อที่น่าสงสัยไปยังพื้นที่ตรวจสอบหรือกักเก็บ และบันทึกสาเหตุของข้อบกพร่องเพื่อการปรับปรุงอย่างต่อเนื่อง การจัดการสินค้าคืนอาศัยเทคโนโลยีเดียวกันนี้ในการระบุสินค้า ประเมินสภาพ และส่งต่อไปยังการจัดเก็บใหม่ การซ่อมแซม หรือการกำจัด ซึ่งมีความสำคัญอย่างยิ่งเนื่องจากอัตราการคืนสินค้าของอีคอมเมิร์ซสูงถึงเกือบหนึ่งในสามของปริมาณสินค้าที่จัดส่ง
การวิเคราะห์ข้อมูล ตัวชี้วัดประสิทธิภาพ และการสร้างแบบจำลองดิจิทัลทวิน
การวิเคราะห์ข้อมูลเปลี่ยนข้อมูลการดำเนินงานดิบให้กลายเป็นข้อมูลเชิงลึกทางวิศวกรรม คลังสินค้าติดตามตัวชี้วัดประสิทธิภาพหลัก (KPI) เช่น จำนวนการหยิบสินค้าต่อชั่วโมง เวลาของรอบการสั่งซื้อ ความแม่นยำในการหยิบสินค้า การใช้พื้นที่ และต้นทุนแรงงานต่อการสั่งซื้อ การวิเคราะห์เส้นทางการเดินทาง เวลาที่ใช้ และจุดที่มีข้อผิดพลาดสูง ช่วยชี้นำการเปลี่ยนแปลงผังคลังสินค้า กฎการจัดวาง และแบบจำลองการจัดกำลังคน ฝ่ายปฏิบัติการขั้นสูงใช้แบบจำลองดิจิทัลทวินของคลังสินค้าเพื่อจำลองกลยุทธ์การหยิบสินค้าใหม่ สถานการณ์การทำงานอัตโนมัติ และการเติบโตในช่วงห้าปีข้างหน้าก่อนที่จะลงทุน การทดลองเสมือนจริงเหล่านี้ช่วยวัดปริมาณงานที่คาดหวัง ความแออัด และระดับการบริการ ทำให้สามารถตัดสินใจบนพื้นฐานของหลักฐานและลดความเสี่ยงในการลงทุนในเทคโนโลยีใหม่หรือการเปลี่ยนแปลงกระบวนการ
กลยุทธ์ระบบอัตโนมัติสำหรับการคัดแยกและบรรจุสินค้าที่ปรับขนาดได้
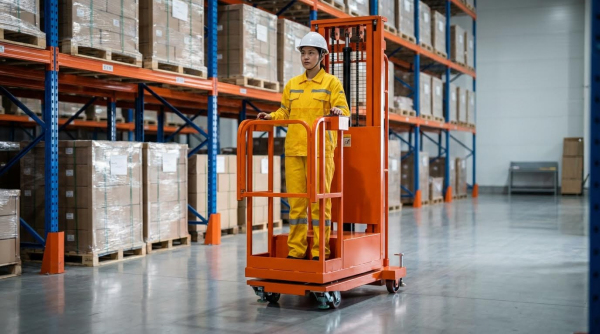
วิศวกรได้ออกแบบกลยุทธ์ระบบอัตโนมัติเพื่อรองรับการขยายขนาด โดยการผสมผสานการเพิ่มประสิทธิภาพการไหลเวียนของงาน การควบคุมขั้นสูง และการเลือกใช้อุปกรณ์แบบโมดูลาร์ เป้าหมายคือการเพิ่มปริมาณงาน ปรับปรุงความแม่นยำ และลดระยะเวลาของรอบการสั่งซื้อ ในขณะเดียวกันก็รักษาความยืดหยุ่นสำหรับการเติบโตของ SKU และความผันผวนของความต้องการ
ระบบขนส่งสินค้าแบบ Goods-To-Person, หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR), ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) และระบบรถรับส่ง
ระบบ Goods-to-person (GTP) พลิกโฉมรูปแบบการหยิบสินค้าแบบดั้งเดิมจากพนักงานไปสู่สินค้า และลดการเดินให้น้อยที่สุด สถานีงาน GTP แบบหุ่นยนต์สามารถหยิบสินค้าได้มากกว่า 300 ชิ้นต่อชั่วโมง เมื่อประมวลผลคำสั่งซื้อพร้อมกันได้ถึง 32 รายการ ในขณะที่ระบบ AMR แบบ shelf-to-person บางระบบสามารถหยิบสินค้าได้มากกว่า 350 ชิ้นต่อชั่วโมง ด้วยความแม่นยำ 99.99% ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ ( ASRS ) และระบบชัตเติลช่วยประหยัดพื้นที่ได้ถึง 85% และโดยทั่วไปจะคืนทุนได้ภายในประมาณ 18 เดือน โดยการลดเวลาในการเดินทางและการค้นหา วิศวกรใช้การวิเคราะห์สินค้าคงคลังอย่างต่อเนื่องและการจัดวางตามความเร็ว เพื่อให้สินค้าที่ขายเร็วอยู่ในโมดูลการหยิบสินค้าด้านหน้าหรือระบบชัตเติลใกล้กับจุดรับและส่งสินค้า ในขณะที่สินค้าที่ขายช้ากว่าจะอยู่ในพื้นที่จัดเก็บ ASRS หรือชัตเติลที่หนาแน่น หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ให้ฟังก์ชัน shelf-to-person หรือการติดตามรถเข็น ช่วยลดเวลาการเดินลงประมาณ 50% และเพิ่มอัตราการหยิบสินค้าของพนักงานได้ 50-100% ในการใช้งานที่ปรับแต่งมาอย่างดี
การนำระบบโคบอทและเซลล์หยิบสินค้าด้วยหุ่นยนต์มาใช้งาน
ระบบหยิบสินค้าด้วยหุ่นยนต์จัดการงานซ้ำซากหรืองานที่มีความเสี่ยงสูงทางด้านสรีรศาสตร์ เช่น การหยิบสินค้าชิ้นเดียว การเคลื่อนย้ายสินค้าจากถังหนึ่งไปยังอีกถังหนึ่ง และการบรรจุลงกล่อง โซลูชันหุ่นยนต์ระดับชิ้นสินค้า รวมถึงแขนหุ่นยนต์ที่ติดตั้งระบบวิชั่น ช่วยให้การหยิบสินค้าชิ้นเล็กที่มี SKU เดียวทำได้อย่างรวดเร็วและเชื่อถือได้ โดยประสิทธิภาพขึ้นอยู่กับรูปทรงของ SKU และความสม่ำเสมอของบรรจุภัณฑ์ หุ่นยนต์ร่วมปฏิบัติงาน (cobots) ทำงานได้อย่างปลอดภัยใกล้กับมนุษย์ด้วยความเร็วที่ลดลง ทำให้เหมาะสำหรับการหยิบสินค้าแบบช่วยเหลือ การบรรจุหีบห่อ และบริการเพิ่มมูลค่า เช่น การซ่อมแซมหรือการจัดชุดสินค้า วิศวกรได้บูรณาการระบบหุ่นยนต์เข้ากับ WMS หรือ WES เพื่อให้บัฟเฟอร์คำสั่งซื้อ สถานีนำเข้า และช่องทางขาออกทำงานประสานกับเวลาการทำงานของหุ่นยนต์ หลีกเลี่ยงการขาดแคลนหรือการติดขัด การศึกษาด้านการออกแบบได้ประเมินเทคโนโลยีตัวจับยึด การครอบคลุมของกล้อง แสงสว่าง และขั้นตอนการจัดการข้อยกเว้น เพื่อให้แน่ใจว่าหุ่นยนต์สามารถจัดการ SKU ที่หลากหลายได้ในสัดส่วนสูง ในขณะที่ขั้นตอนที่ชัดเจนครอบคลุมกรณีที่ไม่ต้องหยิบสินค้าหรือกรณีที่มีความมั่นใจต่ำ
การบูรณาการสายพานลำเลียง เครื่องคัดแยก และสถานีบรรจุภัณฑ์
สายพานลำเลียงและเครื่องคัดแยกเป็นหัวใจสำคัญที่เชื่อมโยงการหยิบ การรวม และการบรรจุเข้าด้วยกันอย่างต่อเนื่อง การขนส่งอัตโนมัติช่วยลดการยกและเดินด้วยมือ ในขณะที่การหยิบสินค้าแบบแบ่งโซนโดยใช้สายพานลำเลียงช่วยจำกัดระยะทางในการเดินทางของพนักงานแต่ละคน เครื่องคัดแยกความเร็วสูงและพื้นที่รวมสินค้า ซึ่งติดตั้งอุปกรณ์แบบคงที่และอัตโนมัติ จะช่วยจัดเก็บและรวมสินค้าที่หยิบจากหลายโซนก่อนการบรรจุ วิศวกรออกแบบสถานีบรรจุภัณฑ์โดยมีเครื่องพิมพ์ฉลาก เครื่องสแกนบาร์โค้ด เครื่องชั่งไปรษณีย์ และระบบวัดขนาดเพื่อรองรับการตรวจสอบด้วยการสแกนและการคำนวณค่าขนส่งที่แม่นยำ พื้นที่จัดเก็บสินค้าชั่วคราว จุดตรวจสอบคุณภาพ และพื้นที่เก็บสินค้าที่มีข้อผิดพลาดได้รับการออกแบบโดยใช้แบบจำลองปริมาณงาน เพื่อไม่ให้ปริมาณงานสูงสุดก่อให้เกิดปัญหาคอขวดที่เครื่องคัดแยกหรือสายการบรรจุ
การประเมินต้นทุนตลอดอายุการใช้งาน การใช้พลังงาน และผลตอบแทนจากการลงทุน
ทีมวิศวกรรมได้ประเมินตัวเลือกการทำงานอัตโนมัติโดยใช้แบบจำลองต้นทุนตลอดอายุการใช้งาน ไม่ใช่แค่ค่าใช้จ่ายด้านเงินทุนเริ่มต้นเท่านั้น การวิเคราะห์รวมถึงค่าแรงในการบำรุงรักษา ชิ้นส่วนอะไหล่ ใบอนุญาตซอฟต์แวร์ การใช้พลังงาน และการปรับปรุงสิ่งอำนวยความสะดวกในช่วงระยะเวลา 10-15 ปี ระบบที่มีความหนาแน่นสูง เช่น ระบบจัดเก็บแบบใช้รถรับส่งหรือระบบขนส่งพาเลท ช่วยเพิ่มความหนาแน่นในการจัดเก็บได้สูงสุดถึง 60% ซึ่งช่วยลดพื้นที่อาคารและภาระของระบบปรับอากาศ แต่เพิ่มความซับซ้อนด้านไฟฟ้าและการควบคุม การคำนวณ ROI ใช้ผลกำไรที่วัดได้ เช่น จำนวนคำสั่งซื้อต่อวันเพิ่มขึ้นถึง 10 เท่า ประสิทธิภาพการใช้พื้นที่ดีขึ้น 20% อัตราการหยิบสินค้าสูงขึ้น 50-100% และต้นทุนที่เกี่ยวข้องกับข้อผิดพลาดลดลงจากระบบที่มีความแม่นยำ 99.99% การจำลองสถานการณ์และการศึกษาการออกแบบดิจิทัลเปรียบเทียบการดำเนินการเป็นระยะๆ เพื่อให้แน่ใจว่าแพลตฟอร์มการทำงานอัตโนมัติที่เลือกนั้นสามารถรองรับการเติบโตของ SKU ช่วงเวลาที่มีปริมาณการสั่งซื้อสูงสุดตามฤดูกาล และการบูรณาการ AMR หรือเซลล์หุ่นยนต์เพิ่มเติมในอนาคต ในขณะที่ยังคงรักษาความเข้มข้นของพลังงานที่ยอมรับได้ต่อคำสั่งซื้อที่จัดส่ง
บทสรุปและนัยสำคัญทางวิศวกรรมสำหรับคลังสินค้า
การออกแบบระบบหยิบและบรรจุสินค้าประสิทธิภาพสูงจำเป็นต้องมองภาพรวมของการจัดวาง กระบวนการ เทคโนโลยี และบุคลากรอย่างบูรณาการ ส่วนก่อนหน้านี้แสดงให้เห็นว่าระยะทางในการเดินทาง การจัดวางสินค้า และการเลือกวิธีการส่งผลต่อประสิทธิภาพการผลิตขั้นพื้นฐาน ในขณะที่หลักการด้านการยศาสตร์และหลักการลีนจำกัดปริมาณงานที่ทำได้อย่างยั่งยืน ระบบสนับสนุนต่างๆ เช่น WMS, WES และการควบคุมสินค้าคงคลังแบบเรียลไทม์เป็นแหล่งข้อมูลสำคัญสำหรับการดำเนินงานที่แม่นยำและมีข้อผิดพลาดต่ำ การเพิ่มระบบอัตโนมัติด้วย AMRs, ระบบขนส่งสินค้าไปยังบุคคล (goods-to-person), ASRS, รถขนส่ง และเซลล์หุ่นยนต์ ช่วยเพิ่มขีดความสามารถและทำให้ประสิทธิภาพการทำงานมีเสถียรภาพมากขึ้น
ข้อมูลจากอุตสาหกรรมชี้ให้เห็นว่า การจัดวางพื้นที่อย่างเหมาะสมและการจัดวางสินค้าแบบ ABC ช่วยลดเวลาในการเดินทางและปรับปรุง รอบเวลา การสั่งซื้อได้ อย่างมีนัยสำคัญ การติดตามแบบเรียลไทม์ด้วยบาร์โค้ดหรือ RFID ช่วยเพิ่มความแม่นยำของสินค้าคงคลังและลดการนับด้วยมือ ระบบอัตโนมัติขั้นสูงช่วยให้สามารถหยิบสินค้าได้มากกว่า 300-350 รายการต่อชั่วโมงและลดเวลาการเดินลงได้ประมาณ 50% ในขณะที่โซลูชันการจัดเก็บแบบหนาแน่น เช่น ระบบแบบชัตเติลหรือแบบคิวบ์ ช่วยเพิ่มประสิทธิภาพการใช้พื้นที่ได้ 20-60% อย่างไรก็ตาม ผลประโยชน์เหล่านี้ขึ้นอยู่กับการจัดการซอฟต์แวร์ที่แข็งแกร่ง การออกแบบกระบวนการที่มีระเบียบวินัย และการวิเคราะห์ความเร็วของสินค้าคงคลังอย่างต่อเนื่อง
ในแง่ของการนำไปปฏิบัติ วิศวกรจำเป็นต้องเริ่มต้นด้วยการวิเคราะห์ความต้องการ การวิเคราะห์ SKU และการคาดการณ์การเติบโตในห้าปีข้างหน้า จากนั้นจึงจับคู่วิธีการหยิบสินค้า สื่อจัดเก็บข้อมูล และระดับการทำงานอัตโนมัติให้เข้ากับเป้าหมายระดับการบริการและผลตอบแทนจากการลงทุนที่กำหนดไว้ โดยทั่วไปแล้วจะมองหาช่วงเวลาคืนทุนประมาณ 18-36 เดือน การออกแบบตามหลักสรีรศาสตร์ การประเมินความเสี่ยงด้านความปลอดภัย และการปฏิบัติตามกฎระเบียบเป็นข้อจำกัดที่ไม่สามารถต่อรองได้ในการออกแบบเวิร์กสเตชันและอุปกรณ์ แบบจำลองต้นทุนตลอดอายุการใช้งานต้องรวมถึงการบำรุงรักษา การอัปเกรดซอฟต์แวร์ การใช้พลังงาน และความเสี่ยงจากความล้าสมัย ไม่ใช่เพียงแค่ค่าใช้จ่ายในการลงทุนเริ่มต้นเท่านั้น
เมื่อมองไปข้างหน้า คลังสินค้าจะมีแนวโน้มไปสู่การบูรณาการที่สูงขึ้นระหว่างระบบจัดการคลังสินค้า (WMS) ระบบจัดเก็บและจำหน่ายคลังสินค้า (WES) และอุปกรณ์ภาคสนาม โดยมีแบบจำลองดิจิทัลและระบบวิเคราะห์ขั้นสูงสนับสนุนการเพิ่มประสิทธิภาพอย่างต่อเนื่อง ระบบอัตโนมัติจะไม่กำจัดงานที่ต้องใช้แรงงานคนทั้งหมด แต่จะเปลี่ยนไปสู่การจัดการข้อยกเว้น การกำกับดูแล และการบำรุงรักษา แนวทางการออกแบบทางวิศวกรรมที่สมดุลจะผสมผสานระบบอัตโนมัติแบบโมดูลาร์ การกำกับดูแลข้อมูลที่แข็งแกร่ง และระเบียบวินัยของกระบวนการแบบลีน การผสมผสานนี้ช่วยให้คลังสินค้าสามารถปรับตัวให้เข้ากับความผันผวนของความต้องการ รักษาความแม่นยำสูง และบรรลุต้นทุนต่อคำสั่งซื้อที่แข่งขันได้ ในขณะเดียวกันก็รักษาความปลอดภัยของพนักงานและความยืดหยุ่นของระบบ