บทความนี้กล่าวถึงกลยุทธ์เพิ่มประสิทธิภาพและลดข้อผิดพลาดในการหยิบสินค้าในคลังสินค้า ครอบคลุมตั้งแต่การออกแบบผังคลังสินค้า การควบคุมแบบดิจิทัล และระบบอัตโนมัติ เนื้อหาโดยรวมกล่าวถึงวิธีการออกแบบโซนคลังสินค้า การจัดวางสินค้า และเส้นทางการหยิบสินค้า จากนั้นจึงผสานระบบจัดการคลังสินค้า (WMS) ระบบสั่งการด้วยเสียง และการวิเคราะห์ข้อมูลเพื่อให้ได้ความแม่นยำแบบเรียลไทม์ นอกจากนี้ยังตรวจสอบเทคโนโลยีระบบอัตโนมัติ เช่น หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) โมดูลยกแนวตั้ง และระบบไฟนำทาง รวมถึงวงจรชีวิตและผลกระทบของการปรับปรุงระบบ บทความนี้สรุปด้วยการรวบรวมปัจจัยสำคัญที่วิศวกรโลจิสติกส์สามารถนำไปใช้เพื่อสร้างการปฏิบัติงานหยิบสินค้าที่มีประสิทธิภาพสูงและมีข้อผิดพลาดต่ำ
การออกแบบผังคลังสินค้าเพื่อการหยิบสินค้าที่รวดเร็วและแม่นยำ
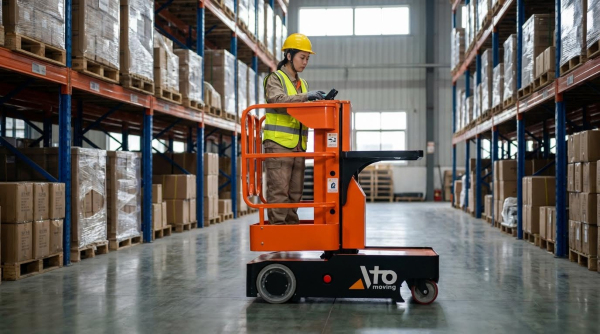
การออกแบบผังพื้นที่คลังสินค้าส่งผลโดยตรงต่อความเร็วในการหยิบสินค้า อัตราความผิดพลาด และต้นทุนแรงงาน คลังสินค้าประสิทธิภาพสูงใช้พื้นที่ที่กำหนดไว้อย่างชัดเจน การจัดวางสินค้าที่เหมาะสม เส้นทางเดินที่สั้น และสถานีทำงานที่ออกแบบตามหลักสรีรศาสตร์ เพื่อรองรับการดำเนินงานที่ทำซ้ำได้และมีความผันแปรต่ำ หัวข้อถัดไปจะอธิบายถึงการตัดสินใจด้านผังพื้นที่ซึ่งช่วยลดการเคลื่อนไหวที่ไม่ก่อให้เกิดมูลค่าเพิ่ม และเป็นรากฐานที่มั่นคงสำหรับโซลูชันดิจิทัลและระบบอัตโนมัติ
การแบ่งเขตพื้นที่ การแยกพื้นที่ส่งคืน และการออกแบบการไหลเวียนของพื้นที่
การจัดแบ่งพื้นที่อย่างเป็นระบบช่วยแยกส่วนต่างๆ ออกจากกัน เช่น การรับสินค้า การจัดเก็บ การหยิบสินค้า การรวมสินค้า และการจัดส่ง โดยแยกเป็นพื้นที่ที่เชื่อมต่อกันอย่างมีเหตุผล นักออกแบบได้จัดวางโซนการหยิบสินค้าให้ห่างจากการประมวลผลสินค้าคืน เพื่อหลีกเลี่ยงการปะปนกันของสินค้าที่ตรวจสอบแล้วและสินค้าที่ยังไม่ได้รับการตรวจสอบ ซึ่งในอดีตเคยเป็นสาเหตุของความไม่ถูกต้องของสินค้าคงคลังและการหยิบสินค้าผิดพลาด การไหลเวียนที่ชัดเจนตั้งแต่การรับสินค้า การจัดเก็บ ไปจนถึงการบรรจุหีบห่อ ช่วยลดการสัญจรไปมาระหว่างคนเดินเท้ารถยกและอุปกรณ์อัตโนมัติ ลดความแออัดและความเสี่ยงด้านความปลอดภัย ผังพื้นที่ที่ทันสมัยยังสงวนพื้นที่เตรียมการหรือพื้นที่กันชนสำหรับสินค้าที่ขนถ่ายข้ามท่าหรือสินค้าที่มีความเร็วสูง ทำให้สามารถโอนไปยังการจัดส่งได้โดยตรงโดยไม่ต้องเสียเวลาจัดเก็บที่ไม่จำเป็น
วิศวกรได้วางแผนการไหลของคำสั่งซื้อทั่วไปและปริมาณในช่วงเวลาที่มีการสั่งซื้อสูงสุดก่อนที่จะกำหนดขอบเขตของโซน พวกเขาจัดวางพื้นที่หยิบสินค้าที่มีปริมาณงานสูงไว้ใกล้กับพื้นที่บรรจุและจัดส่งเพื่อลดระยะทางในการเดินทางช่วงสุดท้าย พื้นที่ส่งคืนสินค้าประกอบด้วยสถานที่กักกัน โต๊ะตรวจสอบ และช่องทางจัดเก็บเฉพาะที่เชื่อมต่อกลับไปยังคลังสินค้าภายใต้การควบคุมของระบบจัดการคลังสินค้า (WMS) เพื่อให้มั่นใจถึงการตรวจสอบย้อนกลับ เส้นทางสัญจรแบบทางเดียวที่มีป้ายบอกทางสำหรับรถยกพาเลทรถยก และหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ช่วยลดความขัดแย้งกับผู้หยิบสินค้าและทำให้เวลาในการเดินทางคงที่ยิ่งขึ้น
กฎการจัดวางสินค้า การวิเคราะห์ ABC และตรรกะการเติมสินค้า
การจัดวางสินค้าอย่างมีประสิทธิภาพใช้ข้อมูลความต้องการ ขนาดของ SKU และข้อจำกัดในการจัดการ เพื่อจัดวางสินค้าในตำแหน่งที่ผู้หยิบสินค้าสามารถเข้าถึงได้โดยใช้ความพยายามน้อยที่สุด การวิเคราะห์ ABC จำแนก SKU ตามความถี่ในการสั่งซื้อหรือจำนวนครั้งที่หยิบ โดยวางสินค้าประเภท A ไว้ในตำแหน่งที่เข้าถึงได้ง่ายที่สุด ซึ่งโดยทั่วไปจะอยู่ใกล้กับจุดหยิบสินค้าและที่ระดับความสูงที่เหมาะสมตามหลักสรีรศาสตร์ระหว่าง 0.7 เมตรถึง 1.6 เมตร วิศวกรได้รวมข้อมูลการหมุนเวียนสินค้าเข้ากับกฎความเข้ากันได้ โดยแยก SKU ที่มีลักษณะคล้ายกันและวัสดุอันตรายออกจากกัน เพื่อลดความสับสนทางสายตาและความเสี่ยงด้านการปฏิบัติตามกฎระเบียบ ระบบจัดวางสินค้าที่ขับเคลื่อนด้วย WMS จะคำนวณตำแหน่งใหม่ตลอดเวลาเมื่อรูปแบบความต้องการเปลี่ยนแปลงไป เพื่อรองรับการจัดวางสินค้าใหม่ตามฤดูกาลและการแนะนำผลิตภัณฑ์ใหม่
ระบบการเติมสินค้าช่วยเสริมการจัดวางสินค้าโดยป้องกันไม่ให้สินค้าหมดสต็อกในบริเวณหยิบสินค้า ระบบกำหนดระดับต่ำสุดและสูงสุด และจะเริ่มงานอัตโนมัติเมื่อสินค้าลดลงต่ำกว่าระดับความปลอดภัย เพื่อป้องกันไม่ให้พนักงานหยิบสินค้าไปถึงที่ว่าง เส้นทางการเติมสินค้าจะจัดกลุ่มงานตามทางเดินเพื่อลดการเดินทางเพิ่มเติมและหลีกเลี่ยงการรบกวนการหยิบสินค้าที่กำลังดำเนินการอยู่ ในพื้นที่จัดเก็บที่มีความหนาแน่นสูงหรือแบบอัตโนมัติ วิศวกรจะปรับตำแหน่งการแบ่งกล่องหรือพาเลทเพื่อให้การจัดเก็บสินค้าจำนวนมากส่งสินค้าไปยังบริเวณหยิบสินค้าด้านหน้าได้อย่างมีประสิทธิภาพ โดยสร้างสมดุลระหว่างการใช้พื้นที่จัดเก็บกับแรงงานในการเติมสินค้า
การเพิ่มประสิทธิภาพเส้นทางการเลือกและการลดระยะทางการเดินทาง
โดยทั่วไปแล้ว เวลาในการเดินทางถือเป็นส่วนประกอบที่ใหญ่ที่สุดของแรงงานในการหยิบสินค้าด้วยมือ ดังนั้นการออกแบบเส้นทางจึงมีผลกระทบต่อประสิทธิภาพการทำงานอย่างมาก วิศวกรเลือกกลยุทธ์การหยิบสินค้า เช่น การหยิบสินค้าตามคำสั่งซื้อแบบแยกชิ้น การหยิบสินค้าเป็นชุด หรือการหยิบสินค้าตามโซน โดยพิจารณาจากลักษณะของคำสั่งซื้อและจำนวนสินค้าต่อคำสั่งซื้อ ภายในแต่ละกลยุทธ์ ซอฟต์แวร์ WMS หรือ WES จะจัดลำดับตำแหน่งเพื่อหลีกเลี่ยงการเดินย้อนกลับ โดยเลือกเส้นทางที่คดเคี้ยวหรือรูปตัวยูที่ผ่านแต่ละทางเดินเพียงครั้งเดียว โรงงานที่มีระบบการไหลของกล่องหรือโมดูลการหยิบสินค้าจะกระจายสินค้าที่มีความเร็วสูงไปตามเส้นทางที่สั้นที่สุดไปยังจุดบรรจุ ซึ่งช่วยลดระยะทางการเดินลงได้อีก
ระบบขั้นสูงใช้การปรับเส้นทางด้วยอัลกอริทึม โดยคำนึงถึงทิศทางของทางเดิน รูปแบบความแออัด และประเภทของอุปกรณ์ ตัวอย่างเช่นรถยกพาเลทและหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ต้องการรัศมีวงเลี้ยวที่กว้างกว่าและเส้นทางที่เหมาะสมที่สุดที่แตกต่างจากรถยกแบบใช้รถเข็น วิศวกรตรวจสอบความถูกต้องของเส้นทางที่เสนอด้วยการศึกษาเวลาและการเคลื่อนไหว และแผนที่ความร้อนของข้อมูลการเดินทางในอดีต เมื่อการวิเคราะห์พบว่ามีการเดินมากเกินไป พวกเขาจะปรับสมดุลการจัดสรร SKU ใหม่ ปรับทิศทางทางเดิน หรือเพิ่มจุดรวมสินค้ากลางทางเพื่อลดความยาวเส้นทางเฉลี่ยโดยไม่ลดทอนความแม่นยำ
การออกแบบตามหลักสรีรศาสตร์ แสงสว่าง ป้าย และความปลอดภัย
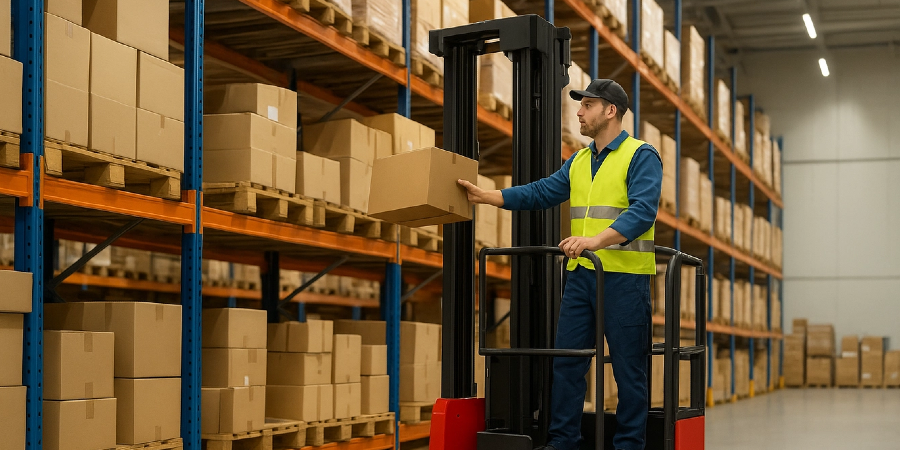
การออกแบบผังพื้นที่ทำงานตามหลักสรีรศาสตร์ช่วยปกป้องผู้ปฏิบัติงานพร้อมทั้งเพิ่มความแม่นยำและความเร็วในการหยิบจับ สิ่งของที่หยิบใช้บ่อยจะอยู่ในบริเวณที่เอื้อมถึงได้ง่าย ช่วยหลีกเลี่ยงการก้มตัว ยืดตัว หรือการใช้บันไดซ้ำๆ ซึ่งช่วยลดความเมื่อยล้าและข้อผิดพลาดในการหยิบจับ สถานีทำงานในพื้นที่บรรจุภัณฑ์หรือจัดชุดสินค้าจัดกลุ่มเครื่องมือ วัสดุสิ้นเปลือง และเครื่องสแกนไว้ในระยะที่เอื้อมถึงได้ง่าย ช่วยลดการเคลื่อนไหวเล็กๆ น้อยๆ ที่ไม่จำเป็น ความสูงของโต๊ะที่ปรับได้และพื้นกันเมื่อยล้าช่วยลดความตึงเครียดของระบบกล้ามเนื้อและกระดูกในระหว่างการทำงานที่ยาวนาน
การจัดการแสงและภาพได้รับการสนับสนุน
ระบบดิจิทัล: WMS, ระบบเสียง และความแม่นยำแบบเรียลไทม์
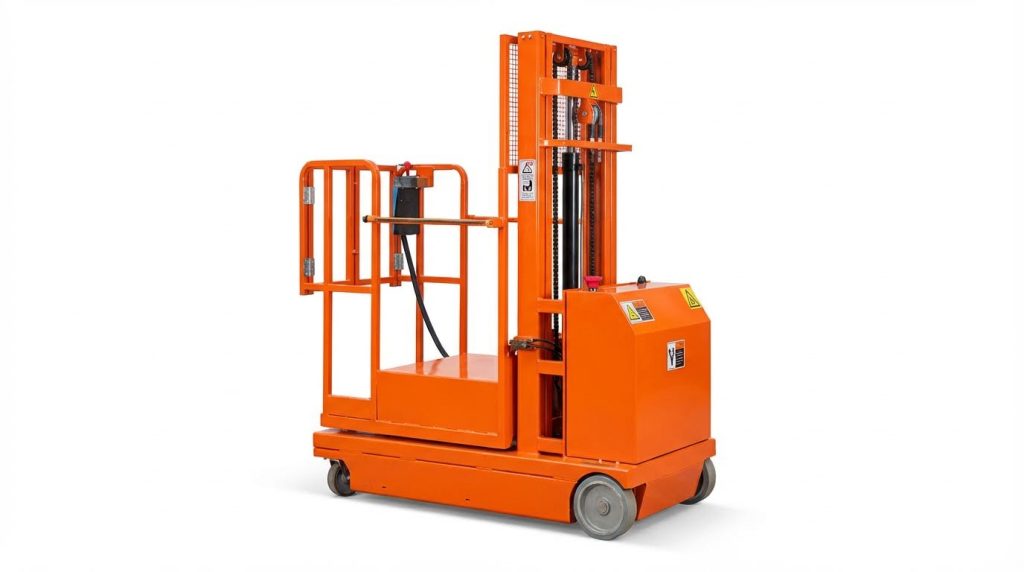
ระบบดิจิทัลเป็นหัวใจสำคัญของการปฏิบัติงานหยิบสินค้าประสิทธิภาพสูงในยุคปัจจุบัน ระบบเหล่านี้เชื่อมโยงการไหลเวียนของสินค้าทางกายภาพกับการไหลเวียนของข้อมูล ทำให้สามารถตรวจสอบย้อนกลับ ป้องกันข้อผิดพลาด และปรับปรุงประสิทธิภาพได้อย่างต่อเนื่อง การนำระบบ WMS, WES และ ERP มาใช้อย่างเหมาะสม ช่วยลดการเดิน ลดสินค้าหมด และสร้างมาตรฐานแนวทางปฏิบัติที่ดีที่สุดทั่วทั้งกะและทุกสถานที่ เทคโนโลยีเสียง วิทยุ และการสแกน ผสานกับระบบวิเคราะห์ข้อมูลและการควบคุมสินค้าคงคลังที่แข็งแกร่ง ทำให้คลังสินค้าสามารถบรรลุระดับความแม่นยำสูงกว่า 99.9% ในขณะที่ยังคงรักษาปริมาณงานที่สูงไว้ได้
การบูรณาการ WMS, WES และ ERP เพื่อการตรวจสอบย้อนกลับ
ระบบจัดการคลังสินค้า (WMS) ทำหน้าที่ประสานงานการจัดเก็บ การจัดวาง การหยิบสินค้า และการเติมสินค้าแบบเรียลไทม์ ระบบการจัดการคลังสินค้า (WES) หรือระบบควบคุมคลังสินค้า จะประสานการทำงานอัตโนมัติ เช่น สายพานลำเลียง รถหุ่นยนต์อัตโนมัติ (AMR) ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (AS/RS) และระบบติดตามสินค้า (VLM) จัดลำดับการทำงานเพื่อหลีกเลี่ยงปัญหาคอขวด การบูรณาการกับระบบ ERP ทำให้มั่นใจได้ว่าคำสั่งซื้อ สถานะสินค้าคงคลัง และข้อมูลหลักจะไหลเวียนแบบสองทิศทาง ลดการป้อนข้อมูลซ้ำและการไม่ตรงกันของเวลา ระบบทั้งหมดนี้ให้การตรวจสอบย้อนกลับได้อย่างสมบูรณ์ตั้งแต่การรับสินค้าจนถึงการจัดส่ง โดยการเคลื่อนย้ายสินค้าแต่ละรายการจะมีการประทับเวลาและสถานที่ การมองเห็นสต็อกแบบเรียลไทม์ช่วยลดสินค้าสูญหาย สินค้าซ้ำ และสินค้าที่วางผิดที่ โดยเฉพาะอย่างยิ่งเมื่อรวมกับการควบคุมสต็อกอัตโนมัติ ระบบที่มีความหนาแน่นสูงและอัตโนมัติ ซึ่งประสานงานโดย WES และ WMS จะแสดงช่องหรือตะกร้าที่ถูกต้องให้กับผู้หยิบสินค้าบังคับใช้การเข้าถึงสินค้าคงคลังอย่างมีระเบียบ การบูรณาการดังกล่าวสนับสนุนการขนถ่ายสินค้าข้ามท่า การหยิบสินค้าแบบเป็นชุด หรือแบบเป็นคลื่น และการจัดวางใหม่แบบไดนามิกตามรูปแบบความต้องการ นอกจากนี้ยังสร้างแหล่งข้อมูลที่เชื่อถือได้เพียงแหล่งเดียวสำหรับการรายงานการปฏิบัติตามกฎระเบียบ การตอบคำถามจากลูกค้า และการวิเคราะห์สาเหตุที่แท้จริงหลังเกิดเหตุการณ์ต่างๆ
การตรวจสอบข้อผิดพลาดด้วยเสียง, RF และการสแกน
ระบบหยิบสินค้าด้วยเสียงใช้คอมพิวเตอร์แบบสวมใส่และชุดหูฟังในการส่งคำสั่งและรับการยืนยันด้วยเสียง โหมดการทำงานแบบไม่ต้องใช้มือและไม่ต้องมองหน้าจอช่วยลดการสลับความคิดระหว่างรายการกระดาษ หน้าจอ และชั้นวาง ซึ่งในอดีตเป็นสาเหตุของการหยิบสินค้าผิดพลาดและการสลับจำนวน การใช้งานระบบเสียงแบบ Honeywell ในการดำเนินงานขนาดใหญ่รายงานว่าสามารถลดข้อผิดพลาดได้ 50–90% เมื่อเทียบกับการใช้กระดาษ และ 8–25% เมื่อเทียบกับการสแกน RF โดยมีความแม่นยำสูงกว่า 99.99% เทอร์มินัล RF และเครื่องสแกนบาร์โค้ดหรือ RFID ยังคงมีบทบาทสำคัญในกรณีที่ต้องการการยืนยันด้วยภาพและการบันทึกข้อมูล การตรวจสอบความถูกต้องโดยใช้การสแกนช่วยให้มั่นใจได้ว่า SKU และจำนวนที่หยิบตรงกับงาน โดยมีการแจ้งเตือนอัตโนมัติสำหรับความไม่ตรงกัน ณ จุดที่หยิบ ระบบนำทางด้วยแสงที่สถานีหยิบหรือวางสินค้าช่วยลดข้อผิดพลาดในการดำเนินงานโดยการระบุช่องและจำนวนที่ถูกต้องด้วยความชัดเจนสูง การผสมผสานการนำทางด้วยเสียง การสแกน และแสง ช่วยให้โรงงานสามารถปรับแต่งเทคโนโลยีให้เหมาะสมกับพื้นที่ควบคุมอุณหภูมิ เขตอันตราย หรือจุดหยิบสินค้าที่มีความเร็วสูงได้ ระบบเหล่านี้ยังช่วยลดระยะเวลาการฝึกอบรมสำหรับพนักงานใหม่ ซึ่งสามารถบรรลุเป้าหมายด้านประสิทธิภาพการทำงานได้ภายในเวลาไม่กี่ชั่วโมงหรือวัน แทนที่จะเป็นหลายสัปดาห์ การป้องกันข้อผิดพลาดตั้งแต่ต้นทางช่วยหลีกเลี่ยงค่าใช้จ่ายในขั้นตอนถัดไปสำหรับการหยิบสินค้าใหม่ การจัดส่งใหม่ และการจัดการสินค้าคืน
การกำหนด KPI การวิเคราะห์ และการปรับปรุงอย่างต่อเนื่อง
สภาพแวดล้อมการหยิบสินค้าแบบดิจิทัลสร้างข้อมูลการดำเนินงานจำนวนมากที่มีการประทับเวลา การกำหนดตัวชี้วัดประสิทธิภาพหลัก (KPI) ที่ถูกต้องจึงเป็นสิ่งสำคัญ ตัวชี้วัดทั่วไป ได้แก่ อัตราความแม่นยำในการหยิบสินค้า จำนวนสินค้าที่หยิบต่อชั่วโมงการทำงาน เวลาของวงจรการสั่งซื้อภายใน และเปอร์เซ็นต์การจัดส่งตรงเวลา โมดูลการวิเคราะห์ขั้นสูงและแดชบอร์ดห่วงโซ่อุปทานประมวลผลข้อมูลนี้เพื่อตรวจจับปัญหาคอขวด ความไม่สมดุลของปริมาณงาน และการเคลื่อนไหวที่ไม่ก่อให้เกิดมูลค่าเพิ่ม ฟังก์ชันของระบบการจัดการแรงงานเปรียบเทียบมาตรฐานจริงกับมาตรฐานที่ออกแบบไว้เพื่อเน้นให้เห็นถึงกำลังการผลิตที่ไม่ได้ใช้ประโยชน์หรือเป้าหมายที่ไม่สมจริง มุมมองประสิทธิภาพแบบเรียลไทม์ช่วยให้หัวหน้างานสามารถจัดสรรทรัพยากรใหม่ได้อย่างไดนามิก เช่น การเปลี่ยนเส้นทางพนักงานไปยังพื้นที่แออัดหรือช่วงเวลาเร่งด่วน การวิเคราะห์แนวโน้มในอดีตสนับสนุนการตัดสินใจเกี่ยวกับการเปลี่ยนแปลงเค้าโครง กฎการจัดวาง และการลงทุนด้านระบบอัตโนมัติ คุณสมบัติการเล่นเกม เช่น การจัดอันดับหรือการยกย่องผู้ที่มีผลงานยอดเยี่ยม ช่วยเพิ่มการมีส่วนร่วมโดยอาศัยข้อมูลที่เป็นกลางมากกว่าความประทับใจส่วนตัว วงจรการปรับปรุงอย่างต่อเนื่องใช้การวิเคราะห์รูปแบบข้อผิดพลาดเพื่อปรับปรุงการฝึกอบรม มาตรฐานการติดฉลาก และตรรกะเส้นทางการหยิบสินค้า การวิเคราะห์เชิงพยากรณ์ยังสนับสนุนการพยากรณ์ความต้องการ การจัดวางสินค้าใหม่ตามฤดูกาล และแผนการจัดหาพนักงานเชิงรุก
ความถูกต้องของสินค้าคงคลัง การนับสินค้าหมุนเวียน และการควบคุมสต็อก
การจัดการสินค้าคงคลังที่แม่นยำเป็นหัวใจสำคัญของกลยุทธ์การหยิบสินค้าแบบดิจิทัลทุกรูปแบบ ระบบจัดการสินค้าคงคลังแบบเรียลไทม์ (WMS) จะอัปเดตปริมาณสินค้าทุกครั้งที่มีการรับสินค้า การเคลื่อนย้าย การหยิบ และการปรับปรุง ลดการพึ่งพาการนับสินค้าจริงเป็นระยะๆ โปรแกรมการนับสินค้าแบบหมุนเวียน ซึ่งขับเคลื่อนด้วยการจำแนกประเภท ABC จะเน้นการตรวจสอบบ่อยขึ้นสำหรับสินค้าที่มีมูลค่าสูงหรือมีอัตราการหมุนเวียนสูง ระบบอัตโนมัติ รวมถึง AS/RS, VLM และหุ่นยนต์ส่งสินค้าถึงบุคคล จะนำเสนอช่องเก็บสินค้าในลักษณะที่มีการควบคุม ซึ่งช่วยลดการสัมผัสที่ไม่ได้รับการบันทึกและข้อผิดพลาดในการจัดวาง การตรวจสอบน้ำหนักบนสายพานลำเลียงเมื่อรับสินค้าจะเปรียบเทียบน้ำหนักที่แจ้งไว้กับน้ำหนักจริงเพื่อตรวจจับความคลาดเคลื่อนตั้งแต่เนิ่นๆ
ระบบอัตโนมัติ หุ่นยนต์ และโซลูชันการขนส่งสินค้าแบบ Goods-to-Person
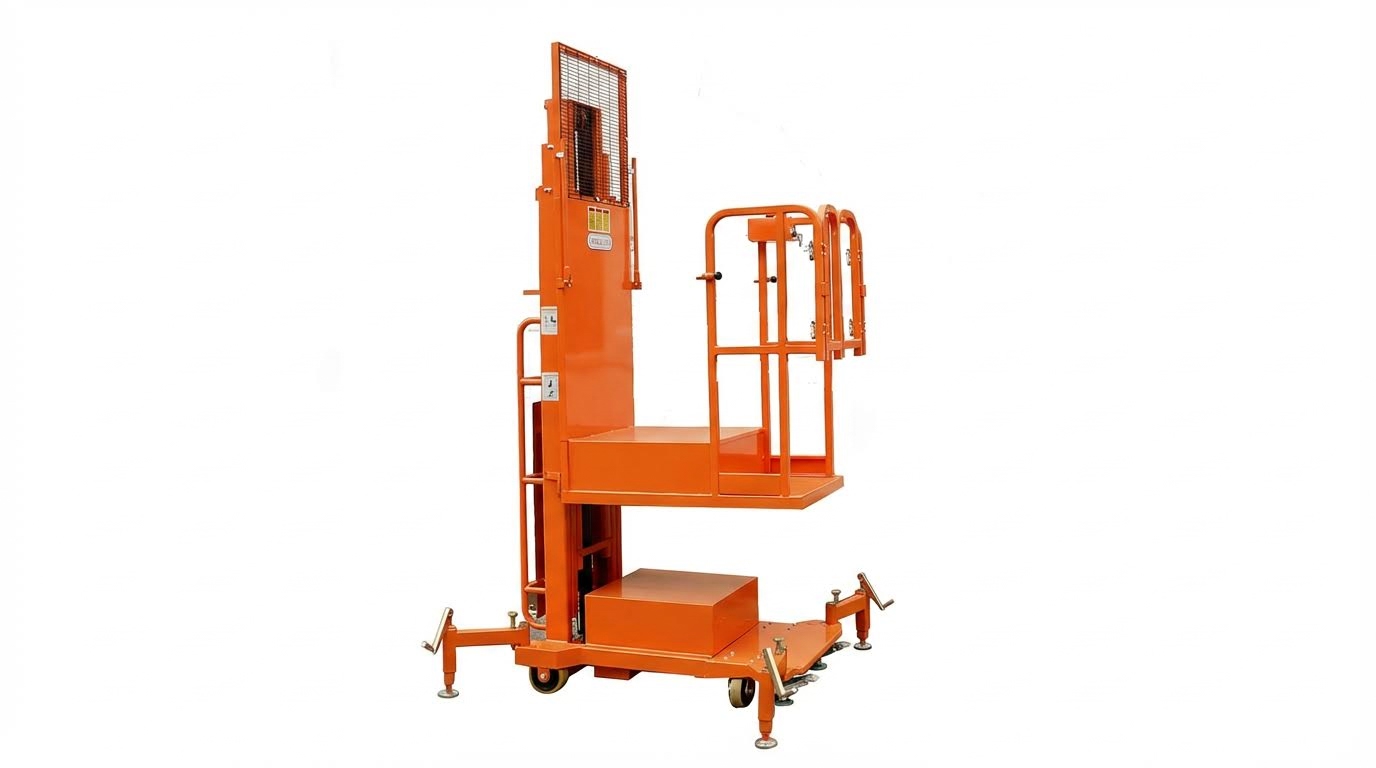
การใช้ระบบอัตโนมัติในการหยิบสินค้าในคลังสินค้ามีเป้าหมายเพื่อเพิ่มปริมาณงาน รักษาคุณภาพให้คงที่ และลดการพึ่งพาแรงงานคน วิศวกรได้ผสมผสานระบบขนส่งอัตโนมัติ การจัดการด้วยหุ่นยนต์ และซอฟต์แวร์ขั้นสูง เพื่อลดระยะเวลาของรอบการสั่งซื้อและลดระยะทางการเดิน ระบบที่ได้ผลดีที่สุดคือการบูรณาการระบบกลไกเข้ากับระบบจัดการคลังสินค้า (WMS) เพื่อประสานงานการจัดเก็บ การหยิบสินค้า และการเติมสินค้า การเปรียบเทียบเทคโนโลยีอย่างเป็นระบบช่วยให้สามารถกำหนดระดับการลงทุนให้เหมาะสมกับประเภทของสินค้า รูปแบบการสั่งซื้อ และข้อจำกัดของอาคารได้
สายพานลำเลียง, AMR, ASRS และโมดูลยกแนวตั้ง
สายพานลำเลียงสร้างเส้นทางการขนส่งที่คงที่และพร้อมใช้งานสูงระหว่างการรับสินค้า การจัดเก็บ การหยิบสินค้า และการบรรจุหีบห่อ ช่วยลดการทำงานด้วยมือและการเดิน แต่ต้องมีการควบคุมการสะสมสินค้าอย่างระมัดระวังและการป้องกันความปลอดภัย หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) รวมถึงหน่วย Shelf-to-Person และ Pallet-to-Person ให้การขนส่งที่ยืดหยุ่นและสามารถหยิบสินค้าได้ 350 ชิ้นต่อชั่วโมงด้วยความแม่นยำสูงกว่า 99.9% AMR รองรับการจัดการคำสั่งซื้อหลายรายการ ขจัดปัญหาคอขวดของรถยกในการไหลเข้า และปรับตัวให้เข้ากับช่วงฤดูกาลที่มีปริมาณงานสูงสุดผ่านการปรับขนาดฝูงหุ่นยนต์ ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) และโมดูลยกแนวตั้ง (VLM)ใช้พื้นที่แนวตั้งได้สูงถึงประมาณ 12 เมตร เพิ่มความหนาแน่นในการจัดเก็บได้เกือบห้าเท่าในขณะที่ยังคงรักษาความแม่นยำในการเข้าถึงไว้ที่ประมาณ 99.9% กรณีศึกษาต่างๆ รายงานว่าเวลาในการหยิบสินค้าลดลงประมาณ 75% ต่อชิ้นงาน และลดการตัดจำหน่ายสินค้าคงคลังลงอย่างมากเนื่องจากการควบคุมการเข้าถึงและการตรวจสอบบาร์โค้ดแบบบูรณาการ
ขั้นตอนการทำงานแบบ Pick-To-Light, Put-To-Light และ Guided Workflow
ระบบ Pick-to-light ใช้ไฟแสดงสถานะและจอแสดงผลตัวเลข ณ จุดจัดเก็บ เพื่อส่งสัญญาณให้พนักงานหยิบสินค้าหมายเลข SKU และจำนวนที่ต้องการ ระบบเหล่านี้ช่วยลดภาระทางความคิด ลดการเคลื่อนไหวของสายตาไปมาระหว่างรายการกระดาษและชั้นวาง และรองรับอัตราการหยิบสินค้าได้มากกว่า 1,000 รายการต่อวันในพื้นที่ที่มีความหนาแน่นสูง ส่วนระบบ Put-to-light นั้นใช้หลักการกลับกันสำหรับการรวมสินค้า โดยนำทางพนักงานให้กระจายสินค้าที่หยิบมาเป็นจำนวนมากไปยังคำสั่งซื้อของลูกค้าหลายรายด้วยไฟแสดงตำแหน่ง วิธีนี้ช่วยสนับสนุนการหยิบสินค้าเป็นชุดและหลายคำสั่งซื้อ ลดข้อผิดพลาดในการจัดเรียง และรักษาสถานะคำสั่งซื้อแบบเรียลไทม์ผ่านการบูรณาการกับ WMS ขั้นตอนการทำงานแบบมีคำแนะนำนั้นผสมผสานอุปกรณ์ไฟส่องสว่าง การสแกนบาร์โค้ดหรือ RFID และการตรวจสอบด้วยซอฟต์แวร์ เพื่อบังคับใช้การตรวจสอบลำดับ จำนวน และตำแหน่ง ผู้ขายรายงานระดับความแม่นยำในการหยิบสินค้าที่ 99.9% หรือสูงกว่า และลดจำนวนสินค้าคืน การทำงานซ้ำ และการสูญเสียสินค้าได้อย่างมาก เมื่อโรงงานเปลี่ยนจากตั๋วกระดาษมาใช้กระบวนการที่ใช้ไฟนำทางและตรวจสอบด้วยการสแกนแทน
เซลล์โคบอท, ระบบขนส่งสินค้าถึงบุคคล และระบบไฮบริด
เซลล์หุ่นยนต์ร่วมปฏิบัติงาน (cobot) ช่วยสนับสนุนผู้ปฏิบัติงานในสถานีทำงานที่ออกแบบตามหลักสรีรศาสตร์ โดยจัดการการเคลื่อนไหวซ้ำๆ เช่น การเอื้อม การยก หรือการวาง cobot ทำงานได้ดีสำหรับการประกอบชุดอุปกรณ์ การจัดการ SKU ที่มีความถี่สูง และสภาพแวดล้อมที่ต้องใช้เสื้อผ้าพิเศษ ซึ่งความคล่องแคล่วของมนุษย์ยังคงมีความสำคัญระบบขนส่งสินค้าไปยังบุคคล (Goods-to-Person)ซึ่งขับเคลื่อนโดย AMRs, รถรับส่ง หรือ VLMs นำกล่อง ชั้นวาง หรือพาเลทไปยังสถานีหยิบสินค้าโดยตรง ช่วยลดการเดินได้อย่างมาก ประสิทธิภาพที่วัดได้สำหรับโซลูชันชั้นวางไปยังบุคคล (Shelf-to-Person) เกิน 350 รายการต่อชั่วโมง ด้วยความแม่นยำใกล้ 99.99% โดยเฉพาะอย่างยิ่งเมื่อรวมกับการนำทางด้วยแสงและการสแกน ระบบไฮบริดผสมผสานชั้นวางแบบแมนนวล สายพานลำเลียง AMRs และชั้นวางพาเลทแบบคงที่ เพื่อปรับระดับการทำงานอัตโนมัติให้สอดคล้องกับความเร็วของ SKU และรูปแบบการสั่งซื้อ ซอฟต์แวร์ส่วนกลาง เช่น WMS หรือ WES ประสานงานหุ่นยนต์ ระบบแสง และงานของมนุษย์ ทำให้สามารถจัดวางสินค้าแบบไดนามิก การสลับงาน และความยืดหยุ่นในระหว่างที่อุปกรณ์ขัดข้อง การประสานงานแบบนี้ช่วยให้ผู้ปฏิบัติงานสามารถมุ่งเน้นไปที่การตัดสินใจที่สร้างมูลค่าเพิ่ม ในขณะที่ระบบอัตโนมัติจัดการด้านการขนส่ง การนำเสนอ และการตรวจสอบ
ต้นทุนตลอดอายุการใช้งาน ความสามารถในการขยายขนาด และข้อจำกัดในการปรับปรุงแก้ไข
การประเมินระบบอัตโนมัติจำเป็นต้องพิจารณาต้นทุนตลอดวงจรชีวิต รวมถึงค่าใช้จ่ายด้านเงินทุน ใบอนุญาตซอฟต์แวร์ การบำรุงรักษา พลังงาน และการอัปเกรดเป็นระยะ โรงงานต่างๆ เปรียบเทียบการประหยัดแรงงาน การลดข้อผิดพลาด และการคืนพื้นที่ กับระยะเวลาการเสื่อมราคาและความผันผวนของความต้องการที่คาดการณ์ไว้ ระบบแบบโมดูลาร์ เช่น AMR, VLM และสถานีควบคุมด้วยแสง สามารถปรับขนาดได้ง่ายกว่าเครือข่ายสายพานลำเลียงแบบตายตัว เนื่องจากผู้ปฏิบัติงานสามารถเพิ่มหุ่นยนต์ โมดูล หรือช่องต่างๆ ได้ทีละน้อย โครงการปรับปรุงอาคารที่มีอยู่เดิมเผชิญกับข้อจำกัดจากความสูงของเพดาน การรับน้ำหนักของพื้น ข้อกำหนดด้านความปลอดภัยจากอัคคีภัย และความกว้างของทางเดิน ซึ่งจำกัดความสูงของ ASRS หรือเส้นทางของหุ่นยนต์ วิศวกรมักเริ่มต้นด้วยพื้นที่นำร่อง เช่น กลุ่ม SKU ที่มีความเร็วสูง เพื่อตรวจสอบปริมาณงานและการบูรณาการก่อนที่จะนำไปใช้ในวงกว้าง สถาปัตยกรรมที่ยืดหยุ่น อินเทอร์เฟซแบบเปิดไปยัง WMS และ ERP และซอฟต์แวร์ที่กำหนดค่าได้สำหรับเวิร์กโฟลว์และการวิเคราะห์ ช่วยลดความเสี่ยงจากความล้าสมัยและสนับสนุนการเปลี่ยนแปลงกลยุทธ์ในอนาคต รวมถึงการเอาท์ซอร์ส 3PL หรือการเติบโตของอีคอมเมิร์ซ
สรุป: ปัจจัยสำคัญสำหรับการหยิบสินค้าที่มีประสิทธิภาพสูง
การออกแบบระบบหยิบสินค้าประสิทธิภาพสูงจำเป็นต้องให้ความสำคัญกับทั้งการจัดวางพื้นที่ กระบวนการ บุคลากร และเทคโนโลยีไปพร้อมๆ กัน คลังสินค้าที่จัดโซนจัดเก็บใหม่ แยกสินค้าคืน ปรับตำแหน่งการวางสินค้าให้เหมาะสมด้วยการวิเคราะห์ ABC และลดระยะทางการหยิบสินค้าอย่างต่อเนื่อง ช่วยลดเวลาในการเดินทางและโอกาสเกิดข้อผิดพลาดได้ สถานีทำงานที่ออกแบบตามหลักสรีรศาสตร์ แสงสว่างที่เพียงพอ และป้ายบอกทางที่ชัดเจน ช่วยลดข้อผิดพลาดที่เกิดจากความเหนื่อยล้าและเพิ่มประสิทธิภาพการทำงานอย่างต่อเนื่อง
การแปลงเป็นระบบดิจิทัลเป็นหัวใจสำคัญของความแม่นยำ ระบบ WMS/WES–ERP ที่ผสานรวมกันช่วยให้สามารถตรวจสอบย้อนกลับได้ตั้งแต่ต้นจนจบ จัดการกลยุทธ์การหยิบสินค้า และควบคุมสินค้าคงคลังแบบเรียลไทม์ กระบวนการทำงานที่ใช้เสียง วิทยุ และการสแกน ช่วยลดอัตราข้อผิดพลาดลงได้หลายเปอร์เซ็นต์ ในขณะที่กรอบการทำงาน KPI และการวิเคราะห์ข้อมูลเปลี่ยนข้อมูลดิบให้เป็นการดำเนินการเพื่อการปรับปรุงอย่างต่อเนื่องที่ตรงเป้าหมาย
ระบบอัตโนมัติและหุ่นยนต์ช่วยเพิ่มประสิทธิภาพเหล่านี้อย่างมากในกรณีที่ปริมาณและลักษณะของงานเหมาะสมกับการลงทุน สายพานลำเลียง หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) และโมดูลยกแนวตั้ง ช่วยเพิ่มอัตราการหยิบสินค้าให้สูงกว่า 300 รายการต่อชั่วโมง ด้วยความแม่นยำใกล้เคียงหรือสูงกว่า 99.9% ระบบส่งสินค้าถึงบุคคล (Goods-to-person) เครื่องหยิบสินค้าตามคำสั่งซื้อและระบบจัดวางสินค้าด้วยแสง ช่วยลดภาระทางความคิดและการเดิน แต่ต้องให้ความสำคัญอย่างรอบคอบกับต้นทุนตลอดอายุการใช้งาน ความสามารถในการขยายขนาด และข้อจำกัดในการปรับปรุงโรงงานเดิม
ในทางปฏิบัติ การดำเนินงานที่มีความยืดหยุ่นมากที่สุดจะปฏิบัติตามแผนงานเป็นขั้นตอน โดยเริ่มจากการทำให้กระบวนการและการตรวจสอบสินค้าคงคลังมีความเสถียรเสียก่อน จากนั้นจึงค่อยๆ เพิ่มเทคโนโลยีการควบคุม และสุดท้ายจึงนำระบบอัตโนมัติหรือหุ่นยนต์มาใช้ในพื้นที่ที่มีผลกระทบสูงที่สุด มุมมองที่สมดุลมองว่าระบบอัตโนมัติเป็นตัวเพิ่มประสิทธิภาพให้กับกระบวนการที่ได้รับการออกแบบมาอย่างดี ไม่ใช่สิ่งที่จะมาทดแทนกระบวนการเหล่านั้น เมื่อความคาดหวังของอีคอมเมิร์ซและข้อจำกัดด้านแรงงานเข้มงวดขึ้น โรงงานที่ผสมผสานการออกแบบผังโรงงานอย่างมีระเบียบวินัย การควบคุมดิจิทัลที่แข็งแกร่ง และการใช้ระบบอัตโนมัติอย่างเลือกสรร จะบรรลุระดับการบริการที่เหนือกว่าและต้นทุนต่อหน่วยที่ยั่งยืน