La préparation de commandes automatisée en entrepôt est devenue un levier essentiel pour accroître le débit, la densité de stockage et la précision, sans pour autant augmenter la main-d'œuvre ou la surface au sol. Cet article présente les principales architectures de préparation de commandes, la conception d'agencements haute densité et le dimensionnement des systèmes en fonction des pics de demande et du coût total de possession. Vous découvrirez comment des solutions telles que les grilles « produit vers personne », les modules de préparation statiques ou dynamiques et les systèmes de stockage et de récupération automatisés (ASRS) permettent de multiplier par plusieurs la capacité de stockage des agencements traditionnels, tout en garantissant une préparation rapide et ergonomique. L'objectif est d'offrir aux ingénieurs et aux responsables d'exploitation une vision globale et pratique des systèmes, afin qu'ils puissent spécifier, comparer et justifier la solution de préparation de commandes la plus adaptée à leurs installations.
Architectures et choix de conception de base pour la préparation de commandes
Comparaison des flux P2G, G2P, R2G et G2R
Ces quatre flux définissent l'interaction entre les personnes, les robots et les stocks dans la préparation de commandes automatisée en entrepôt. Le flux Personne-Marchandises (P2G) maintient le stockage statique pendant que les préparateurs de commandes se déplacent ou travaillent avec des robots suiveurs. Ce flux offre un faible investissement initial et une grande flexibilité d'aménagement, mais avec des temps de déplacement et une part de main-d'œuvre plus élevés. Le flux Marchandises-Personne (G2P) utilise des navettes, des grilles ou des systèmes de stockage automatisés (ASRS) pour acheminer les bacs ou les cartons vers des postes ergonomiques, réduisant ainsi les déplacements et augmentant la densité de stockage de 2 à 3 fois par rapport aux aménagements conventionnels grâce à la disparition des allées. Les ASRS basés sur des grilles et équipés de robots améliorent également la précision en automatisant la récupération des produits . Le flux Robot-Marchandises (R2G) envoie des robots de prélèvement mobiles dans les rayonnages existants. Cette solution est intéressante pour les sites industriels existants et les opérations de nuit ou de pointe, mais elle est limitée par la complexité de la vision, de la préhension et de l'accès aux rayonnages. Le flux Marchandises-Robot (G2R) combine des ASRS ou des convoyeurs avec le prélèvement robotisé dans des cellules fixes. Elle élimine la majeure partie du travail direct sur la zone de prélèvement et est particulièrement performante pour le prélèvement à l'unité et, de plus en plus, pour le prélèvement unitaire à mesure que la vision par IA s'améliore. En pratique, la préparation de commandes automatisée haute performance en entrepôt combine souvent P2G ou R2G pour plus de flexibilité avec G2P ou G2R pour les opérations denses et à haut débit.
Modules de sélection statiques et dynamiques dans la conception de systèmes
Les modules de préparation de commandes statiques utilisent des rayonnages fixes, des rayonnages dynamiques et des mezzanines. Leur coût initial, leur consommation d'énergie et leurs besoins de maintenance sont moindres, mais les préparateurs doivent se déplacer jusqu'aux produits. Ils conviennent donc à une demande stable et à des assortiments constants. Les modules de préparation de commandes dynamiques intègrent des convoyeurs, des navettes, des rayonnages mobiles ou des systèmes de stockage et de récupération automatisés (ASRS) pour déplacer les stocks ou les conteneurs, optimisant ainsi l'utilisation du volume et permettant un stockage à très haute densité. Associés à des systèmes automatisés, ils peuvent parfois tripler la capacité de stockage des aménagements traditionnels. Les concepts de préparation de commandes « pièces vers préparateur » ont démontré des cadences de préparation d'environ 1 000 lignes par heure et par personne, soit 8 à 15 fois supérieures aux méthodes manuelles . Les modules dynamiques sont donc idéaux pour les entrepôts automatisés à haut volume et à forte gestion de références, où les déplacements constituent le principal gaspillage. En contrepartie, ils impliquent des investissements initiaux plus importants, une maintenance plus complexe et une plus grande dépendance aux systèmes de contrôle et à l'intégration WMS. Par conséquent, la modélisation du coût total de possession doit inclure l'énergie, les services et les possibilités de mise à niveau sur l'ensemble du cycle de vie. Les opérations avec des assortiments volatils et des réemplacements fréquents privilégient généralement les modules dynamiques car ils peuvent évoluer et se reconfigurer par petites étapes incrémentales.
Planification de l'agencement pour une haute densité et un débit élevé
Stockage vertical, systèmes de grilles et stratégies de rayonnage
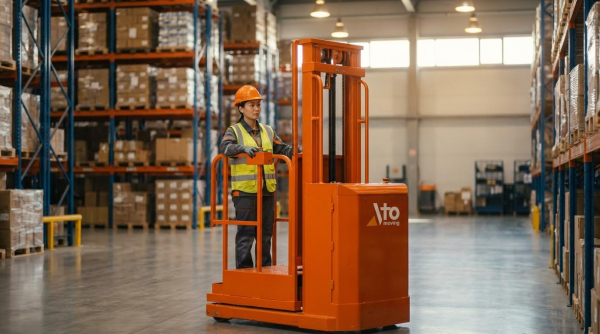
La préparation de commandes automatisée en entrepôt haute densité repose sur une utilisation optimale de l'espace. Les systèmes ASRS et à navette modernes stockent des bacs ou des palettes jusqu'à 12-24 m de hauteur, offrant une densité de stockage 2 à 3 fois supérieure à celle des agencements conventionnels avec des allées standard et un espacement minimal entre les bacs . Les systèmes à grille exploitent également la hauteur verticale ; correctement configurés, ils optimisent la hauteur de la grille et le temps de prélèvement, de sorte que la vitesse de récupération ne soit pas sacrifiée au profit de la densité de la grille et de la configuration des bacs . La stratégie de rayonnage doit segmenter les références en fonction de leur rotation et de leur charge unitaire : les petits articles à rotation rapide sont stockés dans des grilles denses ou à navette, tandis que les articles plus lents ou volumineux utilisent des rayonnages à double profondeur ou à navette. Cette combinaison maximise le stockage par mètre carré tout en maintenant les articles à rotation rapide à proximité des points de prélèvement pour un débit élevé.
Zonage, créneaux horaires et réduction des distances de déplacement
Pour la préparation de commandes automatisée en entrepôt, l'agencement doit minimiser les déplacements des opérateurs et des robots. Le zonage ABC place les références à forte rotation au plus près des zones de prélèvement et d'emballage, réduisant ainsi les temps de manutention et la congestion. L'optimisation des zones de prélèvement est facilitée par l'analyse ABC . Le repositionnement dynamique, piloté par les données du WMS, ajuste en continu les références en fonction de la demande, ce qui peut améliorer l'efficacité globale de plus de 10 % par rapport aux agencements statiques . Dans les environnements G2P et ASRS, la suppression ou la réduction des allées de préparation transfère les déplacements aux robots et navettes, réduisant considérablement la distance parcourue manuellement par prélèvement. Cette réduction est particulièrement marquée avec les systèmes ASRS à grille . Il en résulte une augmentation du nombre de lignes par heure et par opérateur, ainsi qu'une meilleure utilisation de chaque cycle robotique.
Dimensionnement des robots, des ports et des postes de prélèvement
Le dimensionnement des interfaces entre le stockage et les opérateurs est crucial pour le débit. Dans les systèmes en grille et à navette, le nombre et l'emplacement des ports influencent fortement le temps de déplacement des conteneurs. Des aménagements intelligents, tels que des tunnels ou des ports centralisés, permettent de réduire ces déplacements et le nombre de robots nécessaires pour répondre aux pics de demande et optimiser l'espace disponible et la configuration des ports . La simulation est généralement utilisée pour dimensionner la flotte de robots afin que le système reste sous les seuils de congestion tout en atteignant les objectifs de lignes par heure et en optimisant le déploiement des robots . Aux postes de prélèvement, une conception ergonomique et une combinaison judicieuse de ports à grande vitesse et de ports standard garantissent que les opérateurs peuvent maintenir les cadences de prélèvement prévues sans fatigue. Ensemble, ces décisions d'agencement et de dimensionnement permettent d'aligner la capacité mécanique sur les profils de commandes réels pour un fonctionnement stable et à haut débit.
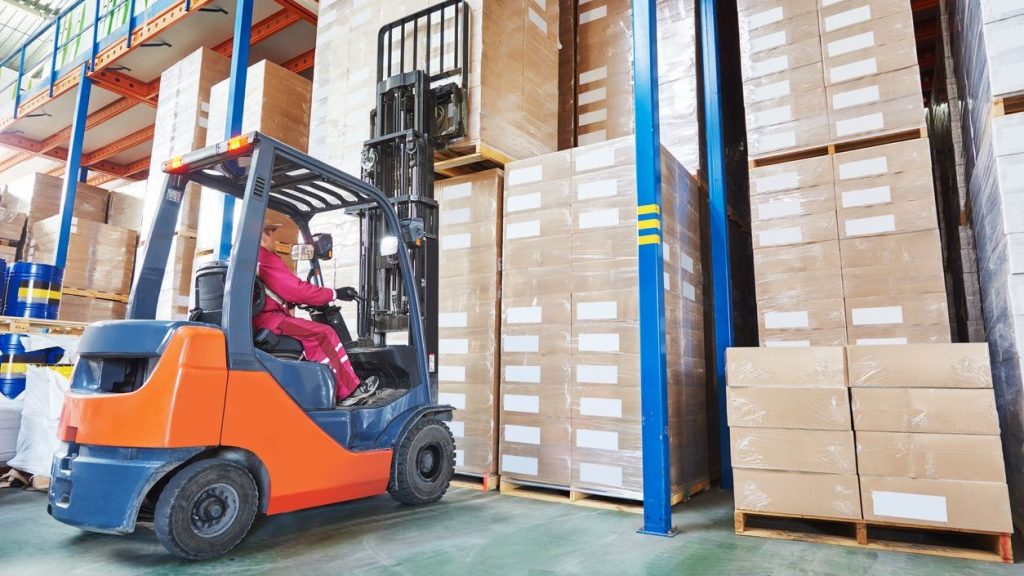
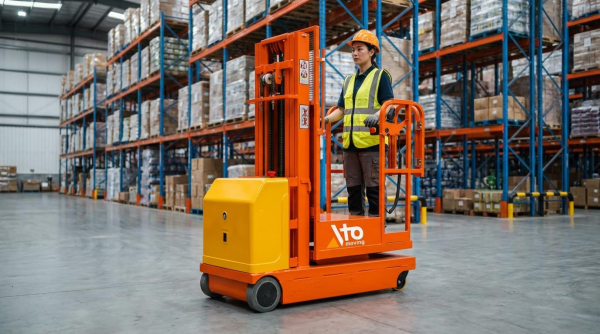
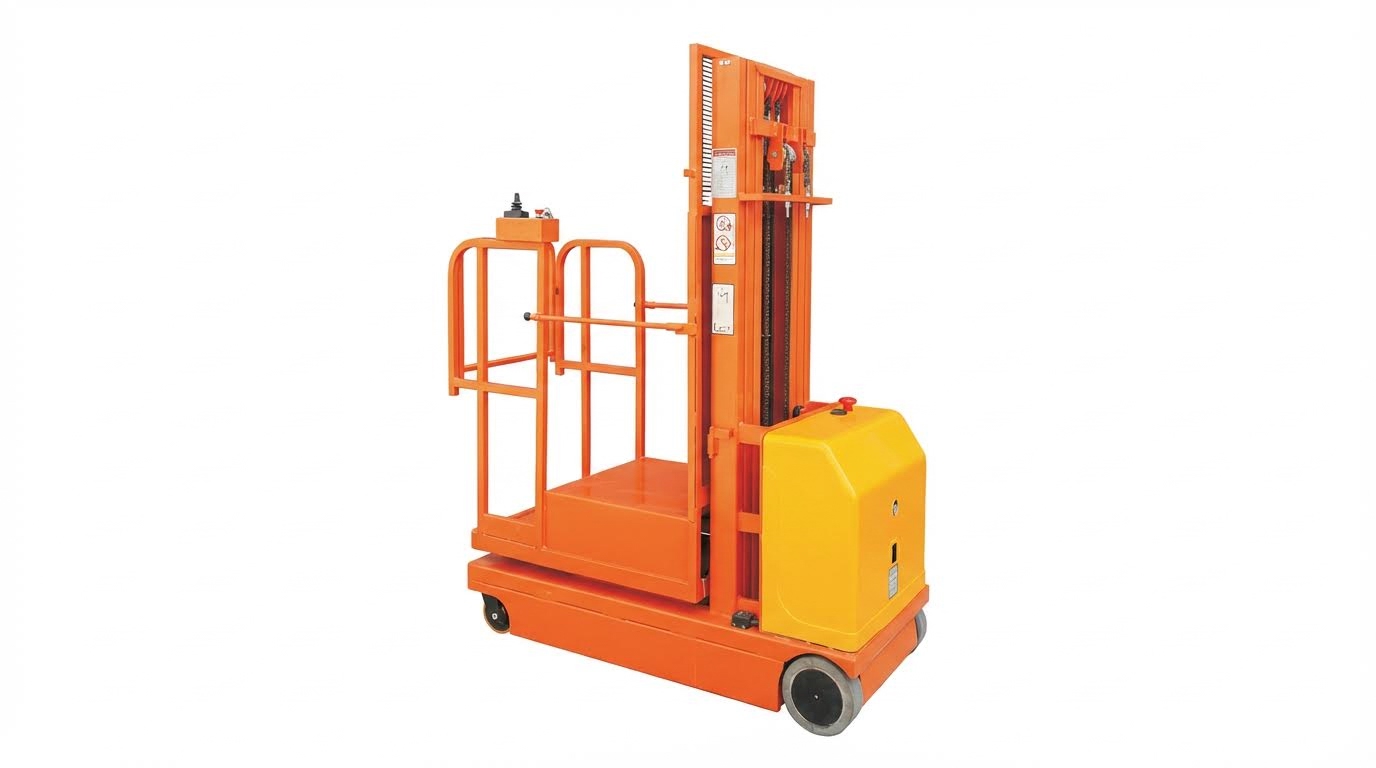
Dans le choix des équipements de manutention, des outils comme le transpalette manuel , le chariot à fûts et le transpalette hydraulique jouent un rôle essentiel dans l'optimisation des flux de travail. De plus, des solutions avancées telles que le préparateur de commandes semi-électrique améliorent la productivité dans les environnements à forte densité.
Sélection des commandes d'ingénierie pour optimiser la performance et le coût total de possession (TCO).
Modélisation du débit, indicateurs clés de performance (KPI) et dimensionnement des pics
Pour la préparation de commandes automatisée en entrepôt , dimensionnez le système en fonction des données, et non des moyennes. Commencez par le nombre de lignes de commande par heure, par équipe, par jour et en période de pointe, puis convertissez ce nombre en nombre de prélèvements requis par poste de travail ou robot. Les systèmes modernes de préparation de commandes par robot peuvent atteindre environ 1 000 lignes de commande par personne et par heure, offrant une productivité 8 à 15 fois supérieure à celle de la préparation manuelle traditionnelle pour des installations comparables . Les indicateurs clés de performance (KPI) incluent le nombre de lignes par heure de travail, le coût par ligne, le délai de traitement des commandes et le taux d'utilisation des équipements. Utilisez-les pour tester différents scénarios, comme l'ajout d'équipes supplémentaires par rapport à l'augmentation du nombre de robots ou de terminaux. Modélisez systématiquement les pics d'activité : appliquez des facteurs de croissance et de saisonnalité réalistes, puis ajoutez une marge de sécurité afin que le système puisse absorber les pics ponctuels sans excès de temps d'attente ni heures supplémentaires.
Utilisation de l'énergie, maintenance et stratégies prédictives
Le coût total de possession d'un système automatisé de préparation de commandes en entrepôt dépend autant de l'énergie et de la maintenance que des investissements initiaux. Les systèmes dynamiques, avec navettes, élévateurs et robots mobiles, offrent un débit et une utilisation de l'espace très élevés, mais consomment davantage d'énergie et nécessitent une maintenance planifiée plus fréquente que les modules statiques, en raison de leurs nombreux composants alimentés . La maintenance prédictive, basée sur les données des capteurs et les journaux du WMS/contrôle, permet de détecter les anomalies de temps de cycle, de courant moteur ou les codes d'erreur avant toute panne et de programmer les interventions pendant les périodes de faible activité . Elle peut être combinée à des stratégies de gestion de l'énergie, telles que les modes veille, le dimensionnement optimisé de la flotte de robots et le prépositionnement des emplacements de stockage en heures creuses, afin de réduire la consommation d'énergie par commande tout en maintenant les niveaux de service sur toute la durée de vie du système.
Leçons stratégiques à tirer des projets de préparation de commandes automatisée
La préparation de commandes automatisée en entrepôt est optimale lorsque l'architecture, l'agencement et le dimensionnement sont adaptés à la demande réelle et aux données SKU. Les flux de préparation (P2G, G2P, R2G et G2R) doivent correspondre aux profils de commandes, aux contraintes du bâtiment et à la stratégie de gestion du personnel, et non aux seules tendances technologiques. Le stockage vertical, les systèmes de rayonnages en grille et les combinaisons intelligentes de rayonnages permettent ainsi d'optimiser l'espace et d'obtenir un accès rapide et dense aux stocks.
Les ingénieurs doivent considérer les distances de déplacement comme un gaspillage majeur. Il est recommandé d'utiliser des systèmes G2P ou G2R, le zonage ABC et l'agencement dynamique des emplacements pour optimiser les déplacements sur les machines et maintenir les opérateurs à des postes ergonomiques. Le dimensionnement des ports, des robots et des stations de prélèvement doit être réalisé par simulation afin que les capacités mécaniques, les logiciels et la main-d'œuvre soient adaptés à la charge maximale, et non à la charge moyenne.
Le coût total de possession doit être pris en compte au même titre que le débit dans chaque décision. Les modules dynamiques à investissement initial plus élevé, les systèmes de stockage et de récupération automatisés (ASRS) et les préparateurs de commandes Atomoving avancés permettent de réduire le coût par ligne si les plans énergétiques, de maintenance et de mise à niveau sont planifiés dès le départ. La maintenance prédictive et la gestion de l'énergie garantissent une disponibilité maximale et une faible consommation d'énergie par commande (kWh).
Les meilleurs projets débutent par l'analyse des données, la modélisation des alternatives et des investissements progressifs. Les équipes qui adoptent cette approche axée sur l'ingénierie conçoivent des systèmes de préparation de commandes automatisés qui restent stables même en période de pointe, s'adaptent à la croissance et génèrent des retours financiers durables.
Questions fréquemment posées
Qu'est-ce que la préparation de commandes automatisée en entrepôt ?
La préparation de commandes automatisée désigne le processus où la technologie, notamment la robotique ou les véhicules à guidage automatique (AGV), aide à sélectionner les articles en stock pour honorer les commandes clients. Cette méthode vise à réduire les erreurs humaines, à améliorer la rapidité et à accroître l'efficacité. L'objectif est d'assembler avec précision les articles demandés tout en optimisant les performances opérationnelles.
Quels sont les objectifs communs de la préparation de commandes en entrepôt ?
L'objectif principal de la préparation de commandes est l'exécution précise des commandes. Cependant, les responsables d'entrepôt cherchent souvent à améliorer la productivité des employés, à garantir la sécurité et à optimiser le processus de préparation. Ces objectifs contribuent à rationaliser les opérations et à satisfaire les demandes des clients dans les délais impartis. Pour plus de détails sur les objectifs de la préparation de commandes, veuillez consulter la section « Méthodes de préparation de commandes en entrepôt ».
Comment les entrepôts peuvent-ils améliorer leurs processus de préparation de commandes ?
Pour améliorer l'efficacité de la préparation de commandes, les entrepôts peuvent optimiser leur agencement en stockant les articles les plus demandés à proximité des zones d'emballage, réduisant ainsi les temps de déplacement. Le tri des articles par type, taille ou demande accélère également le processus. De plus, l'optimisation de l'espace vertical améliore la capacité de stockage et l'organisation. Pour en savoir plus sur l'amélioration des taux de préparation de commandes, consultez le blog de Kardex.