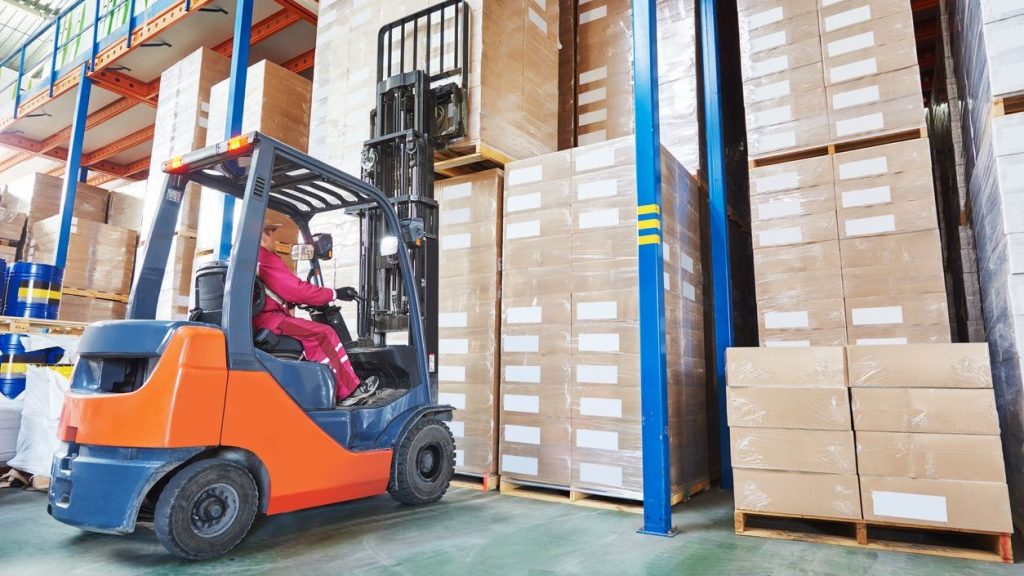
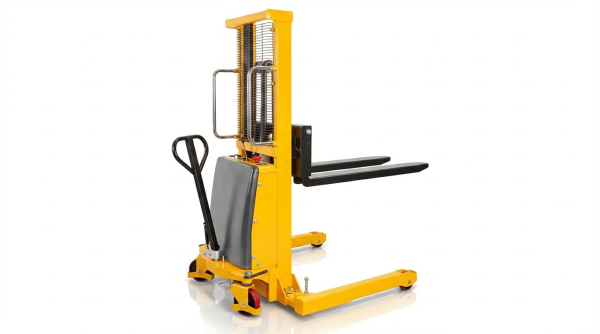
Le prestazioni dei carrelli elevatori a forche interposte dipendono fortemente dalla progettazione e dalle condizioni della superficie operativa. Questo articolo ha esaminato i criteri ingegneristici relativi alla planarità del pavimento, all'aderenza e alla selezione dei materiali, nonché i limiti ambientali e operativi. Ha inoltre affrontato la disposizione, gli spazi di ingombro e le pratiche di manutenzione che favoriscono un'integrazione sicura ed efficiente con altri sistemi di magazzino. Nel loro insieme, queste sezioni hanno fornito un quadro strutturato per la specifica, la verifica e l'aggiornamento dei pavimenti compatibili con i carrelli elevatori negli impianti industriali.
Definizione dei requisiti di superficie per gli impilatori a cavalletto
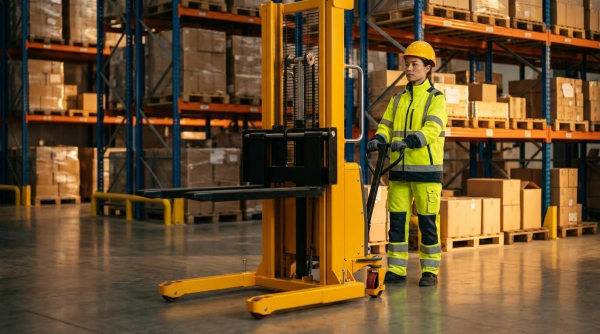
Gli ingegneri dovevano definire con precisione le condizioni della superficie per utilizzare i carrelli elevatori a cavalletto in modo sicuro ed efficiente. Le specifiche della superficie controllavano la stabilità, l'usura degli pneumatici e la fatica strutturale. Questa sezione descriveva i requisiti geometrici e di pulizia che garantivano prestazioni affidabili.
Limiti di planarità, livellamento e pendenza
I carrelli elevatori a cavalletto richiedevano tolleranze di planarità e livellamento ridotte per mantenere la stabilità laterale sotto carico. La prassi del settore manteneva la planarità del pavimento entro circa ±3–5 mm per 1 m, verificata mediante livellamento laser o misurazioni con righello. Le ondulazioni locali creavano oscillazioni dinamiche, che aumentavano l'oscillazione del montante e riducevano la capacità residua. Le pendenze interne si mantenevano in genere entro il 2–3% per preservare la trazione e impedire lo spostamento del carico. I produttori specificavano anche le pendenze massime consentite che gli operatori non potevano superare, in particolare per le unità completamente elettriche con altezze di sollevamento maggiori. Gli ingegneri hanno progettato le transizioni tra le aree piane e le rampe con curve verticali uniformi per evitare carichi d'impatto su ruote e struttura.
Qualità delle giunzioni, crepe e difetti superficiali locali
La progettazione e l'esecuzione dei giunti a pavimento influenzavano significativamente le vibrazioni del carrello elevatore e la durata delle ruote. Le differenze di altezza nei giunti di costruzione o di dilatazione si mantenevano solitamente al di sotto dei 2 mm per limitare i carichi d'impatto e gli urti dello sterzo. Giunti larghi o scheggiati concentravano le sollecitazioni in piccole aree di contatto degli pneumatici, accelerando il danneggiamento delle ruote in poliuretano o gomma. Difetti superficiali come crepe, buche e depressioni locali comportavano rischi di ribaltamento e instabilità del carico, soprattutto per le configurazioni a cavalletto in corsia stretta. La pratica ingegneristica richiedeva la riparazione o l'isolamento delle zone danneggiate prima dell'utilizzo di routine. Per piattaforme sopraelevate o soppalchi, i pannelli compositi e le coperture metalliche dovevano essere verificati in base ai carichi dinamici delle ruote e ai limiti di flessione, non solo ai carichi statici dei pallet.
Pulizia delle superfici e controllo dei contaminanti
La pulizia della superficie influiva direttamente sulla trazione, sulla distanza di frenata e sul controllo dello sterzo. Olio, acqua e polvere hanno ridotto il coefficiente di attrito effettivo ben al di sotto dei valori raccomandati di circa 0.4-0.6, misurati con un tribometro ove possibile. Superfici pulite, asciutte e leggermente ruvide offrivano un'aderenza prevedibile sia per le ruote motrici che per quelle girevoli. Le istruzioni operative ne proibivano pertanto l'uso su pavimenti visibilmente bagnati, oleosi o fortemente contaminati. I controlli tecnici includevano frequenze di pulizia definite, procedure di risposta alle fuoriuscite e passerelle dedicate per separare lo sporco dai percorsi pedonali. Ispezioni visive giornaliere hanno consentito agli operatori di identificare contaminazioni, corpi estranei e detriti localizzati prima che compromettessero la stabilità o causassero danni alle ruote.
Trazione, resistenza allo scivolamento e materiali del pavimento
L'aderenza tra le ruote del carrello elevatore e il pavimento determinava la sicurezza di accelerazione, frenata e sterzata. Gli ingegneri definirono la resistenza allo slittamento attraverso valori di attrito misurabili e li convalidarono utilizzando test standardizzati. La struttura del pavimento, la finitura superficiale e le pratiche di pulizia determinavano congiuntamente l'aderenza disponibile in condizioni reali di magazzino. Il corretto abbinamento dei materiali delle ruote con i pavimenti progettati riduceva l'usura, la rumorosità e il consumo energetico, migliorando al contempo i margini di sicurezza.
Coefficiente di attrito richiesto e test
Le applicazioni con carrelli elevatori a cavalletto richiedevano in genere un coefficiente di attrito statico compreso tra 0.4 e 0.6 per un funzionamento sicuro. Valori compresi in questo intervallo limitavano lo slittamento delle ruote durante la frenata controllata e i cambi di direzione con carichi nominali. Le misurazioni tribometriche, eseguite secondo gli standard di prova pertinenti, hanno quantificato l'attrito su superfici asciutte, bagnate e contaminate. Gli ingegneri hanno utilizzato questi risultati per confrontare le finiture dei pavimenti e verificare la conformità ai fattori di sicurezza interni. Controlli periodici dell'attrito, combinati con controlli visivi e tattili, hanno rilevato degrado dovuto a lucidatura, contaminazione o usura del rivestimento. Quando l'attrito misurato scendeva al di sotto del valore target, gli operatori dovevano adeguare i regimi di pulizia, ripristinare la consistenza della superficie o limitare il traffico fino alla bonifica.
Materiali delle ruote e tipi di pavimento
La selezione del materiale delle ruote doveva tenere conto della rigidità, della durezza e della consistenza del pavimento per bilanciare trazione e durata. Le ruote in poliuretano offrivano una buona aderenza e una riduzione del rumore su calcestruzzo sigillato, rivestimenti in resina e pannelli compositi ingegnerizzati. Le ruote in gomma offrivano maggiore smorzamento e trazione su substrati più duri e lisci, ma potevano aumentare la resistenza al rotolamento e l'usura a carichi elevati. Le mescole più dure delle ruote riducevano la deformazione e la perdita di energia, ma trasferivano maggiori sollecitazioni di contatto su rivestimenti o piastrelle fragili. Gli ingegneri hanno valutato le coppie ruota-pavimento utilizzando calcoli della pressione di contatto, carichi dinamici previsti e dati di test del produttore. Hanno anche considerato il comportamento elettrostatico nei casi in cui i pavimenti utilizzavano finiture ESD o conduttive, garantendo che i materiali delle ruote mantenessero il percorso di dissipazione richiesto.
Pavimenti in resina, piastrelle e compositi sotto carichi delle ruote
I sistemi a base di resina, come quelli epossidici, poliuretanici e MMA, hanno fornito superfici non porose e senza giunture, con resistenza allo scivolamento controllabile. Se opportunamente specificati, questi rivestimenti hanno resistito a carichi concentrati provenienti da carrelli elevatori e transpallet senza fessurarsi o delaminarsi. I pannelli compositi ingegnerizzati, come i pannelli a base di legno ad alta densità su struttura in acciaio, hanno supportato carichi dinamici di transpallet da circa 9 kN a oltre 35 kN, a seconda della pendenza. I progettisti hanno verificato lo spessore dei pannelli, la spaziatura dei supporti e lo spessore del sottofondo per limitare la flessione sotto il passaggio delle ruote. Le piastrelle industriali ad incastro hanno creato una superficie flottante che ha colmato crepe o irregolarità nel calcestruzzo, mantenendo al contempo la resistenza allo scivolamento. Per ogni sistema, gli ingegneri hanno verificato le specifiche di carico delle ruote del produttore, la resistenza agli urti e la compatibilità con ruote in poliuretano o gomma per evitare ammaccature o rilievi superficiali.
Gestione di condizioni umide, oleose o polverose
Liquidi e particolato fine riducevano drasticamente l'attrito effettivo, anche su pavimenti nominalmente antiscivolo. Pellicole bagnate, contaminazione da olio o strati di polvere compatta creavano una lubrificazione limite che consentiva alle ruote di slittare durante la frenata o la sterzata. I controlli ingegneristici hanno quindi dato priorità alla prevenzione attraverso il contenimento delle fuoriuscite, la raccolta localizzata e zone di trasferimento dedicate per i materiali ad alto rischio. I regimi di pulizia utilizzavano detergenti compatibili e lavaggio meccanico per ripristinare la microstruttura superficiale senza danneggiare i rivestimenti o i bordi delle piastrelle. Gli operatori ricevevano procedure per isolare le aree fortemente contaminate e deviare il traffico fino a quando la pulizia non avesse ripristinato livelli di attrito accettabili. In ambienti con umidità frequente, i progettisti hanno preferito finiture a motivi o texture e strategie di drenaggio che limitassero il ristagno di acqua nei solchi delle ruote.
Vincoli ambientali e operativi
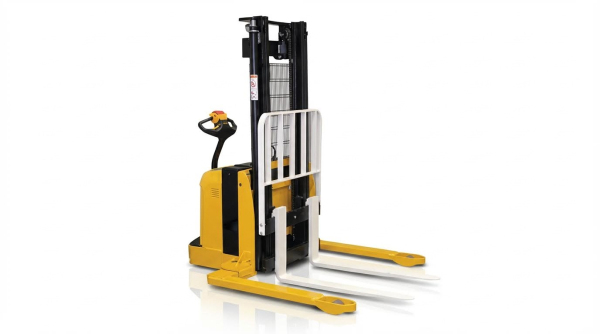
I vincoli ambientali e operativi definivano l'ambito di lavoro sicuro per i carrelli elevatori a cavalletto. Gli ingegneri dovevano controllare umidità, temperatura e condizioni superficiali per proteggere i componenti elettronici e mantenere la trazione. Allo stesso tempo, la geometria delle rampe, la disposizione e la gestione del traffico determinavano se le prestazioni teoriche si traducevano in una produttività effettiva. Solide routine di ispezione e monitoraggio chiudevano il cerchio verificando che le superfici rimanessero entro i limiti di progetto nel tempo.
Umidità, condensa e integrità elettrica
Un'umidità relativa compresa tra il 40% e il 70% forniva un intervallo idoneo per i carrelli elevatori elettrici. All'interno di questo intervallo, la resistenza di isolamento rimaneva elevata e i tassi di corrosione gestibili. Le temperature dovevano rimanere al di sopra del punto di rugiada locale per evitare la formazione di condensa su schede di controllo, connettori e terminali della batteria. Gli ingegneri hanno utilizzato igrometri e sensori di temperatura per monitorare questi parametri e hanno specificato ventilazione o deumidificazione ove necessario. Il basso accumulo di elettricità statica, verificato mediante test elettrostatici, ha protetto i componenti elettronici sensibili e prevenuto guasti indesiderati nella logica di controllo.
Rampe, pendenze e zone di transizione
I produttori specificavano le pendenze massime consentite per i carrelli elevatori a cavalletto e gli operatori dovevano considerarle come limiti assoluti. Le pendenze interne dovevano idealmente rimanere al di sotto del 2-3% per mantenere la stabilità, con rampe più ripide solo dove certificato dalla progettazione. Le superfici sulle rampe richiedevano lo stesso controllo della planarità dei pavimenti, senza buche, crepe o bruschi cambi di livello che potessero indurre il ribaltamento o la perdita di trazione. Gli operatori si muovevano lentamente e in modo costante, evitavano spostamenti diagonali e non sollevavano o abbassavano mai carichi in pendenza. Durante la marcia in salita con un carico, le forche si muovevano verso l'alto per massimizzare la trazione delle ruote motrici, mentre in discesa con un carico si utilizzava la retromarcia per controllare la velocità ed evitare il ribaltamento in avanti.
Disposizione, distanze e integrazione del traffico
Un funzionamento efficiente dipendeva da percorsi di transito chiari e dedicati, dimensionati in base alla larghezza complessiva del carrello elevatore controbilanciato più lo spazio laterale. I corridoi dovevano consentire raggi di sterzata, sporgenze del carico e zone di sicurezza agli incroci. Una buona visibilità lungo i percorsi, in particolare su rampe e in corrispondenza degli incroci, riduceva i rischi di collisione e ribaltamento. I carrelli elevatori elettrici a forche a sbalzo si integravano bene con i sistemi di gestione del magazzino, consentendo la progettazione di aree designate per lo stoccaggio, la ricarica e il trasferimento, in linea con i flussi di lavoro digitali. Il coordinamento con carrelli elevatori, nastri trasportatori e veicoli autonomi richiedeva corsie segnalate, segnaletica direzionale e regole di precedenza per evitare conflitti e colli di bottiglia.
Ispezione, monitoraggio e manutenzione predittiva
Programmi di ispezione strutturati hanno garantito che le condizioni superficiali e ambientali rimanessero entro i criteri ingegneristici. La planarità del pavimento e le pendenze delle rampe sono state controllate almeno trimestralmente utilizzando livellatori laser o misurazioni con righello. Le prestazioni antiscivolo hanno richiesto una verifica mensile tramite ispezione visiva e test di attrito, con un coefficiente di attrito target compreso tra 0.4 e 0.6. Igrometri o sensori integrati monitoravano l'umidità e la temperatura quotidianamente o in modo continuo, attivando allarmi quando le condizioni si avvicinavano al rischio di condensa. La pulizia giornaliera e i controlli visivi hanno rimosso contaminanti come olio, acqua e polvere e identificato difetti emergenti come crepe o sfaldamenti dei giunti. Nel tempo, i dati raccolti hanno supportato la manutenzione predittiva, consentendo la risistemazione o la riparazione pianificate prima che le condizioni degradassero a livelli pericolosi.
Riepilogo: Progettazione di una superficie di impilamento sicura ed efficiente
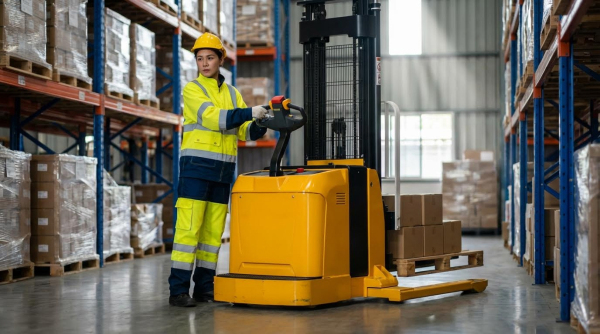
Progettare una superficie adatta per i carrelli elevatori a cavalletto richiedeva una visione sistemica che collegasse la meccanica del pavimento, la trazione e l'ambiente ai limiti delle attrezzature. Tolleranze di planarità nell'intervallo di ±3-5 mm al metro, gradini dei giunti inferiori a 2 mm e pendenze interne generalmente inferiori al 2-3% costituivano la base di riferimento per la stabilità. Prestazioni antiscivolo con un coefficiente di attrito di almeno 0.4-0.6, verificate mediante test tribometrici, garantivano una trazione adeguata sia in frenata che in accelerazione controllata. Questi criteri dovevano rimanere validi in scenari di contaminazione reali, inclusi acqua, olio e polvere, non solo in condizioni di test pulite.
L'esperienza nel settore ha dimostrato che i moderni sistemi in resina, i compositi di legno ingegnerizzato e le piastrelle a incastro possono tutti soddisfare le esigenze degli impilatori , a condizione che i progettisti rispettino i valori di carico, la rigidità del substrato e le pressioni di contatto delle ruote. L'abbinamento delle mescole delle ruote ai materiali del pavimento e la considerazione dei carichi dinamici delle ruote derivanti da rampe e giunti hanno ridotto vibrazioni, usura e rischio di ribaltamento. Il controllo ambientale, in particolare il mantenimento dell'umidità relativa tra il 40% e il 70% ed evitando la formazione di condensa, ha protetto i sistemi elettrici e preservato un attrito prevedibile all'interfaccia ruota-pavimento.
Gli sviluppi futuri indicavano una maggiore integrazione tra impilatori , sensori e sistemi di gestione degli impianti. Il monitoraggio automatizzato di planarità, attrito e umidità, combinato con la manutenzione predittiva, avrebbe probabilmente sostituito i controlli manuali periodici. Progettisti e operatori avrebbero comunque dovuto trovare un equilibrio tra una maggiore automazione e una solida sicurezza passiva: progettazione conservativa delle pendenze, velocità controllate, basse altezze di sollevamento e layout di traffico chiari. Gli impianti che consideravano il pavimento come un componente ingegneristico critico, piuttosto che come una semplice risorsa di sfondo, ottenevano una maggiore produttività, minori tassi di danneggiamento e un'implementazione più affidabile di impilatori elettrici e automatizzati a batteria di fornitori come Atomoving.