Il picking delle casse era al centro delle operazioni di magazzino ad alto volume, collegando la movimentazione di pallet completi e il picking dei pezzi. Determinava l'efficienza con cui le strutture rifornivano i negozi, servivano i canali all'ingrosso e supportavano i flussi di e-commerce emergenti. Questo articolo ha esaminato i principi ingegneristici fondamentali, dal layout, allo slotting e ai controlli di sicurezza, fino alle architetture di automazione, all'integrazione della robotica e alle strategie di manutenzione. Si è concluso con una guida strategica su come allineare la progettazione del picking delle casse, le scelte tecnologiche e i KPI con la resilienza operativa e la scalabilità a lungo termine.
Principi fondamentali per un efficiente prelievo dei casi
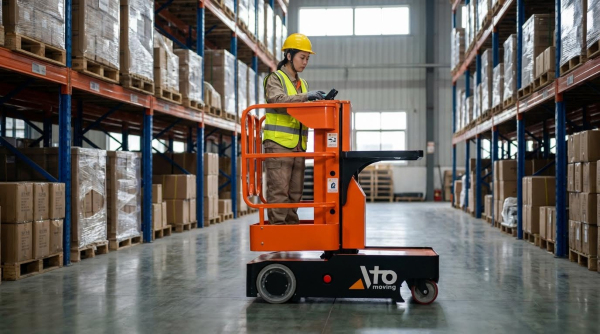
I principi fondamentali per un efficiente picking delle casse si sono concentrati sulla corrispondenza tra profili di ordine, supporti di stoccaggio e metodi di prelievo. Gli ingegneri hanno allineato la progettazione del processo con i vincoli di produttività, precisione e manodopera, integrando poi questi principi nella logica del WMS e nelle decisioni di layout.
Definizione di prelievo di casse rispetto a prelievo di pezzi e pallet
Il prelievo di casse intere gestiva cartoni o scatole complete, in genere contenenti un singolo SKU, anziché unità singole. Si collocava tra il prelievo di singoli pezzi e il prelievo di pallet in termini di unità di movimentazione, intensità di lavoro e requisiti di attrezzatura. Il prelievo di singoli pezzi era destinato alle operazioni di e-commerce o di ricambi, dove gli operatori prelevavano singoli articoli in contenitori o scatole. Il prelievo di pallet movimentava carichi completi, di solito un SKU per pallet, con transpallet elettrici o navette per pallet. Gli ingegneri sceglievano il prelievo di casse intere quando gli ordini richiedevano quantità di cartoni, una certa personalizzazione, ma non un volume per linea sufficiente a giustificare pallet completi.
Metodi comuni di selezione dei casi e casi d'uso
Il prelievo a ordine singolo elaborava un ordine alla volta ed era adatto a profili di SKU a basso volume o altamente variabili. Il prelievo a lotti raggruppava più ordini, in modo che un addetto al prelievo raccogliesse gli SKU condivisi in un unico percorso, per poi smistare a valle gli ordini separati. Il prelievo a zone assegnava gli operatori a zone di magazzino definite, riducendo le distanze di viaggio nelle strutture di grandi dimensioni e consentendo la specializzazione. Il prelievo a onde combinava i concetti di lotto e zona, rilasciando gruppi di ordini in ondate temporizzate, allineate ai limiti di consegna dei corrieri o agli slot di produzione. Gli ingegneri hanno mappato questi metodi in base all'andamento della domanda, alla velocità degli SKU e alle dimensioni del magazzino per ridurre al minimo i tempi di viaggio e di ciclo degli ordini.
KPI di produttività, precisione e manodopera per il prelievo dei casi
Le metriche di produttività includevano i casi prelevati all'ora, le righe d'ordine all'ora e gli ordini completati per turno. L'accuratezza monitorava l'accuratezza a livello di riga d'ordine, l'accuratezza a livello di caso e il tasso di resi dovuto a errori di prelievo. I KPI di manodopera coprivano i prelievi per ora di lavoro, il rapporto tra manodopera indiretta e diretta e la percentuale di straordinario. Gli ingegneri monitoravano anche il tempo di ciclo interno dell'ordine, dal rilascio alla conferma di spedizione, per convalidare i livelli di servizio. Le operazioni avanzate utilizzavano WMS e sistemi di gestione della manodopera per automatizzare l'acquisizione dei KPI, applicare standard di manodopera ingegnerizzati ed evidenziare i colli di bottiglia per zona, turno e metodo. Queste metriche hanno guidato le modifiche al layout, le regole di slotting e le decisioni di investimento in automazione.
Integrazione del prelievo dei casi con i sistemi WMS ed ERP
L'integrazione tra WMS ed ERP ha garantito che i dati degli ordini, lo stato dell'inventario e i requisiti di spedizione fluissero automaticamente ai processi di prelievo delle casse. Il WMS ha orchestrato strategie di prelievo come batch, wave o zone picking e ha generato liste di prelievo ottimizzate o istruzioni RF, vocali o pick-to-light. Gli ingegneri hanno configurato regole di slotting, logiche di percorso di prelievo e trigger di rifornimento all'interno del WMS in base alla domanda storica e alla stagionalità. Gli aggiornamenti dell'inventario in tempo reale da scanner e sensori hanno mantenuto la tracciabilità e ridotto le rotture di stock presso i punti di prelievo. La stretta integrazione con l'ERP ha consentito la sincronizzazione delle promesse d'ordine, della fatturazione e della pianificazione del trasporto, mentre le interfacce bidirezionali hanno supportato la reportistica sulle prestazioni e il miglioramento continuo delle operazioni di prelievo delle casse.
Disposizione del magazzino, progettazione dello stoccaggio e controlli di sicurezza
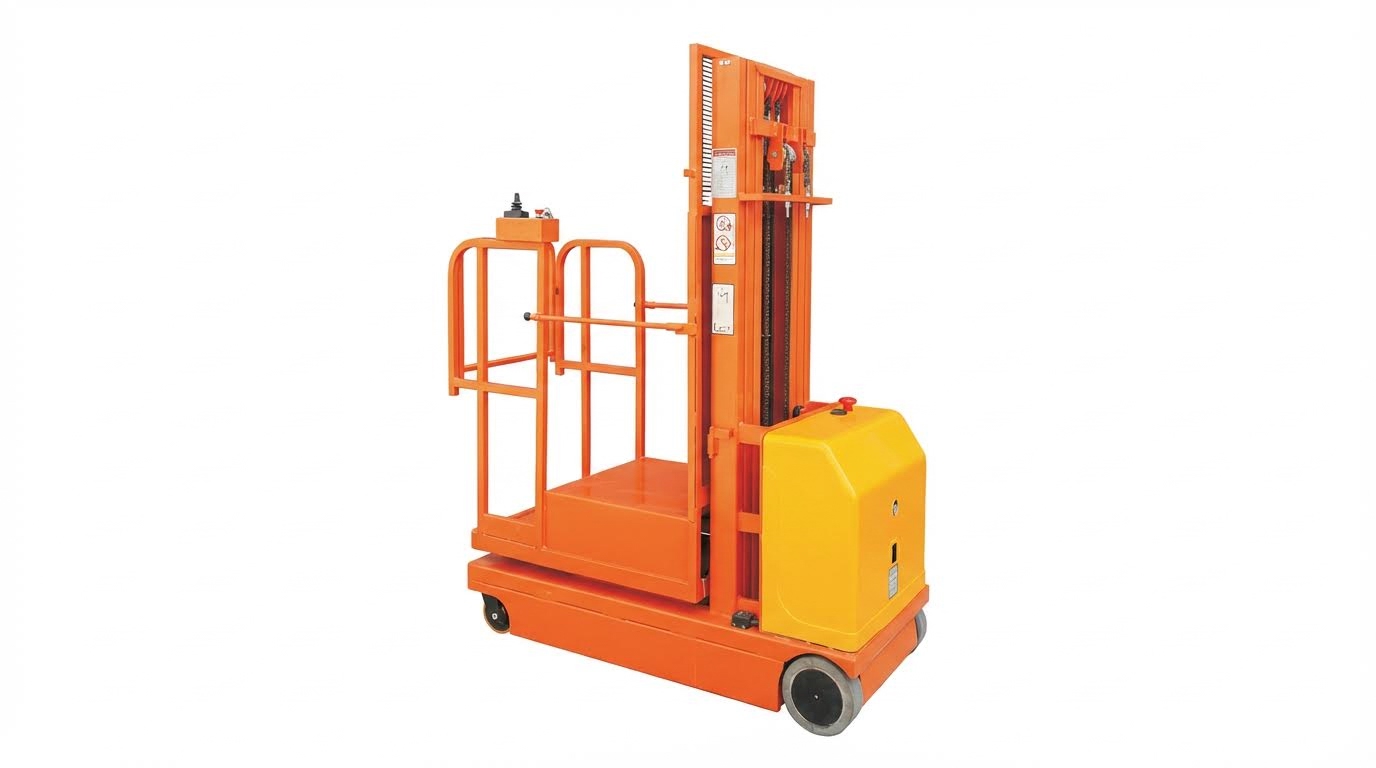
La disposizione del magazzino per il picking delle casse richiedeva una netta separazione tra le zone di ricevimento, stoccaggio, prelievo, rifornimento e imballaggio. Gli ingegneri hanno strutturato i flussi per ridurre al minimo il traffico trasversale e le interruzioni, mantenendo al contempo sgombri i corridoi pedonali e per le attrezzature. La progettazione dello stoccaggio ha bilanciato l'utilizzo dei cubi con la frequenza di accesso, con sistemi compatti in prossimità delle zone di prelievo ad alta intensità. I controlli di sicurezza hanno sovrapposto l'intero layout, integrando segnaletica, illuminazione e barriere procedurali per mantenere elevata la produttività senza aumentare il tasso di incidenti.
Progettazione di scanalature, percorsi di prelievo e rack di flusso delle casse
Gli ingegneri hanno definito le regole di slotting sulla base dei profili degli ordini effettivi, delle curve di domanda e dei dati di stagionalità. Gli SKU ad alta velocità si sono avvicinati alle superfici di prelievo principali e alle aree di consolidamento o imballaggio, riducendo la distanza di viaggio e il tempo di ciclo dell'ordine. Il software di gestione del magazzino ha sequenziato le posizioni per supportare il prelievo a ondate, a lotti o a zone, generando quindi percorsi di prelievo ottimizzati che evitavano il backtracking. I rack di flusso delle casse utilizzavano corsie alimentate a gravità per separare il rifornimento dal prelievo, aumentando la disponibilità delle superfici e riducendo al contempo la congestione degli addetti al prelievo.
Il passo delle corsie del rack di flusso, il tipo di rulli e gli elementi frenanti dipendevano dalla massa della cassa, dalla rigidità e dai coefficienti di attrito dell'imballaggio. I progettisti hanno limitato la profondità delle corsie per mantenere il controllo first-in-first-out ed evitare danni da impatto sulla superficie di prelievo. Hanno posizionato gli SKU pesanti e ad alto consumo a livelli inferiori per ridurre le altezze di sollevamento e lo sforzo muscolo-scheletrico. Gli ingegneri hanno convalidato i percorsi di prelievo con simulazioni o dati di viaggio storici, quindi hanno modificato iterativamente le regole di slotting al variare dei modelli di domanda.
Selezione del sistema di archiviazione e ingegneria della stabilità dello stack
La scelta del sistema di stoccaggio dipendeva dal mix di SKU, dal tipo di unità di carico e dalla frequenza di accesso richiesta. Le scaffalature portapallet funzionavano al meglio quando i pallet contenevano un singolo SKU, mentre i sistemi di flusso di cartoni o casse supportavano il prelievo di casse con SKU miste. I sistemi compatti come le scaffalature drive-in o mobili aumentavano la densità ma riducevano la selettività, quindi i progettisti li riservavano ai prodotti più lenti. Per sacchi alla rinfusa o carichi irregolari, i progettisti a volte utilizzavano l'impilamento a blocchi con limiti rigorosi per l'altezza della pila e il rapporto di aspetto dell'ingombro.
L'ingegneria della stabilità delle pile ha preso in considerazione la comprimibilità di sacchi o casse, l'attrito tra gli strati e la deformazione nel tempo. Gli ingegneri hanno evitato pile alte e sottili con scarso interblocco, soprattutto per sacchi di grandi dimensioni o carichi termoretraibili che potevano spostarsi. Hanno specificato altezze massime delle pile, sovrapposizioni minime e l'uso obbligatorio di pallet, materiali di riempimento o contenimento quando i margini di stabilità erano bassi. Per i carichi ad alto rischio, hanno incorporato vincoli meccanici come fermi posteriori per scaffalature, reti di sicurezza o parapetti per impedire il crollo nelle aree di lavoro.
Ergonomia, DPI e procedure di movimentazione manuale sicura
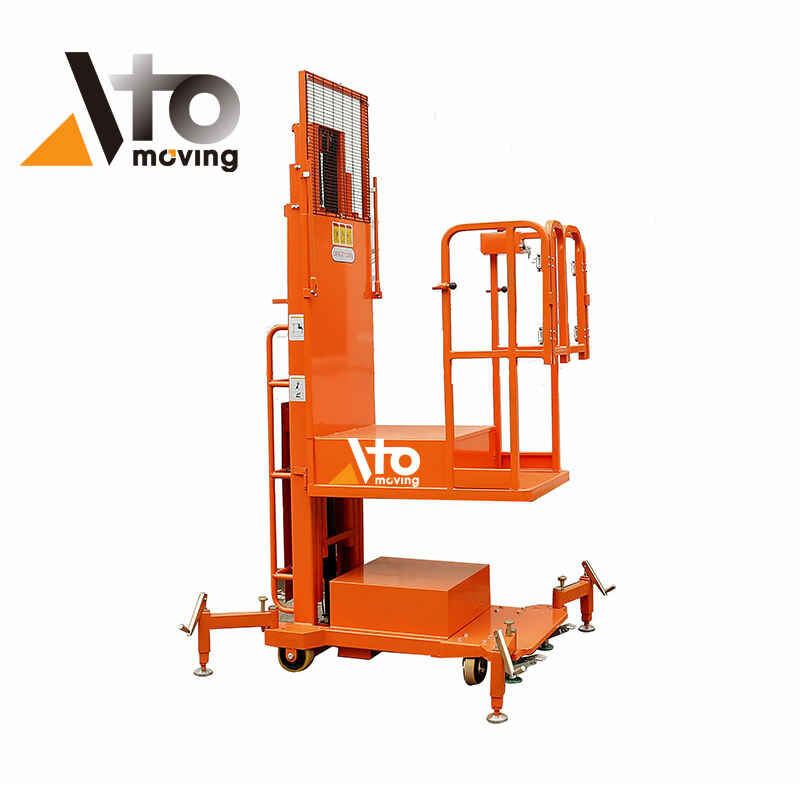
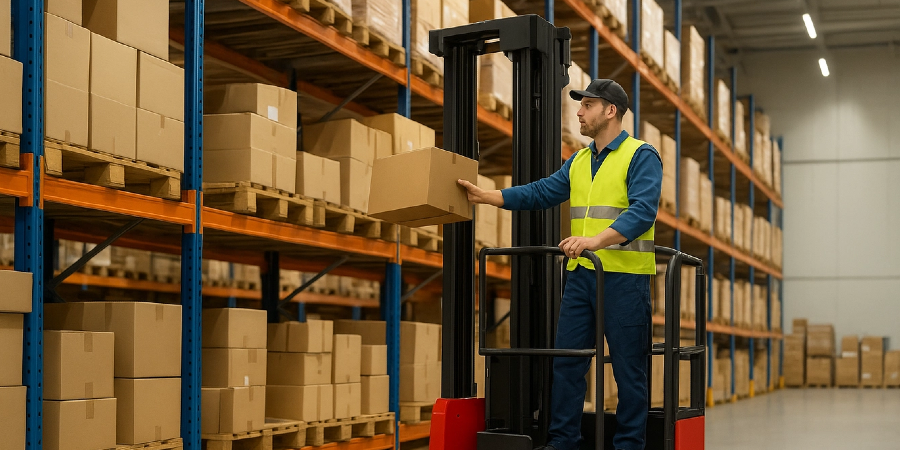
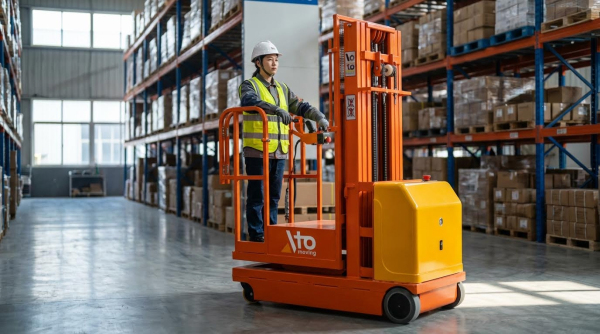
La progettazione ergonomica mirava a mantenere la maggior parte delle operazioni di prelievo tra metà coscia e altezza spalla per ridurre le flessioni e gli allungamenti sopra la testa. Postazioni di lavoro regolabili, scaffalature di altezza adeguata e carrelli ergonomici hanno ridotto le forze di spinta e trazione e le posture scorrette. Gli ingegneri hanno analizzato le attività ripetitive o che richiedevano un grande sforzo e hanno introdotto la rotazione delle mansioni, pavimenti antifatica e ausili meccanici come commissionatori semi-elettrici o sistemi di aspirazione. I programmi di formazione hanno rafforzato le tecniche di sollevamento sicure, enfatizzando la vicinanza del carico al corpo e il sollevamento coordinato in squadra per le casse più pesanti.
I dispositivi di protezione individuale integravano, ma non sostituivano, i controlli ingegneristici ergonomici. I DPI tipici per il picking delle casse includevano calzature di sicurezza con protezione per le dita, guanti antitaglio per le aree con bordi taglienti degli imballaggi e protezioni per gli occhi nelle aree a rischio di caduta di oggetti. I supervisori monitoravano la conformità e sostituivano i dispositivi usurati prima che le prestazioni peggiorassero. I team operativi collegavano i rapporti sugli incidenti e i dati sui quasi incidenti a specifiche attività o zone, quindi aggiornavano di conseguenza le procedure di movimentazione e la disposizione delle postazioni di lavoro.
Valutazione del rischio, segnaletica e conformità normativa
Valutazioni formali del rischio hanno preceduto modifiche al layout o l'introduzione di nuovi schemi di stoccaggio, in particolare per sacchi alla rinfusa o pile elevate. Gli ingegneri hanno identificato pericoli come cumuli instabili, zone di caduta, punti di schiacciamento e intersezioni congestionate, quindi hanno applicato misure di eliminazione, sostituzione o controlli ingegneristici. Le aree a rischio di crollo o seppellimento richiedevano barriere fisiche, accessi limitati e zone di esclusione chiaramente segnalate. Casi di studio di incidenti, inclusi crolli di pile di sacchi mal accatastate, hanno informato i limiti di progettazione conservativa e i requisiti di supervisione.
Gli standard di segnaletica hanno consentito un rapido riconoscimento dei pericoli in ambienti ad alto traffico. Le strutture hanno utilizzato pittogrammi, codici colore e segnaletica orizzontale coerenti per indicare percorsi pedonali, corridoi dedicati alle attrezzature, uscite di emergenza e aree vietate. Un'illuminazione adeguata ha garantito che etichette, limiti di carico delle scaffalature e avvertenze rimanessero visibili alle normali distanze di lavoro. Il rispetto delle normative sulla sicurezza sul lavoro e degli standard di stoccaggio applicabili ha richiesto ispezioni documentate, etichette di carico e audit periodici di scaffalature, pile e sistemi di sicurezza.
Automazione, robotica e manutenzione per il prelievo dei contenitori
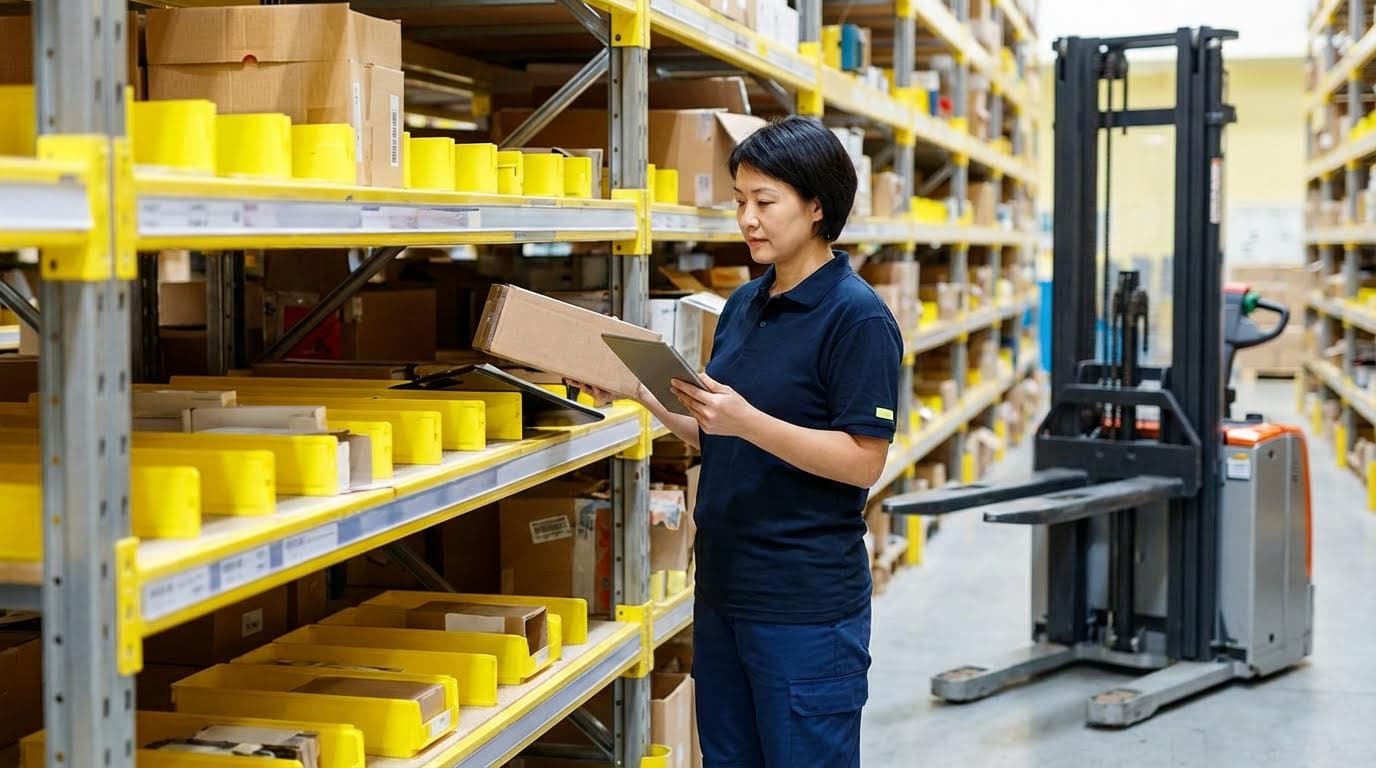
L'automazione nel picking delle casse ha aumentato la produttività, ridotto gli spostamenti manuali e stabilizzato la qualità nei magazzini ad alto volume. Gli ingegneri hanno combinato sistemi "merce alla persona", ASRS e robotica per adattare i profili SKU, i modelli di ordine e i vincoli di spazio. Una manutenzione affidabile e un monitoraggio basato sui dati hanno preservato i tempi di attività e protetto gli investimenti di capitale. Questa sezione analizza le scelte di architettura, l'integrazione della robotica, la manutenzione predittiva e l'economia del ciclo di vita dei sistemi di picking delle casse.
Architetture di trasporto merci-persona, ASRS e trasporto
Le architetture "merce alla persona" hanno invertito il tradizionale paradigma "pick-to-goods" portando contenitori, cartoni o casse direttamente agli operatori. I sistemi di stoccaggio e recupero automatici (ASRS) prelevavano le casse dai magazzini ad alta densità e le consegnavano alle stazioni di prelievo in circa due minuti, grazie a progetti ben progettati. Gli ingegneri hanno scelto tra gru per unità di carico, sistemi navetta e sistemi di stoccaggio a cubo in base alla produttività richiesta, al numero di SKU e all'altezza dell'edificio. Nastri trasportatori, smistatori e sollevatori verticali collegavano gli ASRS con le fasi di decantazione, prelievo, consolidamento e spedizione, creando percorsi di flusso continuo dei materiali.
I progettisti hanno bilanciato la densità di stoccaggio con la velocità di accesso, ottimizzando il numero di corsie, la velocità delle gru, i livelli di navetta e la capacità di buffering. Gli ASRS per il prelievo dei colli miravano in genere a migliorare la produttività fino a circa cinque volte rispetto alle scaffalature manuali con prelievo a piedi. Le architetture modulari consentivano l'espansione incrementale di corsie, navette o moduli di stoccaggio con l'aumento dei volumi degli ordini o il passaggio del mix di SKU da B2B a B2C. L'integrazione con i sistemi di gestione del magazzino garantiva che ogni attività di prelievo fosse allineata con strategie di prelievo a ondate, a lotti o a zone e con l'allocazione dell'inventario in tempo reale.
Integrazione di Cobot, AGV e robotica per la movimentazione dei casi
Robot collaborativi (cobot), veicoli a guida automatica (AGV) e robot mobili autonomi (AMR) hanno supportato il prelievo delle casse disaccoppiando il trasporto e il sollevamento dal movimento umano. I cobot nelle stazioni di prelievo hanno assistito nel sollevamento ripetitivo, nel riorientamento delle casse e nella pallettizzazione, utilizzando sensori di forza e visione per operare in sicurezza vicino alle persone. AGV e AMR hanno trasportato casse o contenitori tra i punti di scarico ASRS, i moduli di prelievo e le corsie di spedizione, riducendo gli spostamenti non a valore aggiunto. I robot per la movimentazione delle casse, come i bracci articolati con pinze, hanno automatizzato la depallettizzazione, la ripallettizzazione e il prelievo a strati, laddove il peso delle casse e l'imballaggio fossero coerenti.
L'integrazione ingegneristica richiedeva interfacce di carico standardizzate, come ingombri uniformi delle casse, schemi di impilamento stabili e punti di consegna definiti. I sistemi di controllo sincronizzavano i movimenti dei robot con le velocità dei nastri trasportatori e le code di attività del WMS per evitare congestioni e tempi di inattività. Le funzioni di sicurezza, tra cui il monitoraggio della velocità e della separazione, gli scanner laser e le zone collaborative chiaramente contrassegnate, riducevano il rischio di collisione. I test di convalida hanno verificato la precisione del prelievo, i tempi di ciclo e le distanze di arresto sicure prima di estendere le implementazioni robotiche ad altre zone di prelievo.
Programmi di monitoraggio e manutenzione predittiva basati sull'intelligenza artificiale
Il monitoraggio basato sull'intelligenza artificiale ha utilizzato i dati dei sensori di motori, azionamenti, nastri trasportatori, navette e robot per prevedere i guasti prima che interrompessero il prelievo delle casse. Gli ingegneri hanno raccolto dati su vibrazioni, temperatura, assorbimento di corrente, conteggi dei cicli e codici di errore, quindi hanno applicato analisi per rilevare modelli anomali. I dashboard hanno monitorato metriche chiave come produttività, tempo di ciclo, tassi di errore e micro-interruzioni, evidenziando gli asset che si discostavano dalla linea di base. I modelli predittivi hanno raccomandato ispezioni mirate, lubrificazione o sostituzione dei componenti durante le finestre di manutenzione pianificata.
I team di manutenzione hanno combinato attività preventive periodiche con interventi basati sulle condizioni, attivati da avvisi di intelligenza artificiale. I sistemi di gestione degli ordini di lavoro, collegati alle piattaforme di monitoraggio, documentavano ispezioni, riparazioni e utilizzo dei componenti, chiudendo il ciclo per un miglioramento continuo dei modelli. Gli aggiornamenti firmware e software seguivano procedure di gestione delle modifiche controllate per evitare tempi di inattività non pianificati o perdite di configurazione. I programmi di formazione garantivano che i tecnici fossero in grado di interpretare i dati diagnostici, seguire le procedure di lockout-tagout e manutenere in sicurezza le apparecchiature automatizzate ad alta velocità.
Ottimizzazione dei costi del ciclo di vita, del consumo energetico e dei tempi di attività
L'analisi dei costi del ciclo di vita per il prelievo automatizzato di casse ha considerato le spese in conto capitale, la manodopera per la manutenzione, i pezzi di ricambio, le licenze software e il consumo energetico durante l'intero ciclo di vita del sistema. Gli ingegneri hanno confrontato scenari come il prelievo manuale con transpallet elettrico , nastri trasportatori semiautomatici e un sistema ASRS completo con robotica, utilizzando calcoli del valore attuale netto e del periodo di ammortamento. Azionamenti a basso consumo energetico, frenata rigenerativa sui sollevatori e modalità di standby intelligenti hanno ridotto il consumo di elettricità senza sacrificare la produttività. Lo stoccaggio ad alta densità ha inoltre ridotto i carichi energetici dell'edificio, diminuendo l'ingombro climatizzato per unità immagazzinata.
L'ottimizzazione dei tempi di attività dipendeva sia da una progettazione fault-tolerant che da procedure di ripristino rapido. Percorsi ridondanti, linee di bypass e stazioni di prelievo parallele limitavano l'impatto dei guasti localizzati. Protocolli di escalation chiaramente definiti, diagnostica remota e accesso a parti di ricambio critiche riducevano il tempo medio di riparazione. I cicli di miglioramento continuo utilizzavano KPI come l'efficacia complessiva delle apparecchiature, il tempo di ciclo degli ordini interni e il tempo di risposta alla manutenzione per perfezionare le strategie operative. Con l'evoluzione dei modelli di domanda, gli ingegneri riassegnavano periodicamente gli SKU, riadattavano la logica di controllo e modificavano gli intervalli di manutenzione per mantenere l'equilibrio tra prestazioni, costi e consumo energetico.
Riepilogo e implicazioni strategiche per la selezione dei casi
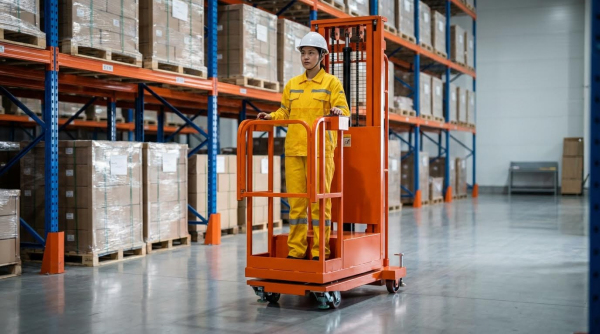
Il picking dei colli nella gestione del magazzino si basava su combinazioni ingegnerizzate di progettazione dei processi, layout e automazione per garantire un'elevata produttività con bassi tassi di errore. Le operazioni consolidate integravano metodi di picking trasparenti, slotting ottimizzato e solidi controlli di sicurezza con un'orchestrazione basata su WMS ed ERP. Lo stoccaggio e il prelievo automatizzati, i sistemi "merce alla persona" e le tecnologie di picking assistito hanno aumentato la produttività di due o cinque volte rispetto ai modelli puramente manuali, migliorando al contempo la tracciabilità e l'ergonomia.
Da una prospettiva di settore, la tendenza si è spostata verso un'automazione modulare e scalabile in grado di adattarsi ai profili B2B e B2C, assorbire la proliferazione degli SKU e supportare tempi di ciclo degli ordini più brevi. Robotica, ASRS, soluzioni per il flusso di scatole e cartoni e una logica WMS avanzata hanno consentito agli operatori di riconfigurare le strategie tra modalità batch, wave, zone e cross-docking, in linea con l'evoluzione della domanda. Allo stesso tempo, autorità di regolamentazione e clienti si aspettavano standard di sicurezza più elevati, una tracciabilità completa dei prodotti e livelli di servizio costanti, spingendo i siti a formalizzare le valutazioni dei rischi, le politiche sui DPI e i KPI di performance.
Per un'implementazione pratica, i team di ingegneri hanno dovuto trattare il prelievo dei colli come un problema di sistema: allineare i supporti di stoccaggio, i percorsi di prelievo e la stabilità delle pile con i metodi di prelievo scelti, quindi sovrapporre regole WMS, tecnologie di assistenza e programmi di manutenzione. Gli investimenti nella manutenzione predittiva, nel monitoraggio delle condizioni e in strategie strutturate per i pezzi di ricambio hanno protetto i tempi di attività e ridotto i costi del ciclo di vita. Una roadmap equilibrata ha combinato miglioramenti incrementali, come una migliore disposizione degli spazi o l'ergonomia, con un'automazione graduale che ha preservato la flessibilità, evitato punti critici di guasto e mantenuto condizioni di lavoro sicure e umane con l'aumento della produttività e dei livelli di automazione. Strumenti come i commissionatori semi-elettrici , i commissionatori per magazzino e le macchine per il prelievo degli ordini sono diventati essenziali per modernizzare questi flussi di lavoro.