
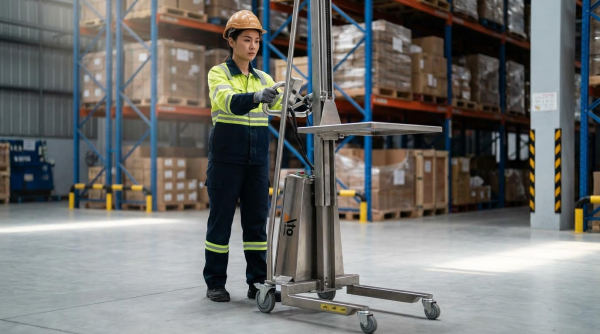
I posizionatori elettrici per il lavoro hanno garantito una movimentazione precisa e ripetibile di carichi pesanti o ingombranti in applicazioni di saldatura, assemblaggio e movimentazione materiali. Le loro prestazioni dipendevano da una robusta architettura meccanica, da percorsi di carico progettati correttamente e da sistemi di azionamento e controllo coordinati e integrati con robot e veicoli automatizzati. Il funzionamento sicuro richiedeva ispezioni strutturate, protezione elettrica, aree di lavoro libere e operatori addestrati che conoscessero le procedure di emergenza. L'affidabilità a lungo termine si basava su una manutenzione disciplinata, una risoluzione sistematica dei problemi e strategie del ciclo di vita basate sui dati, che mantenevano i posizionatori precisi, sicuri e disponibili.
In questo articolo sono stati esaminati il design di base dei posizionatori di lavoro elettrici, le aspettative di sicurezza e conformità, i metodi di manutenzione e diagnosi dei guasti e gli approcci pratici per realizzare sistemi di posizionamento affidabili ed efficienti per tutta la loro durata di servizio.
Funzioni principali e progettazione dei posizionatori di lavoro elettrici
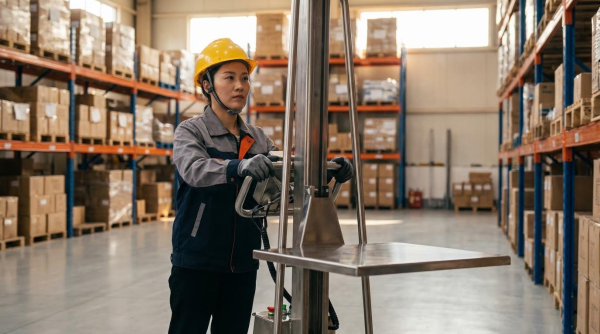
I posizionatori di lavoro elettrici regolavano l'orientamento del pezzo in lavorazione per migliorare la qualità della saldatura, l'ergonomia e la coerenza del processo. Combinavano strutture meccaniche, trasmissioni e sistemi di controllo per fornire un movimento preciso e ripetibile con carichi nominali definiti. I progettisti bilanciavano rigidità, risposta dinamica e funzioni di sicurezza, integrandosi con apparecchiature di saldatura, robot o manipolatori. La comprensione dei percorsi di carico, del controllo della velocità e della stabilità era essenziale per specificare sistemi affidabili e conformi.
Architettura meccanica e percorsi di carico
L'architettura meccanica prevedeva tipicamente una base rigida, una tavola rotante o un telaio e meccanismi di inclinazione supportati da cuscinetti ed elementi strutturali. I progettisti hanno instradato i percorsi di carico primari dal pezzo in lavorazione attraverso attrezzature fino alla tavola, quindi attraverso cuscinetti e telai fino alle fondamenta o agli ancoraggi. Il corretto dimensionamento di alberi, cuscinetti e saldature basato sui momenti flettenti e sui carichi torsionali peggiori ha limitato la flessione e prevenuto la rottura per fatica. Gli ingegneri hanno ridotto al minimo i carichi a sbalzo e garantito che i bulloni di ancoraggio e le interfacce di montaggio resistessero all'allentamento indotto dalle vibrazioni durante i cicli di lavoro. Per le applicazioni verticali e sopraelevate, dispositivi di bloccaggio anticaduta o meccanici proteggevano dal movimento indotto dalla gravità in caso di guasto dell'azionamento o del freno.
Sistemi di azionamento, cambio e controllo della velocità
I posizionatori di lavoro elettrici utilizzavano gruppi motore-riduttore per fornire rotazione e inclinazione controllate, in genere tramite tavole rotanti con ingranaggi, ingranaggi a vite senza fine o trasmissioni a catena. I servomotori o i motori a induzione con convertitori di frequenza fornivano velocità e coppia variabili, consentendo un posizionamento fluido a bassa velocità e una rotazione di saldatura stabile a velocità costante. I progettisti selezionavano rapporti di riduzione in modo che la coppia nominale del motore superasse la coppia di uscita richiesta con margini di sicurezza, tenendo conto dell'inerzia e dei cicli di avvio-arresto. I riduttori richiedevano una corretta lubrificazione, controllo del gioco e guarnizioni per evitare usura, rumore e perdite d'olio che avrebbero potuto compromettere la precisione di posizionamento. Gli algoritmi di controllo della velocità negli inverter o nei servoazionamenti limitavano l'accelerazione e la decelerazione per impedire lo slittamento del pezzo, pur rispettando gli obiettivi di tempo ciclo.
Fissaggio del pezzo, baricentro e stabilità
Gli attrezzi di serraggio hanno bloccato i componenti in modo sicuro, trasmettendo i carichi al posizionatore senza slittamenti o deformazioni. Gli ingegneri hanno posizionato il baricentro combinato dell'attrezzo e del pezzo il più vicino possibile agli assi di rotazione e inclinazione per ridurre al minimo la coppia richiesta e i carichi dinamici. I baricentri disallineati creavano momenti sbilanciati, causando oscillazioni del tavolo, maggiori carichi sui cuscinetti e potenziali rischi di ribaltamento per unità mobili o elevate. I calcoli di progettazione hanno considerato la massa nominale massima, la distanza di offset e l'angolo di inclinazione per verificare la stabilità contro il ribaltamento e, se necessario, per dimensionare i contrappesi. Le procedure di configurazione pratiche includevano la verifica dell'integrità del morsetto, il controllo di vibrazioni o scossoni durante le prove e la regolazione della geometria dell'attrezzo per allineare il baricentro.
Integrazione con robot, cobot e AGV
Integrati con robot o cobot, i posizionatori elettrici fungevano da assi esterni coordinati che sincronizzavano il movimento dei pezzi con i percorsi degli utensili. La comunicazione tra i controllori dei robot e gli azionamenti dei posizionatori utilizzava bus di campo o Ethernet industriale per lo scambio di comandi di posizione, feedback e segnali di sicurezza. Per una pianificazione precisa del percorso e per evitare collisioni, erano necessari modelli cinematici accurati del posizionatore, inclusi gli offset degli assi e le direzioni di rotazione. Nelle celle automatizzate con transpallet elettrici , i posizionatori si interfacciavano con i sistemi di movimentazione dei materiali per ricevere i pezzi, bloccare le posizioni e confermare gli stati di sicurezza prima della saldatura o dell'assemblaggio. I progettisti hanno implementato interblocchi, funzioni di disinnesto sicuro della coppia e monitoraggio delle zone in modo che operatori umani, piattaforme mobili e apparecchiature robotiche potessero coesistere senza interazioni pericolose.
Sicurezza, conformità e migliori pratiche operative
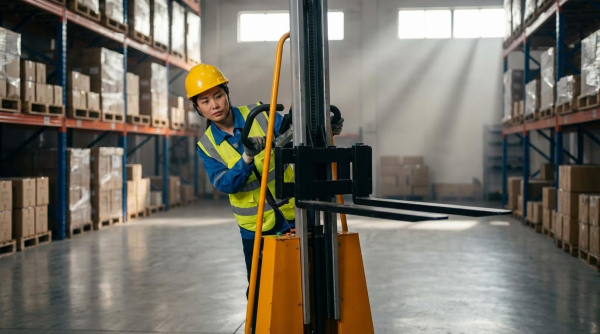
Il funzionamento sicuro dei posizionatori di lavoro elettrici si basava su procedure disciplinate, hardware conforme e personale qualificato. Questa sezione si è concentrata su norme operative pratiche che riducevano la probabilità di incidenti e proteggevano le apparecchiature. Ha trattato ispezioni, protezione elettrica, movimentazione dei carichi e risposta alle emergenze, con esempi tratti da posizionatori di saldatura, argani e piattaforme di lavoro mobili elevabili. L'obiettivo era tradurre gli standard e l'esperienza sul campo in routine praticabili per officine e cantieri edili.
Ispezione pre-uso e controlli di sicurezza funzionale
Gli operatori dovevano eseguire ispezioni pre-utilizzo strutturate prima di alimentare qualsiasi posizionatore di lavoro elettrico. Verificavano la libertà di movimento dei meccanismi di rotazione e inclinazione, l'assenza di inceppamenti e il corretto comportamento di fine corsa. I dispositivi di fissaggio su tutti i percorsi di carico, inclusi i supporti del tavolo, i bulloni di ancoraggio e le interfacce degli elementi di fissaggio, richiedevano verifiche con controlli visivi e, ove specificato, controllo della coppia. Le ispezioni elettriche includevano cavi di alimentazione, spine, prese e cablaggi visibili, alla ricerca di tagli, abrasioni, scolorimento o invecchiamento dell'isolamento.
Le verifiche funzionali hanno confermato il corretto funzionamento dei dispositivi di avvio, arresto e controllo della velocità, nonché il loro ritorno a stati di sicurezza. Per gli azionamenti servoassistiti o a convertitore di frequenza, gli operatori hanno fatto funzionare il posizionatore a vuoto per confermare un'accelerazione, una decelerazione e una stabilità della velocità fluide, senza rumori o vibrazioni anomale. I finecorsa, i dispositivi di interblocco e i sensori di traslazione sono stati testati spostando gli assi entro i loro intervalli di sicurezza e verificando che il movimento si arrestasse in posizioni predefinite. Per le piattaforme di lavoro mobili elevabili , i controlli pre-utilizzo includevano anche parapetti, punti di ancoraggio delle imbracature, pneumatici o cingoli e sistemi di abbassamento di emergenza.
Messa a terra, isolamento e protezione elettrica
La messa a terra costituiva una barriera primaria contro le scosse elettriche nei posizionatori di lavoro e nelle relative apparecchiature. I posizionatori di saldatura richiedevano un collegamento di terra di protezione dedicato con una resistenza di terra non superiore a circa 4 Ω, misurata con strumenti di prova appropriati. I conduttori di terra dovevano essere meccanicamente sicuri, esenti da corrosione e dimensionati secondo le normative elettriche applicabili. I controlli di isolamento includevano l'ispezione visiva di cavi, connettori e terminazioni del motore, nonché misurazioni periodiche della resistenza di isolamento; valori di almeno 0.5 MΩ indicavano in genere un isolamento accettabile per i sistemi a bassa tensione.
Gli armadi di controllo richiedevano una pulizia regolare per rimuovere polvere conduttiva, schizzi e umidità che potevano compromettere le distanze di fuga. Dispositivi di protezione come fusibili, interruttori automatici e interruttori differenziali necessitavano di valori nominali corretti e intervalli di prova documentati. Gli operatori verificavano che le porte degli armadi si chiudessero completamente e che le guarnizioni rimanessero intatte per mantenere i livelli di protezione contro gli ingressi. Durante la manutenzione, le procedure di lockout-tagout garantivano che tutte le fonti di energia, comprese quelle elettriche, idrauliche e pneumatiche, fossero isolate e chiaramente contrassegnate per impedire l'eccitazione involontaria.
Movimentazione sicura dei carichi, limiti di velocità e limiti di lavoro
La movimentazione sicura dei carichi iniziava con il rigoroso rispetto della capacità nominale e di aree di lavoro chiaramente definite. Gli operatori verificavano la massa del pezzo e la posizione del baricentro prima del serraggio, assicurandosi che la linea di carico risultante passasse vicino all'asse di rotazione del posizionatore. I dispositivi di fissaggio dovevano adattarsi alla geometria del pezzo e fornire un bloccaggio positivo per evitare scivolamenti o espulsioni sotto carichi dinamici. Per le tavole rotanti o i telai inclinabili, le prove a bassa velocità hanno permesso di verificare la stabilità e l'assenza di interferenze con protezioni, cavi o strutture circostanti.
La scelta della velocità dipendeva dalla massa del pezzo, dalla geometria e dai requisiti del processo, come la saldatura o l'assemblaggio. Una velocità di rotazione o di sollevamento eccessiva aumentava i carichi inerziali, che potevano causare vibrazioni, oscillazioni eccessive o affaticamento strutturale. La prassi raccomandata prevedeva l'utilizzo di velocità inferiori per carichi pesanti o decentrati e rampe di accelerazione limitate tramite i parametri di azionamento. Per le piattaforme di lavoro mobili elevabili , gli operatori rispettavano le velocità di traslazione specificate dal produttore, l'altezza massima della piattaforma entro i limiti del vento e i movimenti vietati in prossimità di ostacoli o linee aeree. Zone operative e barriere chiaramente segnalate impedivano al personale non coinvolto di operare nell'area di pericolo.
Procedure di emergenza e formazione degli operatori
La preparazione alle emergenze richiedeva procedure chiare, dispositivi accessibili ed esercitazioni regolari. Gli operatori dovevano riconoscere condizioni anomale come rumori insoliti, forti vibrazioni, movimenti imprevisti o allentamenti dei pezzi in lavorazione e reagire arrestando immediatamente la macchina e interrompendo l'alimentazione. I dispositivi di arresto di emergenza dovevano essere ben visibili, liberi da ostacoli e testati durante la messa in servizio e le ispezioni periodiche. Tuttavia, l'utilizzo di arresti di emergenza per arresti di routine era sconsigliato perché sottoponeva a stress i componenti e poteva ridurre l'affidabilità del sistema.
I programmi di formazione hanno riguardato la struttura delle apparecchiature, la logica di controllo, le limitazioni e i pericoli specifici del sito. Solo il personale con formazione documentata e, ove richiesto dalle normative, in possesso di certificati operativi validi avrebbe dovuto utilizzare argani, posizionatori o piattaforme elevatrici. Le istruzioni includevano le corrette sequenze di avvio e arresto, le posizioni di parcheggio sicure e le procedure in caso di interruzioni di corrente, perdite elettriche o incendi, incluso il coordinamento con i piani di emergenza del sito. La formazione di aggiornamento e la revisione degli incidenti hanno contribuito a mantenere la competenza e a consolidare una cultura di operatività prudente e metodica in tutta la forza lavoro.
Manutenzione, risoluzione dei problemi e ottimizzazione del ciclo di vita
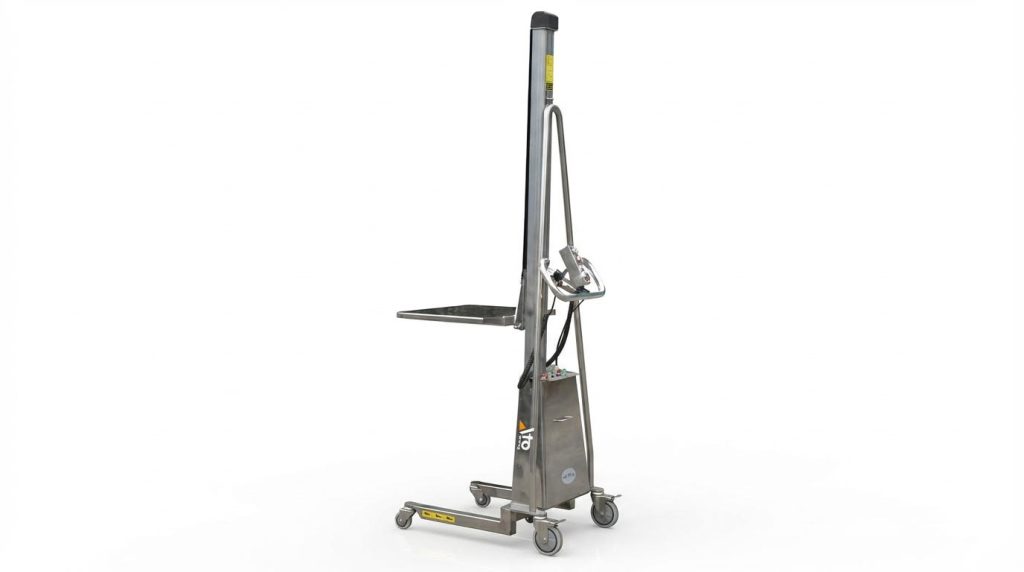
La manutenzione dei posizionatori di lavoro elettrici ha influenzato direttamente i tempi di attività, la precisione di posizionamento e la sicurezza. Procedure di manutenzione strutturate, diagnosi sistematica dei guasti e pianificazione del ciclo di vita hanno ridotto i fermi macchina imprevisti e prolungato la durata delle risorse. Questa sezione si è concentrata sui posizionatori di saldatura e sulle piattaforme di lavoro mobili elevabili come posizionatori di lavoro elettrici rappresentativi. Ha collegato le fasi di ispezione pratica con strategie di affidabilità più approfondite, come la registrazione dei dati e la manutenzione predittiva.
Attività di servizio giornaliere, settimanali e periodiche
Le attività quotidiane iniziavano con l'ispezione visiva e la pulizia. Gli operatori rimuovevano scorie di saldatura, schizzi, polvere e olio da tavoli, meccanismi rotanti, guide e piattaforme. Controllavano cavi, tubi flessibili e condotte dell'aria per verificare la presenza di abrasioni, invecchiamento o giunti allentati che avrebbero potuto compromettere l'alimentazione elettrica o l'erogazione di fluidi. I controlli funzionali includevano la verifica di avvio/arresto, controllo della velocità, finecorsa e spie luminose prima di caricare qualsiasi pezzo.
La lubrificazione costituiva un'attività fondamentale, giornaliera o settimanale. I tecnici applicavano i lubrificanti specifici a cuscinetti, ingranaggi, catene e guide lineari secondo la pianificazione del produttore. Verificavano che i riduttori avessero l'olio entro il livello indicato e cercavano perdite attorno a guarnizioni e flange. Settimanalmente e mensilmente, serravano bulloni di ancoraggio, elementi di fissaggio strutturali e fissaggi della tavola rotante che si allentavano a causa delle vibrazioni. Testavano inoltre i finecorsa, i sensori fotoelettrici e gli interblocchi di sicurezza per verificarne la ripetibilità.
Interventi trimestrali o annuali hanno affrontato meccanismi di degrado più profondi. I team di manutenzione hanno misurato la resistenza di isolamento del motore, puntando a valori pari o superiori a 0.5 MΩ e verificando la presenza di segni di surriscaldamento ai terminali. Hanno sostituito l'olio idraulico ogni 6-12 mesi, pulito o sostituito i filtri e ispezionato tubi flessibili e valvole per verificare la presenza di infiltrazioni o crepe. Gli armadi di controllo richiedevano la pulizia interna, l'ispezione di contattori e relè e la verifica dell'integrità dei cablaggi di PLC, servoazionamenti e VFD. In caso di lunghi periodi di fermo, hanno pulito le apparecchiature, applicato inibitori di ruggine, spostato gli assi in posizioni di sicurezza, isolato l'alimentazione e l'aria e utilizzato essiccanti negli armadi.
Diagnosi di guasti meccanici, di azionamento e di controllo
I guasti meccanici si manifestavano in genere con movimenti a scatti, oscillazioni del tavolo o rumori anomali. Rotazioni o inclinazioni a scatti spesso indicavano una lubrificazione insufficiente, guide o cuscinetti usurati o un gioco eccessivo di ingranaggi e catene. Le azioni correttive includevano la pulizia e la lubrificazione delle superfici di contatto, la regolazione della tensione di ingranaggi o catene e la rimozione di corpi estranei dai percorsi di movimento. Quando i tavoli oscillavano o perdevano precisione di posizionamento, i tecnici controllavano il gioco dei bulloni di ancoraggio, dei bulloni di montaggio del tavolo e dei cuscinetti dell'albero e, se necessario, serravano o sostituivano i componenti.
Stridii o rumori stridenti anomali indicavano attrito a secco, ingranaggi danneggiati o cuscinetti difettosi. Il personale addetto alla manutenzione ha ispezionato i fianchi dei denti degli ingranaggi per individuare corrosione, scheggiature o disallineamenti e ha sostituito le parti difettose. Nel sistema di azionamento, l'assenza di movimento o un'uscita debole suggerivano una perdita di potenza, guasti al cablaggio, interruzioni per sovraccarico o guasti al motore. La diagnostica prevedeva la conferma della tensione di alimentazione, il controllo della continuità e l'esame di relè di sovraccarico e fusibili prima del ripristino. Velocità irregolari o surriscaldamento erano spesso correlati a parametri VFD errati, problemi al bus CC o guasti agli avvolgimenti, che richiedevano la revisione dei parametri, test elettrici e l'eventuale sostituzione del motore.
I guasti del sistema di controllo producevano comandi non reattivi, posizionamenti imprecisi o avvii e arresti involontari. Gli ingegneri hanno ispezionato pulsanti e selettori per verificare la presenza di contatti ossidati, terminali allentati o attuatori rotti. Hanno testato sensori ed encoder per verificare il corretto livello del segnale e l'allineamento, ricalibrato i parametri del PLC o dell'azionamento e verificato la messa a terra e la schermatura per ridurre il rumore elettrico. Nei posizionatori digitali, hanno risolto problemi di LED non reattivi o errori di comunicazione verificando la qualità dell'alimentazione, la polarità del cablaggio, le caratteristiche del cavo bus e le impostazioni specifiche del protocollo. La gestione di un registro dettagliato dei guasti con timestamp, sintomi e soluzioni ha migliorato la velocità diagnostica futura.
Cura del sottosistema idraulico e pneumatico
I sottosistemi idraulici dei posizionatori di lavoro e delle piattaforme elevatrici richiedevano una rigorosa gestione dei fluidi. I tecnici controllavano i livelli dei serbatoi prima dell'uso e cercavano la formazione di schiuma, scolorimento o odori che indicassero contaminazione o stress termico. Sostituivano l'olio idraulico a intervalli di 6-12 mesi utilizzando fluidi conformi a standard come ISO 11158 e ASTM D6158-05, ove specificato. I filtri nelle linee di ritorno e di mandata necessitavano di pulizia o sostituzione periodica per mantenere il flusso e proteggere valvole e attuatori dalle particelle di usura.
Il controllo delle perdite era essenziale per la sicurezza e la pulizia. I team di manutenzione hanno ispezionato tubi flessibili, tubazioni rigide, raccordi e guarnizioni degli steli dei cilindri per verificare la presenza di trasudamenti, gocciolamenti o danni. Hanno sostituito tubi flessibili crepati e guarnizioni usurate e pulito eventuali perdite di olio per prevenire rischi di scivolamento. I test di pressione hanno confermato la corretta impostazione delle valvole di sicurezza per evitare il sovraccarico dei componenti strutturali. Per i circuiti pneumatici, gli operatori hanno drenato la condensa dai serbatoi dell'aria e dai filtri, controllato i regolatori di pressione e i lubrificatori e verificato che le elettrovalvole funzionassero in modo affidabile senza inceppamenti.
I controlli delle prestazioni del sistema si sono concentrati su un movimento fluido e controllato a carico nominale. I tecnici hanno monitorato le velocità di sollevamento e rotazione, alla ricerca di comportamenti lenti o irregolari che suggerissero perdite interne o malfunzionamenti delle valvole. Hanno verificato che i componenti idraulici e pneumatici funzionassero entro gli intervalli di temperatura specificati per prevenire il degrado delle guarnizioni. Durante la manutenzione, hanno sempre depressurizzato i circuiti, bloccato l'alimentazione e seguito procedure che vietavano il lavoro su linee sotto tensione o in pressione. La corretta manutenzione di questi sottosistemi ha ridotto i tempi di fermo e prolungato la durata di cilindri, valvole e pompe.
Monitoraggio digitale, registri e manutenzione predittiva
Gli strumenti di monitoraggio digitale hanno permesso agli operatori di andare oltre la manutenzione reattiva. I posizionatori moderni integravano sensori per temperatura, vibrazioni, corrente del motore, pressione idraulica e feedback di posizione. I sistemi di controllo e le interfacce utente (HMI) registravano questi segnali, consentendo l'analisi delle tendenze nel corso di settimane e mesi. Gli ingegneri confrontavano le firme di base con i dati attuali per rilevare precocemente variazioni di attrito, disallineamento o carico elettrico. Questo approccio ha ridotto i guasti imprevisti e ha supportato gli arresti programmati per la sostituzione dei componenti.
I registri di eventi e allarmi all'interno di PLC, VFD e servoazionamenti fornivano cronologie dettagliate dei guasti. Il personale addetto alla manutenzione esaminava le voci con timestamp per segnalare interventi di sovracorrente, allarmi di sovratemperatura, errori dell'encoder o perdite di comunicazione. Correlava queste registrazioni alle condizioni ambientali e alle modalità operative. La registrazione sistematica di osservazioni manuali, come rumori insoliti o vibrazioni intermittenti, integrava i dati elettronici. Insieme, queste registrazioni supportavano l'analisi delle cause profonde e il miglioramento continuo dell'affidabilità.
Le strategie di manutenzione predittiva utilizzavano l'analisi dei dati per stimare la vita utile residua dei componenti critici. L'andamento delle vibrazioni sui riduttori, ad esempio, indicava l'usura dei cuscinetti molto prima di un guasto catastrofico. L'andamento della resistenza di isolamento rivelava l'invecchiamento elettrico di motori e cavi. Le strutture integravano queste informazioni nei sistemi computerizzati di gestione della manutenzione per programmare la lubrificazione, i cambi d'olio e la sostituzione dei componenti a intervalli ottimali. Gli strumenti digitali supportavano anche la diagnostica da remoto, consentendo agli specialisti di esaminare parametri e tracce senza la presenza in loco, migliorando i tempi di risposta e riducendo il costo totale del ciclo di vita.
Riepilogo: Sistemi di posizionamento affidabili, sicuri ed efficienti
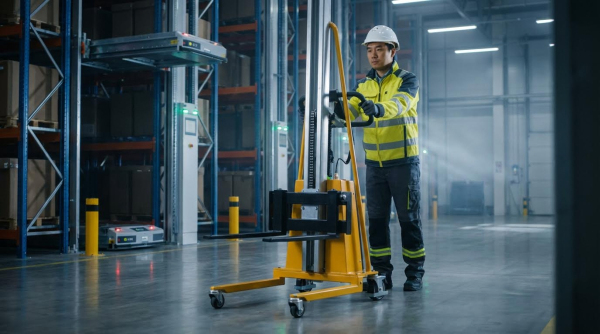
I posizionatori di lavoro elettrici , inclusi i posizionatori per saldatura e le piattaforme di lavoro mobili elevabili, si basavano su una robusta progettazione meccanica, sistemi di azionamento controllati e un sistema di bloccaggio del pezzo ben progettato per garantire un posizionamento accurato e ripetibile. La loro sicurezza e produttività dipendevano da ispezioni pre-uso rigorose, una corretta messa a terra e isolamento, velocità controllate entro limiti di lavoro definiti e operatori addestrati a riconoscere comportamenti anomali e a seguire le procedure di emergenza. Programmi di manutenzione strutturati che combinavano la pulizia e la lubrificazione quotidiane con ispezioni periodiche elettriche, idrauliche e pneumatiche prolungavano la durata utile, riducevano i tempi di fermo non pianificati e preservavano la precisione del posizionamento.
Le prassi del settore si sono orientate verso una maggiore integrazione con robot, cobot e veicoli a guida automatica , il che ha aumentato la produttività ma ha richiesto un controllo più rigoroso sui percorsi di carico, la gestione del baricentro e la sicurezza funzionale. I dati sulle tendenze indicavano un utilizzo crescente di diagnostica digitale, registri eventi e monitoraggio remoto a supporto della manutenzione predittiva e basata sulle condizioni. Questi strumenti hanno permesso di rilevare precocemente problemi come l'usura dei cuscinetti, il degrado dell'isolamento, le perdite idrauliche o la deriva dei sensori, riducendo i guasti catastrofici e migliorando l'utilizzo delle risorse.
L'implementazione pratica ha richiesto chiare responsabilità di manutenzione, liste di controllo documentate per le ispezioni e il rispetto delle norme elettriche, meccaniche e idrauliche pertinenti. Operatori e tecnici necessitavano di una formazione mirata sul riconoscimento dei guasti, sulle procedure di blocco e sull'uso corretto di strumenti di misurazione e apparecchiature di prova. Un approccio equilibrato ha combinato un dimensionamento meccanico conservativo e margini di sicurezza con hardware di controllo e analisi moderni, evitando un'eccessiva complessità e consentendo al contempo un posizionamento preciso e flessibile. Gli impianti che hanno considerato i posizionatori di lavoro elettrici come risorse di produzione critiche, anziché come strumenti ausiliari, hanno ottenuto maggiore affidabilità, maggiore sicurezza operativa e minori costi del ciclo di vita.