
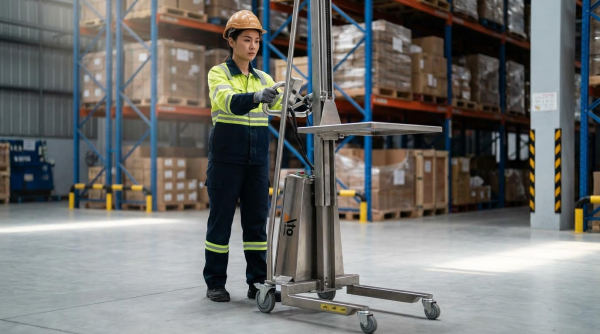
Le postazioni di lavoro ergonomiche si collocano all'incrocio tra sicurezza, produttività e produzione snella negli impianti moderni. Questo articolo ha esaminato come i principi di progettazione incentrata sull'uomo, le linee guida internazionali sull'ergonomia e l'analisi delle attività abbiano influenzato le specifiche e la configurazione delle postazioni di lavoro industriali. Ha quindi confrontato le principali tipologie di postazioni e le relative caratteristiche di progettazione, mostrando come selezionarle e integrarle con l'automazione, gli strumenti digitali e i sistemi di movimentazione merci leggeri , come i transpallet elettrici e i carrelli elevatori a timone , lungo tutto il ciclo di vita delle attrezzature. Infine, ha riassunto come una solida ergonomia sia alla base di aumenti di produttività sostenibili, minori tassi di infortuni e operazioni più resilienti negli ambienti industriali.
Principi ergonomici per i posizionatori di lavoro industriali
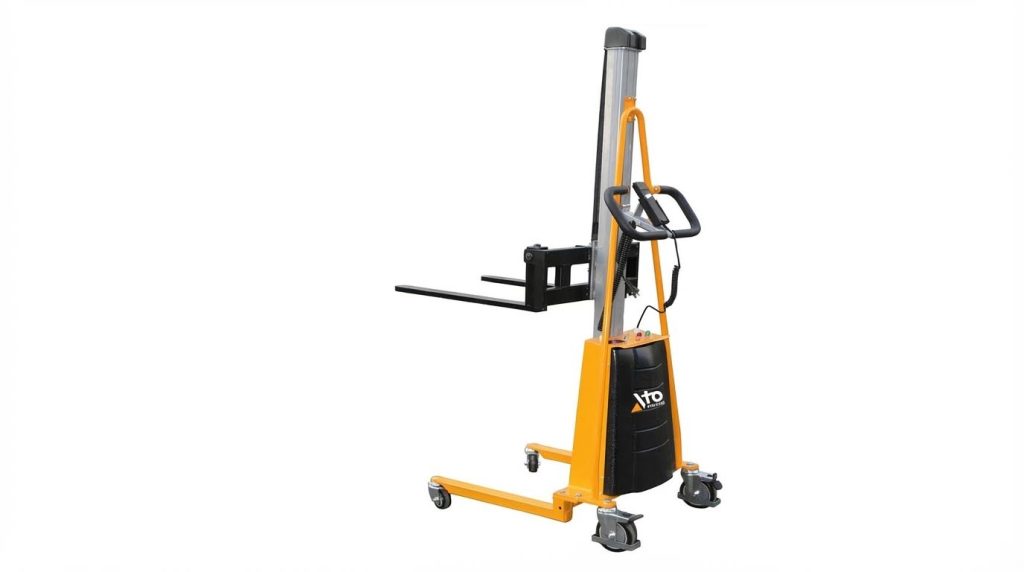
I principi ergonomici per i posizionatori industriali si concentravano sull'adattamento del compito e dell'attrezzatura al lavoratore, piuttosto che sull'obbligo di adattamento. Una progettazione solida riduceva il carico muscoloscheletrico, migliorava la qualità del processo e supportava flussi di lavoro snelli e ripetibili. I posizionatori efficaci traducevano standard ergonomici astratti in dimensioni concrete, intervalli di movimento e concetti di controllo che corrispondevano alle reali capacità dell'operatore.
Antropometria, ISO 9241-5 e linee guida HFES
I posizionatori di lavoro industriali dovevano adattarsi a un'ampia gamma antropometrica, in genere dal 5° percentile femminile al 95° percentile maschile per statura e lunghezza degli arti. La norma ISO 9241-5:1998, sebbene ritirata, forniva linee guida fondamentali sulla regolazione della postazione di lavoro, sulle posture neutre e sulla variazione posturale per le attività con terminali video, che gli ingegneri hanno esteso agli ambienti industriali. Le specifiche HFES e ANSI/HFES 100 riguardavano display, dispositivi di input e arredi, promuovendo layout che riducessero al minimo angoli di giunzione scomodi e distanze di estensione eccessive. Strumenti come l'HFES Virtual Fit Tool consentivano ai progettisti di quantificare la percentuale di forza lavoro che un dato insieme di dimensioni poteva ospitare, supportando decisioni basate sull'evidenza sugli intervalli di regolazione per altezze di sollevamento, angoli di inclinazione o posizioni di controllo.
I dati antropometrici hanno influenzato parametri chiave come l'ampiezza verticale del braccio, l'altezza del gomito e il diametro confortevole delle impugnature. I progettisti hanno utilizzato questi dati per definire le posizioni predefinite e le posizioni limite per tavoli da lavoro, giradischi e manipolatori. L'applicazione di questi standard ha ridotto la probabilità di posture estreme di polso, spalle o tronco durante i cicli tipici.
Altezze di lavoro ottimali, zone di portata e posture
I posizionatori di lavoro ergonomici miravano ad altezze di lavoro allineate al tipo di attività e alle dimensioni corporee dell'operatore. La ricerca sulla progettazione delle postazioni di lavoro in produzione ha indicato un'altezza media ottimale di circa 1125 mm per il lavoro seduto-in piedi, con un'area di lavoro funzionale compresa tra 800 mm e 1500 mm dal pavimento. Altezze superiori al livello del cuore aumentavano il carico statico sulle spalle, mentre altezze ridotte costringevano la flessione della colonna vertebrale e aumentavano la pressione sui dischi. I posizionatori regolabili consentivano agli operatori di mantenere la zona di lavoro principale all'altezza dei gomiti, con gli avambracci pressoché orizzontali e i polsi in posizione quasi neutra.
Gli ingegneri hanno definito le zone di portata come primarie (attività frequenti e leggere a portata dell'avambraccio senza rotazione del tronco), secondarie (attività occasionali che richiedono l'estensione del braccio) e terziarie (accesso raro che richiede il movimento). I posizionatori di lavoro che ruotavano, inclinavano o traslavano i pezzi nella zona primaria riducevano il sovraffaticamento e le posture scorrette. I risultati degli interventi di scaffolding hanno dimostrato che modifiche relativamente piccole nel posizionamento di utensili e componenti riducevano significativamente la flessione del polso, la deviazione e il tempo di esecuzione, dimostrando come l'ottimizzazione della portata e della postura migliorasse sia la salute che la produttività.
Analisi delle attività per movimenti e carichi ad alto rischio
Lo sviluppo di posizionatori di lavoro ergonomici ha richiesto un'analisi sistematica delle attività svolte in precedenza. Gli ingegneri hanno osservato i cicli per identificare movimenti ad alto rischio, come la flessione ripetuta del tronco oltre i 20°, l'elevazione prolungata delle spalle oltre i 60°, la presa forzata e la movimentazione manuale di carichi pesanti o instabili. I dati del National Safety Council hanno mostrato che lo sforzo eccessivo e la reazione corporea erano responsabili di una quota sostanziale di infortuni sul lavoro, in particolare nei settori dell'immagazzinamento e della movimentazione dei materiali, sottolineando la necessità di eliminare il sollevamento manuale e le posizioni scomode. L'analisi delle attività ha preso in considerazione frequenza, durata e entità del carico per dare priorità agli interventi con il più alto rapporto rischio-beneficio.
I posizionatori hanno quindi sostituito o ridotto la movimentazione manuale sollevando, inclinando o ruotando i pezzi in lavorazione, in modo che gli operatori potessero lavorare a stretto contatto con il corpo con posture simmetriche. I progettisti hanno utilizzato checklist e strumenti di valutazione del rischio per quantificare i miglioramenti negli angoli delle articolazioni e nelle forze esercitate prima e dopo l'implementazione. Il feedback continuo degli operatori ha chiuso il ciclo, rivelando problemi residui come aree di presa ostruite o comandi mal posizionati, che potevano poi essere corretti attraverso aggiornamenti iterativi della progettazione.
Tipi di posizionatori di lavoro e caratteristiche di progettazione del nucleo
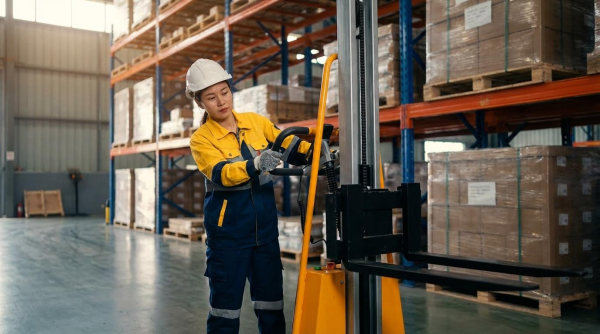
I posizionatori di lavoro industriali hanno contribuito a una produzione più sicura e snella, riducendo la movimentazione manuale e ottimizzando l'accesso ai pezzi in lavorazione. Gli ingegneri hanno specificato i dispositivi in base al tipo di movimento, alle caratteristiche del carico, all'ergonomia e ai vincoli di integrazione. Le caratteristiche progettuali principali includevano gradi di libertà controllati, supporto stabile del baricentro e interfacce che consentivano un funzionamento intuitivo e a basso sforzo. Una scelta appropriata ha ridotto gli infortuni da sovraffaticamento, migliorato i tempi di ciclo e supportato il rispetto degli standard ergonomici.
Posizionatori comuni: ascensori, piattaforme girevoli, bilanciatori, AGV
Le tavole elevatrici sollevavano e abbassavano i carichi ad altezze ergonomiche, in genere utilizzando meccanismi a forbice , attuatori idraulici o elettromeccanici. Gli ingegneri le utilizzavano per la movimentazione dei pallet, i banchi di assemblaggio e l'allineamento in altezza tra i nastri trasportatori. Le piattaforme girevoli consentivano la rotazione orizzontale dei pezzi, migliorando l'accesso per la saldatura, l'assemblaggio o l'ispezione senza torsioni del busto. Bilanciatori e manipolatori supportavano carichi parzialmente sospesi, consentendo agli operatori di guidare oggetti pesanti con poca forza attraverso intervalli verticali e orizzontali. I veicoli a guida automatica (AGV) e i posizionatori mobili combinavano trasporto e posizionamento, spostando i pezzi tra le stazioni e presentandoli in orientamenti definiti per robot o operatori.
Ogni tipologia rispondeva a esigenze di movimento specifiche: sollevamento verticale, rotazione, inclinazione o posizionamento multiasse. I progettisti spesso combinavano dispositivi, ad esempio un tavolo elevatore con un piano girevole, per ottenere movimenti composti. La selezione dipendeva dalla massa del carico, dalla geometria, dalla precisione richiesta e dal takt time.
Capacità di carico, baricentro e progettazione della stabilità
La capacità di carico definiva la massa e il momento massimi ammissibili che il posizionatore poteva gestire senza cedimenti strutturali o funzionali. Gli ingegneri consideravano non solo il peso statico, ma anche gli effetti dinamici derivanti da accelerazione, decelerazione e impatto durante il carico. La posizione del baricentro (COG) determinava il rischio di ribaltamento, i carichi sui cuscinetti e la coppia richiesta per la rotazione o l'inclinazione. Con l'avanzare degli assemblaggi, il COG si spostava spesso, quindi i progettisti valutavano le configurazioni peggiori, inclusi i dispositivi di fissaggio e gli utensili.
La progettazione della stabilità prevedeva ampie superfici di appoggio, un basso baricentro complessivo e un ancoraggio o montaggio a pavimento adeguati su superfici piane. Per i posizionatori di saldatura rotanti e i rulli di tornitura, i sistemi di azionamento necessitavano di margini di coppia sufficienti per mantenere una velocità costante sotto carichi eccentrici. I fattori di sicurezza seguivano le norme tecniche interne e gli standard applicabili, e gli ingegneri etichettavano chiaramente la capacità nominale per evitare sovraccarichi nelle operazioni quotidiane.
Adattabilità, cinematica e interfaccia uomo-macchina
La possibilità di regolare altezza, sbraccio, inclinazione e rotazione ha consentito allo stesso posizionatore di adattarsi a diversi operatori e attività. Le linee guida ISO 9241-5 e HFES hanno enfatizzato il supporto ai cambiamenti posturali e la facilità di regolazione, pertanto gli ingegneri hanno specificato meccanismi rapidi e senza attrezzi, ove possibile. La progettazione cinematica ha definito i gradi di libertà disponibili e gli inviluppi di movimento, garantendo che i pezzi in lavorazione entrassero in zone di sbraccio ottimali tra circa 800 mm e 1500 mm dal pavimento. Profili di movimento fluidi e prevedibili hanno ridotto le forze impreviste su operatori e pezzi in lavorazione.
L'interfaccia uomo-macchina (HMI) includeva comandi pensili, pedali o pannelli integrati con etichette chiare e simboli standardizzati. I comandi intuitivi riducevano i tempi di formazione e gli errori degli operatori, soprattutto in ambienti di produzione ad alta densità. I progettisti separavano i comandi di uso frequente dalle funzioni di emergenza e garantivano la visibilità dalle posizioni di lavoro tipiche. Per i sistemi avanzati, le HMI si integravano con le reti di impianto, consentendo il posizionamento basato su ricette e il blocco durante la manutenzione.
Funzioni di sicurezza, standard e conformità normativa
Le funzioni di sicurezza per i posizionatori di lavoro includevano circuiti di arresto di emergenza, protezione da sovraccarico e interblocchi che impedivano movimenti pericolosi. I progettisti hanno integrato arresti meccanici, dispositivi anticaduta e protezioni attorno ai punti di schiacciamento e taglio. Per i sistemi motorizzati, i componenti di controllo relativi alla sicurezza seguivano i principi di sicurezza funzionale, con livelli di prestazione o livelli di integrità della sicurezza determinati dalla valutazione del rischio. Le funzioni di monitoraggio della velocità e della corsa extra proteggevano sia gli operatori che le apparecchiature.
Le linee guida ergonomiche contenute nella norma ISO 9241-5 e nei documenti HFES supportavano la disposizione delle postazioni di lavoro, mentre le normative e gli standard di sicurezza dei macchinari regolavano la progettazione e la convalida delle attrezzature in movimento. La conformità richiedeva valutazioni dei rischi documentate, verifica delle funzioni di sicurezza e istruzioni operative e avvertenze chiare. Formazione regolare e audit di sicurezza periodici garantivano che i posizionatori installati continuassero a funzionare entro i limiti di sicurezza previsti per l'intero ciclo di vita.
Selezione, integrazione e prestazioni del ciclo di vita
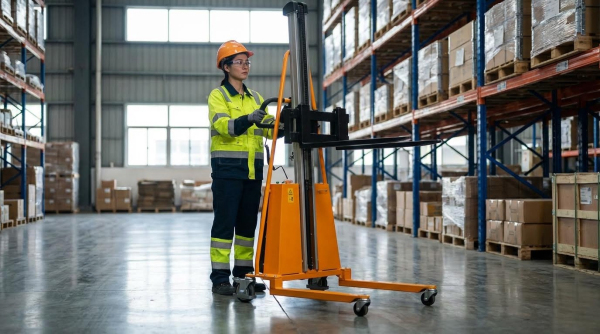
La selezione, l'integrazione e le prestazioni del ciclo di vita hanno determinato se i posizionatori di lavoro hanno effettivamente apportato miglioramenti ergonomici e di produttività negli ambienti industriali. Gli ingegneri dovevano allineare le funzionalità dei dispositivi alle esigenze di processo, alle infrastrutture digitali e alle strutture di costo a lungo termine. Un approccio sistematico ha ridotto le specifiche eccessive, il sottoutilizzo e i rischi per la sicurezza, supportando al contempo il miglioramento continuo e la conformità normativa.
Posizionatori adatti ai processi e ai pezzi da lavorare
Gli ingegneri hanno innanzitutto analizzato le attività con elevati requisiti di carico fisico, frequenza e precisione, utilizzando registri di infortuni e studi tempo-movimento. Le caratteristiche del pezzo in lavorazione, come massa, dimensioni dell'involucro, baricentro e rigidità, hanno guidato la scelta tra tavoli elevatori, tavole girevoli, manipolatori o posizionatori multiasse. Il dispositivo selezionato doveva fornire una capacità di carico sufficiente con un fattore di sicurezza adeguato, un supporto stabile e un movimento controllato su tutti gli assi richiesti. La progettazione dell'interfaccia, inclusi morsetti, dispositivi di fissaggio e utensili modulari, doveva garantire il fissaggio dei pezzi, consentendo al contempo un rapido cambio di formato e un accesso senza ostacoli per la saldatura, l'assemblaggio o l'ispezione. L'adattamento dell'intervallo di movimento e della precisione di posizionamento alle tolleranze di processo ha ridotto al minimo le rilavorazioni e il riposizionamento manuale.
Integrazione con cobot, gemelli digitali e atomoving
L'integrazione dei posizionatori di lavoro con i robot collaborativi ha richiesto una cinematica coordinata, spazi di lavoro condivisi e architetture di sicurezza compatibili. I posizionatori dovevano offrire un controllo del movimento deterministico, interfacce di comunicazione standardizzate e limiti di velocità e coppia configurabili per supportare la collaborazione uomo-robot. I gemelli digitali hanno consentito la messa in servizio virtuale, in cui gli ingegneri hanno convalidato la portata, l'evitamento delle collisioni e l'ergonomia prima dell'installazione fisica. Hanno anche supportato simulazioni di produttività e scenari "what-if" per future varianti di prodotto. Quando integrati con sistemi di movimentazione automatizzata dei materiali, come i transpallet elettrici , i posizionatori sono entrati a far parte di flussi sincronizzati, riducendo i trasferimenti manuali e allineando i tempi di ciclo tra le stazioni.
Efficienza energetica, manutenzione e analisi predittiva
I posizionatori a basso consumo energetico utilizzavano azionamenti di dimensioni adeguate, frenata rigenerativa ove applicabile e cicli di lavoro ottimizzati in base all'utilizzo misurato. Gli ingegneri hanno selezionato l'attuazione idraulica, pneumatica o elettromeccanica confrontando la controllabilità, le perdite in standby e gli interventi di manutenzione durante la vita utile prevista. I piani di manutenzione strutturati includevano lubrificazione, ispezioni strutturali, controlli dei sensori e convalida della sicurezza funzionale a intervalli definiti. Il monitoraggio delle condizioni con misurazioni di vibrazioni, temperatura e corrente ha consentito l'analisi predittiva, che ha identificato le tendenze di usura di cuscinetti, riduttori e motori prima che si verificassero guasti. I dati storici hanno supportato l'ottimizzazione delle scorte di ricambi e delle finestre di manutenzione, riducendo i tempi di fermo non pianificati e prolungando la durata utile.
Costo totale di proprietà e strategie di retrofit
Il costo totale di proprietà (TCO) ha combinato le spese in conto capitale con l'impatto sull'energia operativa, la manutenzione, la formazione e la produttività durante il ciclo di vita dell'apparecchiatura. Gli ingegneri hanno quantificato i vantaggi ergonomici attraverso la riduzione dei tassi di infortunio, la riduzione dell'assenteismo e i tempi di ciclo più brevi, convertendoli in risparmi economici. Le strategie di retrofit si sono concentrate sull'aggiornamento dei controlli, sull'aggiunta di sensori o sul miglioramento dei dispositivi di fissaggio sui posizionatori esistenti anziché sulla sostituzione completa, soprattutto laddove le strutture meccaniche rimanevano integre. Adattatori, utensili modulari e protezioni aggiornate hanno consentito alle unità legacy di gestire nuove famiglie di prodotti, soddisfacendo al contempo gli attuali requisiti di sicurezza. Una valutazione basata sul ciclo di vita ha confrontato i retrofit graduali con le nuove installazioni, considerando la flessibilità per l'automazione futura e l'integrazione digitale.
Riepilogo: Design ergonomico per una produttività sostenibile
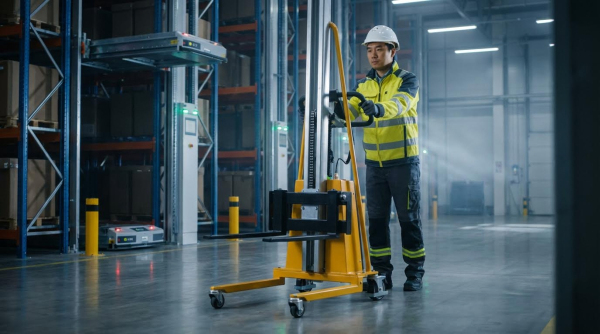
I posizionatori di lavoro ergonomici hanno ridotto lo sforzo fisico, migliorato l'accesso ai pezzi in lavorazione e aumentato la produttività negli ambienti industriali. I risultati di standard come ISO 9241-5 e ANSI/HFES 100, insieme alle linee guida industriali, hanno dimostrato che l'adattabilità alle variazioni antropometriche, altezze di lavoro ottimali comprese tra circa 0.8 m e 1.5 m e zone di portata ben definite erano fondamentali per la progettazione sicura delle postazioni di lavoro. Dispositivi adeguatamente progettati mantenevano i margini di capacità di carico, controllavano il baricentro e offrivano una cinematica stabile, mentre le funzioni di sicurezza integrate e il rispetto delle normative ergonomiche e dei macchinari pertinenti garantivano un funzionamento affidabile e conforme. L'analisi basata sulle attività dei movimenti ad alto rischio, tra cui piegamenti, torsioni e lavori sopra la testa, ha consentito l'uso mirato di posizionatori come tavoli elevatori, tavole girevoli, bilanciatori e piattaforme mobili per eliminare o ridurre la movimentazione manuale pericolosa.
La prassi del settore indicava che il futuro del posizionamento sul lavoro risiedeva in una più stretta integrazione con cobot, gemelli digitali e sistemi di controllo connessi. Questa integrazione ha consentito la simulazione di aree di intervento, rischi di collisione e utilizzo prima dell'installazione, e ha supportato la manutenzione predittiva attraverso il monitoraggio delle condizioni e l'analisi. Parallelamente, azionamenti a basso consumo energetico e cicli di lavoro più intelligenti hanno ridotto i costi operativi e l'impatto ambientale. Le organizzazioni hanno sempre più valutato il costo totale di proprietà piuttosto che il solo prezzo di acquisto, tenendo conto della riduzione degli infortuni, dei miglioramenti della qualità e della flessibilità durante il ciclo di vita delle apparecchiature, incluso il retrofit delle linee legacy.
L'implementazione pratica richiedeva metodi di selezione strutturati, una chiara definizione degli inviluppi di carico e movimento e il coinvolgimento tempestivo di operatori, professionisti della sicurezza ed ergonomi. Le strutture che combinavano misure di sicurezza tecniche, solidi regimi di manutenzione e formazione continua hanno ottenuto riduzioni durature degli infortuni da sovraffaticamento e migliorato la produttività. Una prospettiva equilibrata ha riconosciuto che la tecnologia da sola non garantiva risultati migliori; i benefici dipendevano dal corretto dimensionamento, dalla corretta integrazione con i processi e dal monitoraggio continuo. Progettati tenendo conto delle capacità e dei limiti umani, i posizionatori di lavoro ergonomici hanno supportato sistemi di produzione più sicuri, snelli e sostenibili.