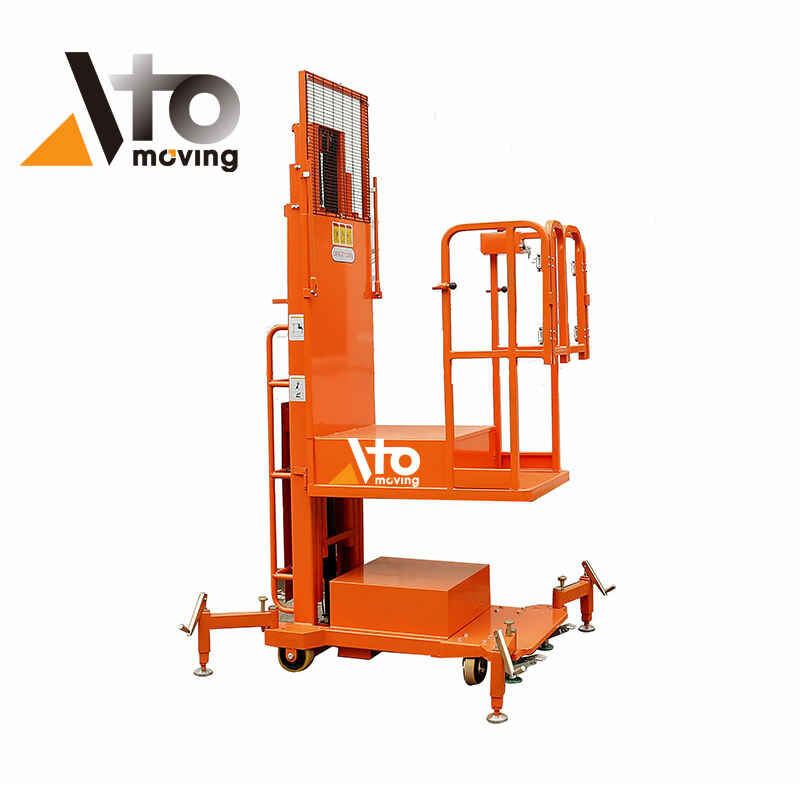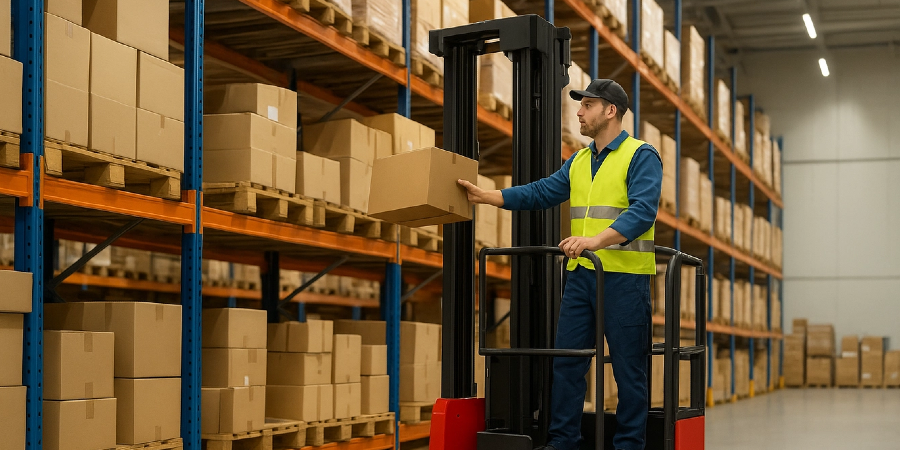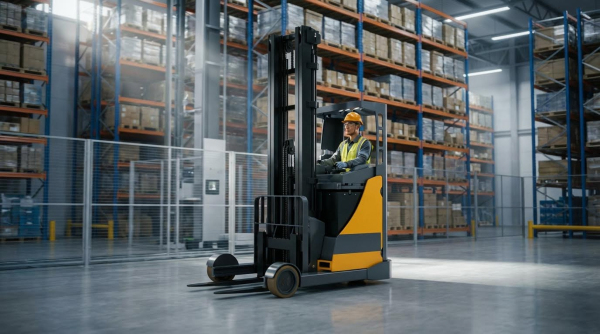
Orderverzamelmachines voor magazijnen maakten efficiënte, palletloze orderverwerking mogelijk door operators direct naar de stellingen te tillen. Deze elektrische heftrucks met klasse II-motor voor smalle gangen ondersteunden orderverzameling met een hoge doorvoer, zelfs in krappe gangen. Het veilige en betrouwbare gebruik ervan hing af van de juiste machinekeuze, een doordacht ontwerp en een robuuste integratie met magazijnbeheersystemen. In de volgende paragrafen werden de belangrijkste machinetypes en -functies, de belangrijkste ontwerp- en besturingsarchitecturen en de veiligheids-, nalevings- en onderhoudspraktijken die nodig zijn om risico's en levenscycluskosten voor belanghebbenden in de fabriek te beheersen, nader toegelicht.
Kernfuncties en typen orderverzamelmachines
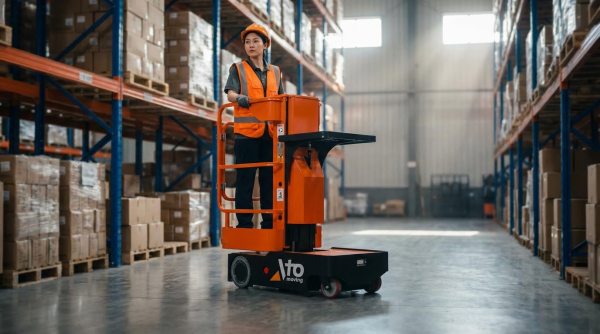
Orderverzamelmachines maakten efficiënt orderverzamelen op stukniveau mogelijk in hoogbouwmagazijnen zonder afhankelijk te zijn van gepalletiseerde eenheden. Ze brachten het bedieningsplatform in de stellingstructuur, waardoor medewerkers direct toegang hadden tot individuele dozen of artikelen op de opslaglocaties. Deze functie verminderde de loopafstand en het opnieuw hanteren van artikelen in vergelijking met orderverzamelen op grondniveau met aparte hefapparatuur. Verschillende machinetypes, hefhoogtes en capaciteitslimieten stelden engineers in staat om de apparatuur af te stemmen op de gangbreedte, opslagdichtheid en doorvoerdoelstellingen.
Het verschil tussen orderpickers en standaard heftrucks
Orderpickers verschilden fundamenteel van standaard heftrucks met contragewicht of reachtrucks in de manier waarop ze ladingen verwerkten. Een conventionele heftruck tilde de gepalletiseerde lading op, terwijl de bestuurder op grondniveau bleef en zich concentreerde op het verplaatsen van de lading per eenheid. Een orderpicker daarentegen bracht het bestuurdersplatform, de bedieningselementen en vaak een klein laadplatform op stellinghoogte voor het selecteren van individuele artikelen. Dit ontwerp gaf prioriteit aan verticale toegang en ergonomie voor de bestuurder bij het picken, niet aan bulktransport. OSHA classificeerde orderpickers als elektrische smalgangtrucks van klasse II, wat hun beoogde gebruik in smalle gangen met stellingen aan beide zijden weerspiegelde. Hun stuurgeometrie, zichtbaarheid en snelheidsprofielen waren gericht op nauwkeurig manoeuvreren in plaats van hoge snelheden.
Gangbare configuraties en hefhoogtebereiken
Orderpickers maakten doorgaans gebruik van een staand bedieningsplatform, geïntegreerd met een verticale mast en een compact chassis. Gangbare configuraties omvatten lage units met een platformhoogte tot ongeveer 2.5 meter voor de eerste en tweede stellingen, en machines voor middelhoge tot hoge stellingen met een hoogte van 6 tot 12 meter voor stellingen met meerdere niveaus. Smalle gangpaden werden afgestemd op gangpadbreedtes van doorgaans 1.5 tot 2.0 meter, afhankelijk van de lading en de lengte van het chassis. Sommige modellen maakten gebruik van rail- of draadgeleiding om de beweging in zeer smalle gangpaden te stabiliseren en stuurcorrecties te minimaliseren. Ingenieurs selecteerden de masthoogtes en hefhoogtes op basis van het maximale stellingbalkniveau plus een vrije ruimte voor veilig orderverzamelen en manoeuvreren. Hogere hefhoogtes vereisten robuustere mastsecties, sterkere kettingen en stijvere chassisconstructies om doorbuiging en schommeling te beheersen.
Capaciteitsclassificaties en stabiliteitsaspecten
De hefcapaciteit van orderverzameltrucks varieerde doorgaans van enkele honderden kilogrammen tot ongeveer 1350 kg (circa 3000 lb). De nominale capaciteit omvatte altijd de bestuurder, het gereedschap en de verzamelde lading op het platform of de laadvloer. De capaciteit nam af naarmate de hefhoogte en de afstand tot het zwaartepunt van de lading toenamen, waardoor fabrikanten lagere capaciteiten voor hogere mastposities specificeerden. De stabiliteit hing af van het gecombineerde zwaartepunt van de truck, de bestuurder en de lading, dat binnen de stabiliteitszone van de wielbasis moest blijven. Bij ontwerpen voor smalle gangpaden werden laag gemonteerde accu's als contragewichten gebruikt om het zwaartepunt te verlagen en kantelen tegen te gaan. Ingenieurs moesten rekening houden met dynamische effecten zoals remmen, draaien op hoogte en mastbeweging bij het bepalen van snelheidslimieten en acceleratieprofielen.
Typische gebruiksscenario's voor magazijnen en de impact daarvan op de lay-out.
Orderpickers waren uitermate geschikt voor processen waarbij frequent orderverzamelen van individuele artikelen vereist was, zoals e-commerce fulfillment, distributie van reserveonderdelen en het verzamelen van dozen met gemengde SKU's. Ze werkten effectief samen met selectieve palletstellingen, doorrolstellingen en pickmodules met meerdere niveaus, waar operators toegang hadden tot veel SKU's per gangpad. Omdat de machines in smalle gangpaden opereerden, konden magazijnindelingen een hogere opslagdichtheid bieden in vergelijking met ontwerpen met heftrucks met contragewicht. De behoefte aan verticale toegangsruimte, afgebakende looproutes en voetgangersscheiding beïnvloedde echter de afstand tussen de stellingen en de plaatsing van de machines dwars door de gangpaden. Integratie met magazijnbeheersystemen en begeleide orderverzamelworkflows, zoals routes per bak of ordertoewijzing op basis van wachtrijen, gaven verder vorm aan de indeling van de gangpaden en het ontwerp van de pickroutes. Goed afgestemde apparatuur en lay-out minimaliseerden de loopafstanden en de congestie, terwijl een veilige scheiding tussen orderpickers, heftrucks en voetgangers werd gewaarborgd.
Technisch ontwerp, besturing en integratie
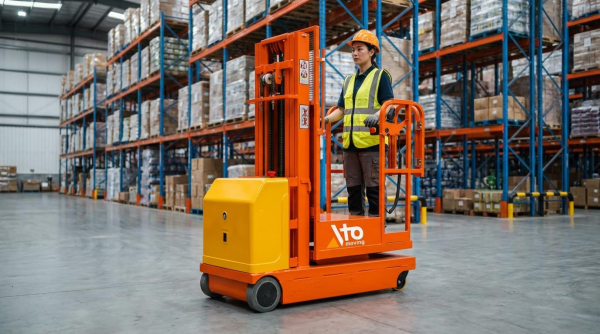
Het ontwerp van orderverzameltrucks voor magazijnen legde een balans tussen verticaal bereik, wendbaarheid en de veiligheid van de operator in smalle gangpaden. Ontwerpers optimaliseerden de structuur, de aandrijflijn en de besturing om nauwkeurig orderverzamelen mogelijk te maken, terwijl de operator op een verhoogde positie werkte. Moderne machines zijn nauw geïntegreerd met magazijnbeheersystemen (WMS), orderverzamelwachtrijen en begeleide werkprocessen om de loopafstand en het foutpercentage te verlagen. In dit onderdeel werden het fysieke ontwerp, de aandrijf- en hydraulische systemen, de besturingsarchitectuur en de digitale integratie onderzocht die een veilige en efficiënte werking mogelijk maakten.
Basisprincipes van mast-, platform- en chassisontwerp
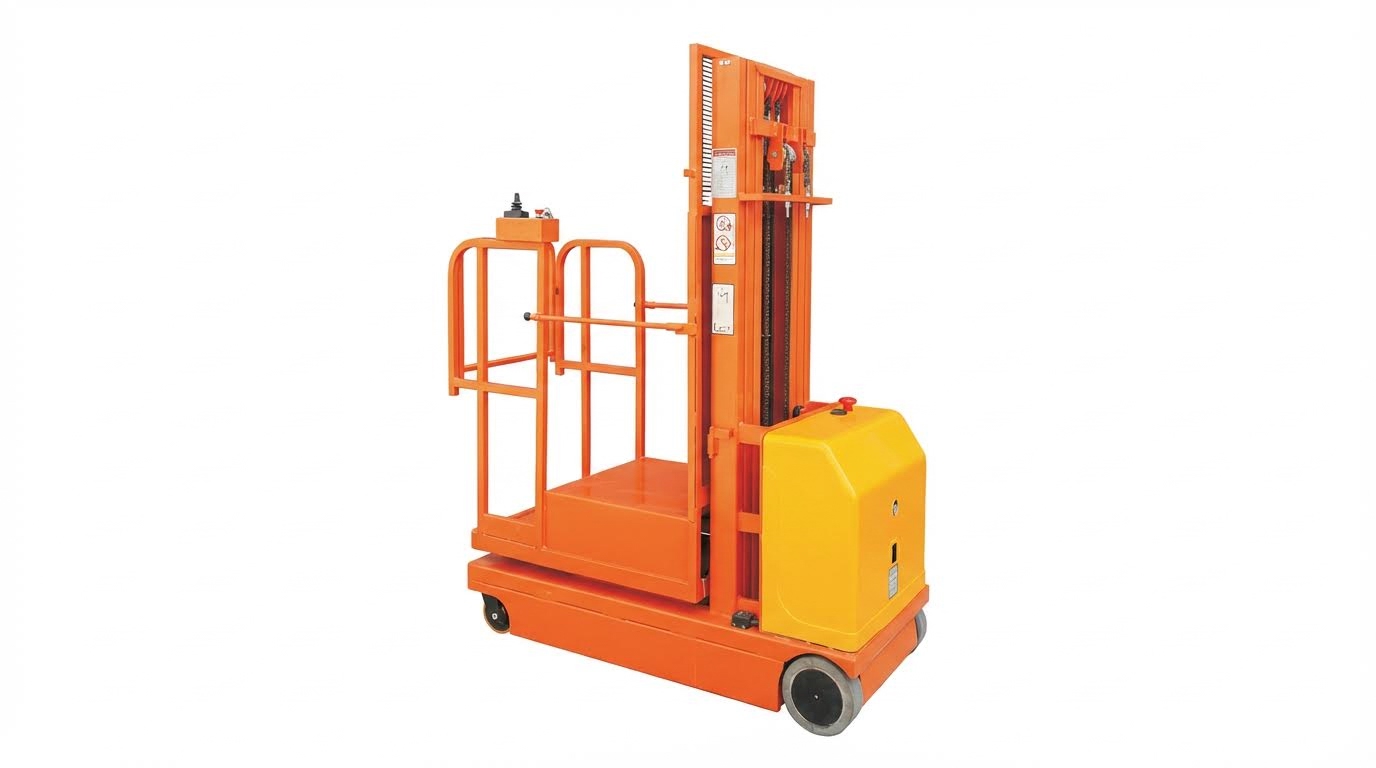
De mast zorgde voor verticale geleiding en lastondersteuning van het bedieningsplatform, doorgaans met behulp van in elkaar passende koudgevormde stalen profielen met rollagers. Ingenieurs bepaalden de afmetingen van de mastsecties en lasverbindingen aan de hand van Euler-knikberekeningen en vermoeiingscriteria onder dynamische belasting, waaronder acceleratie, remmen en mastzwaai. Bij het ontwerp van het platform werd prioriteit gegeven aan een stijve vloer, afgeschermde randen en geïntegreerde ankerpunten voor valbeveiligingsharnassen, terwijl de massa laag werd gehouden om kantelmomenten op hoogte te verminderen. Het chassis had een compacte wielbasis en een smalle totale breedte voor gebruik in gangpaden, met een laag zwaartepunt en een contragewichtverdeling die was afgestemd op het nominale hefvermogen over de volledige hefhoogte.
De ontwerpers valideerden de stabiliteit aan de hand van de gecombineerde massa van de heftruck, de bestuurder en de lading, waarbij ze de capaciteitsspecificaties en de geldende normen voor smalle gangpadheftrucks raadpleegden. Doorbuiging van de lading en kanteling van de mast onder de maximale nominale belasting beïnvloedden de vrije ruimte bij de stellingen en de vereiste veiligheidsmarges tegen aanrijdingen met de stellingen. Leuningen, poorten en vergrendelde toegangspunten op het platform verminderden het risico op uitstappen tijdens het heffen. Het chassis was tevens voorzien van versterkte impactzones rond hoeken en vorkpunten om structurele schade te beperken bij kleine aanrijdingen in compacte opslagomgevingen.
Elektrische aandrijving, hydrauliek en energiebeheer
Orderpickers gebruikten elektrische aandrijfmotoren voor de tractie en elektrohydraulische krachtbronnen voor het heffen, meestal aangedreven door loodzuur- of lithium-ionbatterijen. Ingenieurs selecteerden het motorvermogen en de overbrengingsverhoudingen om voldoende tractiekracht te leveren op vlakke vloeren en hellingen, terwijl de maximumsnelheid werd beperkt voor de veiligheid in smalle gangpaden. Hydraulische systemen gebruikten tandwiel- of schottenpompen, proportionele kleppen en debietregeling om de mast soepel te heffen en te laten zakken, waardoor platformtrillingen die een operator op hoogte zouden kunnen destabiliseren, tot een minimum werden beperkt. Ontwerpers dimensioneerden cilinders en slangen voor de piekdruk tijdens noodstops en overbelasting, met veiligheidskleppen om ongecontroleerd zakken te voorkomen.
Energiebeheerstrategieën waren gericht op het maximaliseren van de gebruiksduur per lading en het beschermen van de levensduur van de batterij. Regeneratief remmen bij tractie en soms bij daalbewegingen zorgde ervoor dat energie tijdens het afremmen en dalen werd teruggewonnen en naar de batterij werd gevoerd. De besturingslogica beperkte gebeurtenissen met hoge stroomsterkte, zoals gelijktijdig rijden op volle snelheid en maximale hefhoogte, om thermische belasting van motoren en geleiders te verminderen. Batterijbeheersystemen bewaakten de laadstatus, temperatuur en laadcycli en dwongen stroomonderbrekingen af wanneer de spanning onder bepaalde drempelwaarden daalde om diepe ontlading te voorkomen. Onderhoudsprocedures schreven minimale laadniveaus voor, doorgaans boven de 20% laadstatus, en de reinheid van de accupolen om weerstandsverliezen en oververhitting te minimaliseren.
Besturingssystemen, sensoren en veiligheidsvergrendelingen
De besturingsarchitectuur combineerde drive-by-wire tractiecontrole, proportionele hydraulische besturing en bewakingslogica voor de veiligheid. Operators gebruikten stuurhendels, stuurwielen of joysticks met geïntegreerde bedieningselementen voor rijrichting, snelheid en hefhoogte, ontworpen voor bediening met twee handen tijdens het rijden. Encoders en positiesensoren bewaakten de masthoogte, stuurhoek en wielsnelheid, waardoor snelheidsvermindering of het blokkeren van de beweging mogelijk was wanneer het platform boven bepaalde hoogtes uitkwam. Programmeerbare controllers zorgden voor acceleratiehellingen en deceleratieprofielen die dynamische lastoverdracht en platformbewegingen beperkten.
Veiligheidsvergrendelingen voorkwamen gevaarlijke situaties, zoals rijden met open platformpoorten of gebruik zonder ingeschakelde dodemansschakelaar. Noodstopknoppen onderbraken de stroomtoevoer naar de tractie- en hydraulische circuits, terwijl de remwerking behouden bleef. Aanwezigheidsdetectie, zoals voetpedalen of vloerschakelaars, zorgde ervoor dat de bestuurder correct gepositioneerd bleef voordat het heffen of rijden werd toegestaan. Extra sensoren bewaakten overbelasting, hydraulische druk en kantelhoek, en activeerden alarmen of uitschakelingen wanneer parameters de veilige limieten overschreden. Deze gelaagde beveiligingen voldeden aan de veiligheidseisen voor gemotoriseerde heftrucks en ondersteunden de OSHA-conforme trainingsinhoud over veilig gebruik en foutopsporing.
WMS-integratie, wachtrijen en routeoptimalisatie
Moderne orderpickers communiceerden vaak met WMS- of magazijnbeheersystemen via handheld terminals of apparaten die op voertuigen waren gemonteerd. Systemen zoals Extensiv Warehouse Manager begeleidden operators per magazijnvak en genereerden pickroutes op basis van de magazijnvaknaam of geconfigureerde aangepaste routes om de loopafstand te minimaliseren. De terminal toonde het volgende magazijnvak, de artikelomschrijving en de vereiste hoeveelheid, en ondersteunde het scannen van barcodes van magazijnvak- en artikelnummers om correcte picks te bevestigen en fouten te verminderen. Optionele functies, zoals het behandelen van elke artikelscan als één eenheid voor niet-seriële of niet-lotartikelen, vereenvoudigden het picken van grote aantallen artikelen met behoud van voorraadnauwkeurigheid.
Platformen zoals Orderadmin implementeerden orderverzameling op basis van wachtrijen, waarbij orders in geconfigureerde systeemwachtrijen werden geplaatst.
Veiligheids-, nalevings- en onderhoudsstrategieën
Veiligheids-, nalevings- en onderhoudsstrategieën bepaalden hoe bedrijven hun orderverzameltrucks selecteerden, bedienden en onderhielden . Omdat regelgevende instanties orderverzameltrucks beschouwden als gemotoriseerde industriële trucks, moesten bedrijven het technisch ontwerp, het gedrag van de operators en het onderhoud afstemmen op de OSHA- en lokale regelgeving. Een gestructureerd programma combineerde formele training, technische veiligheidsmaatregelen, gestandaardiseerde inspecties en geplande onderhoudsintervallen. Deze geïntegreerde aanpak verminderde het aantal incidenten, stabiliseerde de levenscycluskosten en ondersteunde een hogere magazijndoorvoer.
OSHA Klasse II-vereisten en training voor operators
Orderpickers vielen onder de OSHA Klasse II elektrische smalgangheftrucks, waardoor de regels voor aangedreven industriële trucks (PIT) van toepassing waren. Werkgevers moesten formele instructie, praktische training en evaluatie verzorgen voordat operators de apparatuur op de werkplek mochten gebruiken. De training behandelde de kenmerken van de apparatuur, het nominale hefvermogen, de effecten van het zwaartepunt en het manoeuvreren in smalle gangen. Ook kwamen noodprocedures aan bod, zoals het uitvallen van de hydraulische stroom, een storing in de bediening of beknelling op het platform.
OSHA vereiste herhalingstrainingen wanneer er incidenten plaatsvonden, bijna-ongelukken werden geregistreerd of de omstandigheden in de faciliteit veranderden. Evaluaties omvatten doorgaans observaties van het rijden in gangpaden, het positioneren van het platform op hoogte en het naleven van snelheidslimieten en verkeersregels. Instructeurs benadrukten inspecties vóór gebruik en het vergrendelen van defecte apparaten totdat gekwalificeerde technici deze hadden gerepareerd. Het bijhouden van gegevens over trainingsdata, evaluatieresultaten en toegewezen voertuigen hielp bij het aantonen van naleving tijdens audits.
Faciliteiten met begeleide WMS-workflows, zoals orderverzameling via wachtrijen of per bak, integreerden deze procedures in de training. Operators leerden de aanwijzingen van de terminal te volgen, order-ID's en baklocaties te scannen en hoeveelheden te controleren zonder veiligheidsstappen over te slaan. Deze koppeling tussen digitale workflows en de vereisten van de heftruck verminderde de kans op onveilige handelingen voor de operator en verbeterde de traceerbaarheid van de orderverzameling.
Valbeveiliging, persoonlijke beschermingsmiddelen en risicoanalyse op de werkplek
Omdat orderpickers de operators met het platform omhoog brachten, was valbeveiliging van cruciaal belang. Operators die op hoogte werkten, droegen volledige lichaamsgordels die waren verankerd aan goedgekeurde bevestigingspunten op de heftruck. De training omvatte de juiste pasvorm van de gordel, de inspectie van de banden en bevestigingsmaterialen, en de juiste aansluiting op veiligheidslijnen of zelfintrekkende valbeveiligingssystemen. Het verlaten van het platform vanaf de hoogte was verboden, behalve in het kader van gecontroleerde reddings- of onderhoudsprocedures.
Persoonlijke beschermingsmiddelen (PBM's) omvatten doorgaans veiligheidshelmen, reflecterende vesten, veiligheidsbrillen, snijbestendige of gripverbeterende handschoenen en antislip veiligheidsschoenen. De keuze van de PBM's volgde op een gedocumenteerde risicoanalyse waarbij rekening werd gehouden met vallende objecten, beknellingsgevaar voor de voeten en contact met scherpe verpakkingsmaterialen. Leidinggevenden zagen toe op het gebruik van PBM's door middel van routinematige observaties en corrigerende begeleiding. Consistent gebruik van PBM's verminderde de ernst van verwondingen wanneer zich incidenten voordeden.
Een risicoanalyse (Job Hazard Analysis, JHA) bracht systematisch de risico's in kaart die gepaard gaan met orderverzameltaken. Teams brachten elke stap in kaart: het benaderen van de stellingen, het omhoogbrengen van het platform, het hanteren van dozen, het scannen van artikelen en het navigeren door drukke gangpaden. Vervolgens evalueerden ze gevaren zoals obstakels boven het hoofd, oneffen vloeren, gemengd verkeer met heftrucks en onoverzichtelijke kruispunten. De resulterende beheersmaatregelen omvatten snelheidslimieten, eenrichtingsverkeer in gangpaden, gemarkeerde voetgangerspaden en minimale vrije ruimte-eisen bij de dwarsbalken van de stellingen.
JHA's richtten zich ook op processpecifieke risico's die werden geïntroduceerd door WMS-gestuurde pick- of wachtrijsystemen. Werknemers zouden zich bijvoorbeeld kunnen concentreren op handheld terminals in plaats van op hun omgeving. Beheersmaatregelen omvatten onder meer het verplichten van operators om te stoppen voordat ze met schermen interacteerden en het ontwerpen van prompts die het invoeren van gegevens tijdens het bewegen minimaliseerden. Periodieke JHA-evaluaties zorgden ervoor dat de beheersmaatregelen effectief bleven naarmate de lay-out, volumes of apparatuur veranderden.
Dagelijkse inspectiechecklists en storingsmodi
Dagelijkse inspecties vormden de eerste verdediging tegen mechanische storingen en onveilige werking. Operators controleerden de vorken, de wagen en het platform op scheuren, vervormingen of losse bevestigingsmiddelen. Ze inspecteerden de mast, de rollen en de kettingen op zichtbare slijtage, verkeerde uitlijning en voldoende smering. Hydraulische slangen en cilinders werden gecontroleerd op lekkages, slijtage of uitstulpingen die duidden op interne schade. Banden en wielen moesten vrij zijn van ingebed vuil, platte plekken of overmatige slijtage die de stabiliteit van de heftruck in gevaar konden brengen.
De elektrische en besturingscontroles omvatten het testen van de verlichting, claxon, achteruitrijalarm, noodstop, dodemansschakelaar en bedrijfsremmen. Operators controleerden of de rij- en hefbediening soepel en zonder vertraging of schommelingen reageerde. De conditie van de accu werd beoordeeld door het laadniveau, de kabelintegriteit en de accupolen op corrosie te controleren. Elk abnormaal geluid van motoren, pompen of tandwieloverbrengingen werd onmiddellijk gemeld. Defecte eenheden werden gemarkeerd en buiten gebruik gesteld totdat technici de reparaties hadden voltooid.
Veelvoorkomende storingen waren onder andere hydraulische lekkages, versleten hijskettingen, verminderde remprestaties en defecten aan sensoren of vergrendelingen. Het negeren van vroege signalen, zoals kleine olievlekken of intermitterende alarmen, leidde vaak tot ongeplande stilstand en hogere reparatiekosten. Gestructureerde checklists zorgden voor consistentie tussen ploegen en operators. In de faciliteiten werden ingevulde checklists of digitale logboeken opgeslagen.
Samenvatting en belangrijkste conclusies voor belanghebbenden in de fabriek
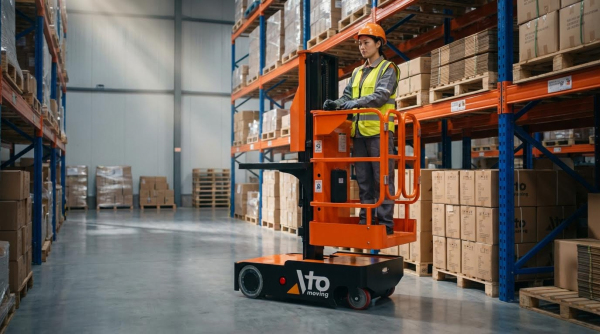
Orderverzamelmachines waren essentieel geworden voor magazijnen met een hoge doorvoer, omdat ze het mogelijk maakten om op hoogte te verzamelen zonder pallets. Ze verschilden van heftrucks met contragewicht doordat ze de operator in plaats van alleen de lading omhoog brachten, wat zowel de ontwerpprioriteiten als de risicoprofielen veranderde. De capaciteit liep doorgaans op tot ongeveer 1360 kg, maar de veilige limieten waren altijd afhankelijk van het specifieke model, de hefhoogte en de positie van het zwaartepunt. Betrokkenen in de fabriek moesten de operator, het gereedschap en de lading als één gecombineerde massa beschouwen bij het beoordelen van de stabiliteit en de naleving van de voorschriften.
Vanuit technisch oogpunt zorgden robuuste mast-, platform- en chassisontwerpen in combinatie met elektrische aandrijving en hydraulische systemen voor manoeuvreerbaarheid in smalle gangen en een groot verticaal bereik. Besturingssystemen met sensoren en vergrendelingen ondersteunden snelheidsbegrenzing, hefhoogtebeperkingen en valbeveiliging. Integratie met WMS-platforms en op wachtrijen gebaseerde pickworkflows maakten geleide routes tussen de bakken mogelijk, verkortten de loopafstand en verbeterden de arbeidsproductiviteit. Deze voordelen waren echter afhankelijk van nauwkeurige stamgegevens, goed geconfigureerde pickroutes en gedisciplineerde scanprocedures.
Veiligheid en naleving van de regelgeving stonden centraal rond de OSHA Klasse II-voorschriften voor gemotoriseerde heftrucks, gestructureerde training van de machinisten en gedocumenteerde risicoanalyses. De faciliteiten vereisten duidelijke verkeersscheiding, verplichte persoonlijke beschermingsmiddelen (PBM's) en valbeveiligingssystemen voor werkzaamheden op hoogte. Dagelijkse inspecties door de machinisten, gecombineerd met maandelijks en halfjaarlijks professioneel onderhoud, verminderden ongeplande stilstand en verlengden de levensduur van de machines. Visuele en functionele controles van vorken, mast, hydrauliek, remmen en noodsystemen waren essentieel om de apparatuur in goede staat te houden.
Vooruitkijkend zullen meer sensoren, betere diagnostiek en een diepere WMS-integratie orderpickers waarschijnlijk naar meer semi-geautomatiseerde, datagestuurde werkzaamheden duwen. Fabrieken die investeringen plannen, moeten de totale levenscycluskosten vergelijken, niet alleen de aanschafprijs, maar ook de kosten voor training, onderhoudsinfrastructuur en potentiële productiviteitswinst door geoptimaliseerde routes. Een evenwichtige strategie combineert een degelijke selectie van mechanische onderdelen, een strenge veiligheidscultuur en digitale workflow-integratie. Belanghebbenden die deze elementen op elkaar afstemmen, kunnen een hogere doorvoer, lagere incidentpercentages en voorspelbaardere operationele kosten gedurende de levensduur van de machine realiseren.