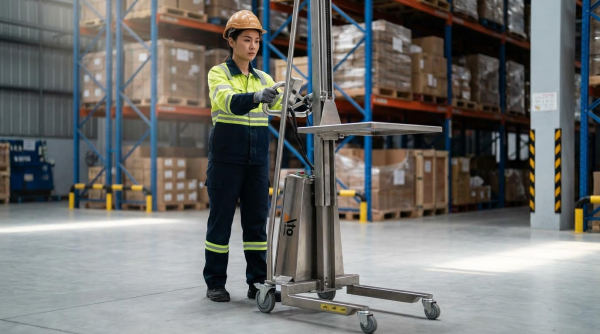
Эргономичные позиционеры для рабочих мест находятся на стыке безопасности, производительности и бережливого производства на современных предприятиях. В этой статье рассматривается, как принципы человекоцентрированного проектирования, международные рекомендации по эргономике и анализ задач влияют на технические характеристики и компоновку промышленных позиционеров для рабочих мест. Затем проводится сравнение основных типов позиционеров и конструктивных особенностей, а также показано, как выбирать и интегрировать их с системами автоматизации, цифровыми инструментами и системами легких электрических штабелеров , ручных гидравлических тележек и тележек для поддонов на протяжении всего жизненного цикла оборудования. Наконец, в статье обобщается, как надежная эргономика обеспечивает устойчивое повышение производительности, снижение травматизма и повышение устойчивости производственных процессов в промышленных условиях.
Эргономические принципы для промышленных позиционеров рабочей зоны
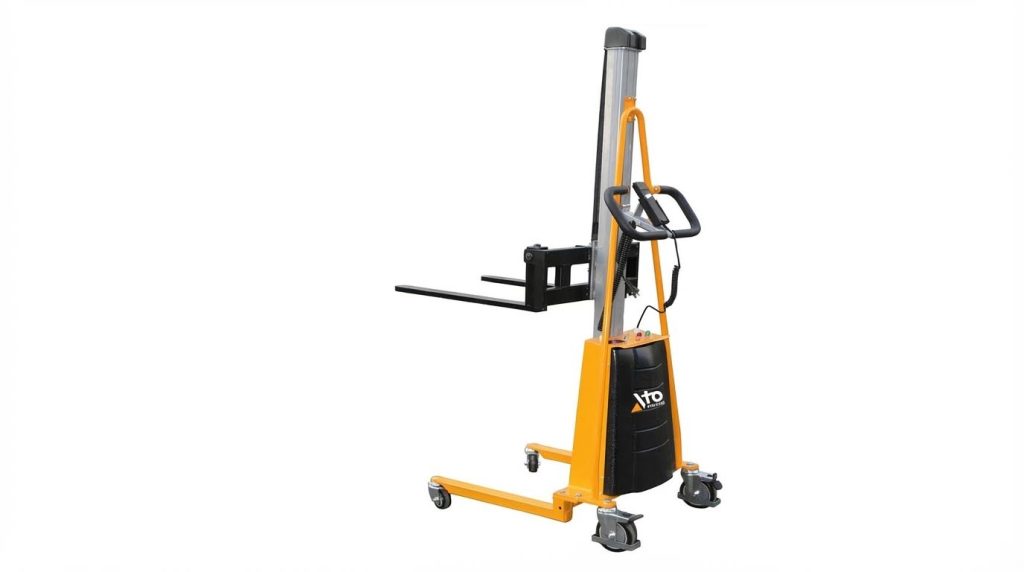
Принципы эргономики промышленных позиционеров для работы были сосредоточены на адаптации задачи и оборудования к работнику, а не на принуждении работника к адаптации. Грамотная конструкция снижала нагрузку на опорно-двигательный аппарат, улучшала качество процесса и способствовала внедрению бережливых, повторяющихся рабочих процессов. Эффективные позиционеры переводили абстрактные эргономические стандарты в конкретные размеры, диапазоны движений и концепции управления, соответствующие реальным возможностям оператора.
Антропометрия, ISO 9241-5 и руководство HFES
Промышленные позиционеры для рабочих мест должны были учитывать широкий антропометрический диапазон, как правило, от 5-го процентиля женского роста до 95-го процентиля мужского роста и длины конечностей. Стандарт ISO 9241-5:1998, хотя и был отменен, предоставлял основополагающие рекомендации по регулировке рабочих мест, нейтральным позам и изменению осанки для работы с визуальными дисплейными терминалами, которые инженеры распространили на промышленные условия. Спецификации HFES и ANSI/HFES 100 касались дисплеев, устройств ввода и мебели, способствуя созданию компоновок, минимизирующих неудобные углы суставов и чрезмерные расстояния до рук. Такие инструменты, как HFES Virtual Fit Tool, позволяли проектировщикам количественно определить, какой процент рабочей силы может соответствовать заданному набору размеров, что поддерживало принятие обоснованных решений о диапазонах регулировки высоты подъема, углов наклона или расположения элементов управления.
Антропометрические данные позволили определить ключевые параметры, такие как диапазон вертикального вылетов, высота локтя и удобный диаметр рукоятки. Конструкторы использовали эти данные для определения стандартных и предельных положений рабочих столов, поворотных столов и манипуляторов. Применение этих стандартов снизило вероятность экстремальных положений запястья, плеч или туловища во время типичных рабочих циклов.
Оптимальная высота работы, зоны досягаемости и положения тела.
Эргономичные позиционеры для рабочих мест были разработаны с учетом высоты рабочего места, соответствующей типу выполняемой задачи и габаритам тела оператора. Исследования в области проектирования производственных рабочих мест показали, что средняя оптимальная высота для работы сидя и стоя составляет около 1125 мм, а функциональная рабочая зона находится на высоте от 800 до 1500 мм от пола. Высота выше уровня сердца увеличивала статическую нагрузку на плечи, в то время как низкая высота заставляла сгибаться в позвоночнике и увеличивала давление на межпозвоночные диски. Регулируемые позиционеры позволяли операторам поддерживать основную рабочую зону на уровне локтя, при этом предплечья должны быть примерно горизонтальными, а запястья — в нейтральном положении.
Инженеры определили зоны досягаемости как первичные (частые, легкие задачи в пределах досягаемости предплечья без поворота туловища), вторичные (случайные задачи, требующие вытягивания руки) и третичные (редкие ситуации, требующие шагания). Рабочие позиционеры, которые поворачивали, наклоняли или перемещали заготовки в первичную зону, уменьшали перенапряжение и неудобные позы. Данные, полученные в результате применения строительных лесов, показали, что относительно небольшие изменения в положении инструментов и компонентов значительно уменьшали сгибание запястья, отклонение и время выполнения задачи, демонстрируя, как оптимизация досягаемости и осанки улучшает как здоровье, так и производительность.
Анализ задач при выполнении движений и нагрузок, представляющих высокий риск.
Разработка эргономичных рабочих позиционеров потребовала систематического анализа существующих производственных процессов. Инженеры наблюдали за циклами движений для выявления движений высокого риска, таких как многократное сгибание туловища более чем на 20°, длительное поднятие плеч более чем на 60°, сильное сжатие и ручная погрузка или разгрузка тяжелых или неустойчивых грузов. Данные Национального совета по безопасности показали, что перенапряжение и реакция организма являются причиной значительной доли несчастных случаев на производстве, особенно на складах и при погрузочно-разгрузочных работах, что подчеркивает необходимость исключения ручного подъема тяжестей и неудобных движений руками. При анализе задач учитывались частота, продолжительность и величина нагрузки для определения приоритетных мер с наилучшим соотношением риска и пользы.
Затем позиционеры заменили или уменьшили ручную работу, поднимая, наклоняя или поворачивая заготовки, чтобы операторы могли работать близко к телу, сохраняя симметричную позу. Конструкторы использовали контрольные списки и инструменты оценки рисков для количественной оценки улучшений углов суставов и прилагаемых усилий до и после внедрения. Непрерывная обратная связь от операторов замыкала цикл, выявляя остаточные проблемы, такие как заблокированные зоны захвата или плохо расположенные элементы управления, которые затем можно было исправить путем итеративных обновлений конструкции.
Типы позиционеров для рабочих мест и основные конструктивные особенности.
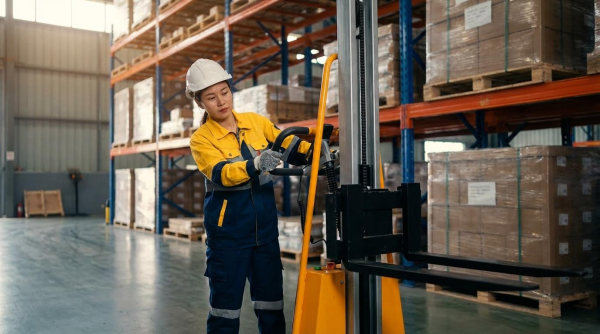
Промышленные позиционеры для рабочих мест способствовали повышению безопасности и эффективности производства за счет сокращения ручной работы и оптимизации доступа к заготовкам. Инженеры выбирали устройства, исходя из типа движения, характеристик нагрузки, эргономики и ограничений интеграции. Ключевые конструктивные особенности включали контролируемые степени свободы, стабильную поддержку центра тяжести и интерфейсы, обеспечивающие интуитивно понятное управление с минимальными нагрузками. Правильный выбор снижал количество травм от перенапряжения, сокращал время цикла и обеспечивал соответствие эргономическим стандартам.
Типичные позиционеры: подъемники, поворотные платформы, балансировочные устройства, автоматизированные транспортные средства (AGV).
Подъемные столы позволяли поднимать и опускать грузы на эргономичную высоту, как правило, с помощью ножничных механизмов , гидравлических или электромеханических приводов. Инженеры использовали их для перемещения паллет, сборочных столов и выравнивания по высоте между конвейерами. Поворотные столы обеспечивали горизонтальное вращение заготовок, улучшая доступ для сварки, сборки или контроля без скручивания туловища. Балансировочные устройства и манипуляторы поддерживали частично подвешенные грузы, позволяя операторам перемещать тяжелые предметы с небольшим усилием в вертикальном и горизонтальном диапазонах. Автоматизированные транспортные средства (AGV) и мобильные позиционеры объединяли транспортировку и позиционирование, перемещая заготовки между станциями и представляя их в заданных положениях для роботов или операторов.
Каждый тип устройства решал определенные задачи, связанные с перемещением: вертикальный подъем, вращение, наклон или многоосевое позиционирование. Конструкторы часто комбинировали устройства, например, подъемный стол с поворотной платформой, для достижения сложных перемещений. Выбор зависел от массы груза, геометрии, требуемой точности и тактового времени.
Расчет грузоподъемности, центра тяжести и устойчивости.
Грузоподъемность определяла максимально допустимую массу и момент, которые позиционер мог выдержать без структурных или функциональных повреждений. Инженеры учитывали не только статический вес, но и динамические воздействия ускорения, замедления и удара во время нагружения. Положение центра тяжести (ЦТ) определяло риск опрокидывания, нагрузки на подшипники и требуемый крутящий момент для вращения или наклона. По мере сборки ЦТ часто смещался, поэтому конструкторы оценивали наихудшие варианты конфигурации, включая крепления и инструменты.
Конструкция, обеспечивающая устойчивость, предусматривала широкое основание, низкий общий центр тяжести и надлежащее крепление или установку на ровной поверхности. Для вращающихся сварочных позиционеров и вращающихся роликов приводные системы должны были иметь достаточный запас крутящего момента для поддержания постоянной скорости при эксцентрических нагрузках. Коэффициенты безопасности соответствовали внутренним инженерным правилам и применимым стандартам, а инженеры четко указывали номинальную грузоподъемность, чтобы предотвратить перегрузку в повседневной эксплуатации.
Регулируемость, кинематика и человеко-машинный интерфейс
Регулировка по высоте, вылету, наклону и вращению позволила использовать один и тот же позиционер для разных операторов и задач. Стандарты ISO 9241-5 и рекомендации HFES подчеркивали необходимость учета изменений положения тела и простоты регулировки, поэтому инженеры, по возможности, предусмотрели быстрые механизмы, не требующие инструментов. Кинематическая конструкция определяла доступные степени свободы и диапазоны движений, обеспечивая попадание заготовок в оптимальные зоны досягаемости на высоте примерно от 800 до 1500 мм над полом. Плавные и предсказуемые профили движения снижали непредвиденные нагрузки на операторов и заготовки.
Человеко-машинный интерфейс (ЧМИ) включал в себя подвесные пульты управления, ножные педали или интегрированные панели с четкой маркировкой и стандартизированными символами. Интуитивно понятное управление сокращало время обучения и количество ошибок оператора, особенно в условиях интенсивного производства. Конструкторы разделяли часто используемые элементы управления от аварийных функций и обеспечивали их видимость с типичных рабочих мест. В сложных системах ЧМИ интегрировались с производственными сетями, что позволяло осуществлять позиционирование на основе заданных алгоритмов и блокировку во время технического обслуживания.
Функции безопасности, стандарты и соответствие нормативным требованиям
Функции безопасности для позиционеров рабочих мест включали цепи аварийной остановки, защиту от перегрузки и блокировки, предотвращающие опасные движения. Конструкторы предусмотрели механические упоры, устройства защиты от падения и защитные кожухи вокруг мест защемления и среза. В системах с электроприводом элементы управления, связанные с безопасностью, соответствовали принципам функциональной безопасности, а уровни производительности или уровни целостности безопасности определялись оценкой рисков. Функции контроля перегрузки и скорости защищали как операторов, так и оборудование.
Эргономические рекомендации, изложенные в стандарте ISO 9241-5 и документах HFES, определяли компоновку рабочих мест, а правила и стандарты безопасности оборудования регулировали проектирование и проверку подвижного оборудования. Соответствие требованиям требовало документированной оценки рисков, проверки функций безопасности, а также четких инструкций по эксплуатации и предупреждений. Регулярное обучение и периодические проверки безопасности гарантировали, что установленные позиционеры продолжали работать в пределах расчетной зоны безопасности на протяжении всего срока службы.
Выбор, интеграция и производительность на протяжении всего жизненного цикла
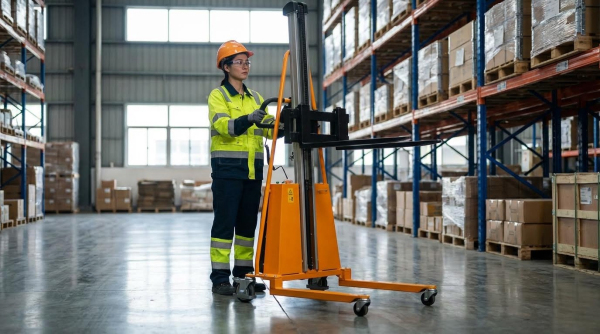
Выбор, интеграция и эксплуатационные характеристики на протяжении всего жизненного цикла определяли, действительно ли устройства позиционирования на рабочем месте обеспечивают эргономические преимущества и повышение производительности в промышленных условиях. Инженерам необходимо было согласовывать возможности устройств с требованиями технологических процессов, цифровой инфраструктурой и долгосрочной структурой затрат. Системный подход позволял снизить избыточную спецификацию, недоиспользование и риски для безопасности, одновременно поддерживая непрерывное совершенствование и соответствие нормативным требованиям.
Подбор позиционеров в соответствии с технологическими процессами и обрабатываемыми деталями.
Инженеры сначала проанализировали задачи с высокими требованиями к физической нагрузке, частоте и точности, используя данные о травмах и исследования движений во времени. Характеристики обрабатываемых деталей, такие как масса, габаритные размеры, центр тяжести и жесткость, определили выбор между подъемными столами, поворотными столами, манипуляторами или многоосевыми позиционерами. Выбранное устройство должно было обеспечивать достаточную грузоподъемность с адекватным коэффициентом запаса прочности, стабильную опору и контролируемое движение по всем необходимым осям. Конструкция интерфейса, включая зажимы, приспособления и модульную оснастку, должна была обеспечивать надежное крепление деталей, одновременно позволяя быструю смену оборудования и беспрепятственный доступ для сварки, сборки или контроля. Согласование диапазона движения и точности позиционирования с допусками процесса минимизировало доработки и сократило ручное перепозиционирование.
Интеграция с коллаборативными роботами, цифровыми двойниками и атомными роботами.
Интеграция рабочих позиционеров с коллаборативными роботами требовала скоординированной кинематики, общих рабочих пространств и совместимых архитектур безопасности. Позиционеры должны были обеспечивать детерминированное управление движением, стандартизированные интерфейсы связи и настраиваемые ограничения скорости и крутящего момента для поддержки взаимодействия человека и робота. Цифровые двойники позволили проводить виртуальный ввод в эксплуатацию, в ходе которого инженеры проверяли досягаемость, предотвращение столкновений и эргономику до физической установки. Они также поддерживали моделирование производительности и сценарии «что если» для будущих вариантов продукции. При интеграции с автоматизированными системами обработки материалов, такими как системы ручных погрузчиков , позиционеры становились частью синхронизированных потоков, сокращая ручные перемещения и выравнивая тактовое время на разных станциях.
Энергоэффективность, техническое обслуживание и прогнозная аналитика
Энергоэффективные позиционеры использовали приводы оптимального размера, рекуперативное торможение там, где это было применимо, и оптимизированные рабочие циклы на основе измеренного использования. Инженеры выбирали гидравлический, пневматический или электромеханический привод, сравнивая управляемость, потери в режиме ожидания и затраты на техническое обслуживание в течение ожидаемого срока службы. Структурированные планы технического обслуживания включали смазку, структурные проверки, проверку датчиков и проверку функциональной безопасности через определенные интервалы. Мониторинг состояния с помощью измерений вибрации, температуры и тока позволил использовать прогнозную аналитику, которая выявляла тенденции износа подшипников, редукторов и двигателей до возникновения отказов. Исторические данные помогли оптимизировать запасы запасных частей и окна технического обслуживания, сократив незапланированные простои и продлив срок службы.
Общая стоимость владения и стратегии модернизации
Общая стоимость владения включала капитальные затраты, а также затраты на электроэнергию, техническое обслуживание, обучение и влияние на производительность в течение всего срока службы оборудования. Инженеры количественно оценили эргономические преимущества за счет снижения травматизма, уменьшения количества прогулов и сокращения времени цикла, преобразовав это в экономию денежных средств. Стратегии модернизации были сосредоточены на обновлении систем управления, добавлении датчиков или улучшении креплений на существующих позиционерах вместо полной замены, особенно там, где механические конструкции оставались исправными. Адаптеры, модульная оснастка и обновленные защитные кожухи позволили устаревшим устройствам работать с новыми семействами продукции, одновременно отвечая современным требованиям безопасности. Оценка на основе жизненного цикла сравнивала поэтапную модернизацию с новыми установками, учитывая гибкость для будущей автоматизации и цифровой интеграции.
Краткое содержание: Эргономичный дизайн для устойчивой производительности
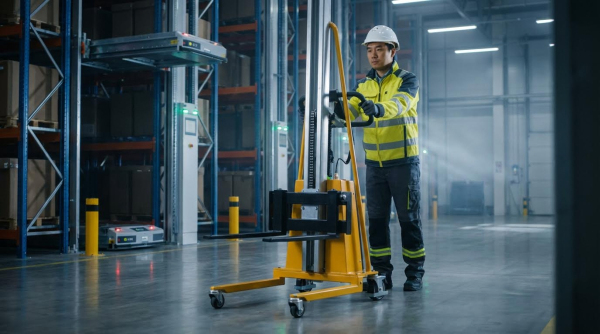
Эргономичные позиционеры для рабочих мест снижали физическую нагрузку, улучшали доступ к заготовкам и повышали производительность в промышленных условиях. Данные стандартов, таких как ISO 9241-5 и ANSI/HFES 100, а также отраслевых рекомендаций, показали, что регулировка с учетом антропометрических особенностей, оптимальная высота рабочего места в диапазоне от 0.8 до 1.5 м и четко определенные зоны досягаемости имеют центральное значение для безопасного проектирования рабочих мест. Правильно спроектированные устройства поддерживали запас грузоподъемности, контролировали центр тяжести и обеспечивали стабильную кинематику, а интегрированные функции безопасности и соответствие соответствующим нормам эргономики и техники обеспечивали надежную и безопасную работу. Анализ движений высокого риска, включая сгибание, скручивание и работу над головой, позволил целенаправленно использовать позиционеры, такие как подъемные столы, поворотные платформы, балансиры и мобильные платформы, для устранения или уменьшения опасных ручных операций.
Практика в отрасли показала, что будущее позиционирования на рабочем месте заключается в более тесной интеграции с коллаборативными роботами, цифровыми двойниками и подключенными системами управления. Эта интеграция позволила моделировать зоны досягаемости, риски столкновений и условия эксплуатации до установки, а также поддержала прогнозируемое техническое обслуживание за счет мониторинга состояния и аналитики. Параллельно с этим, энергоэффективные приводы и более интеллектуальный режим работы снизили эксплуатационные расходы и воздействие на окружающую среду. Организации все чаще оценивали общую стоимость владения, а не только цену покупки, учитывая снижение травматизма, повышение качества и гибкость на протяжении всего жизненного цикла оборудования, включая модернизацию устаревших линий.
Практическая реализация требовала структурированных методов выбора, четкого определения диапазонов нагрузки и движений, а также раннего вовлечения операторов, специалистов по технике безопасности и эргономистов. Предприятия, которые сочетали технические средства защиты, надежные режимы технического обслуживания и постоянное обучение, добились устойчивого снижения травм от перенапряжения и повышения производительности. Сбалансированный подход признавал, что одних только технологий недостаточно для достижения лучших результатов; преимущества зависели от правильного подбора размеров, надлежащей интеграции с производственными процессами и непрерывного мониторинга. Эргономичные рабочие позиционеры, разработанные с учетом возможностей и ограничений человека, способствовали созданию более безопасных, экономичных и устойчивых производственных систем.