เครื่องยกสินค้าในคลังสินค้าช่วยให้การจัดการสินค้าโดยไม่ต้องใช้พาเลทมีประสิทธิภาพมากขึ้น ด้วยการยกผู้ปฏิบัติงานขึ้นไปยังตำแหน่งชั้นวางโดยตรง รถยกไฟฟ้าแบบทางเดินแคบ Class II เหล่านี้รองรับการหยิบสินค้าปริมาณมากในขณะที่ทำงานในทางเดินที่จำกัด การใช้งานที่ปลอดภัยและเชื่อถือได้ขึ้นอยู่กับการเลือกเครื่องจักรที่เหมาะสม การออกแบบทางวิศวกรรม และการบูรณาการที่แข็งแกร่งกับระบบการจัดการคลังสินค้า ส่วนถัดไปจะตรวจสอบประเภทและฟังก์ชันหลักของเครื่องจักร สถาปัตยกรรมด้านการออกแบบและการควบคุมที่สำคัญ และแนวปฏิบัติด้านความปลอดภัย การปฏิบัติตามกฎระเบียบ และการบำรุงรักษาที่จำเป็นในการจัดการความเสี่ยงและต้นทุนตลอดอายุการใช้งานสำหรับผู้มีส่วนได้ส่วนเสียในโรงงาน
หน้าที่หลักและประเภทของเครื่องหยิบสินค้าในคำสั่งซื้อ
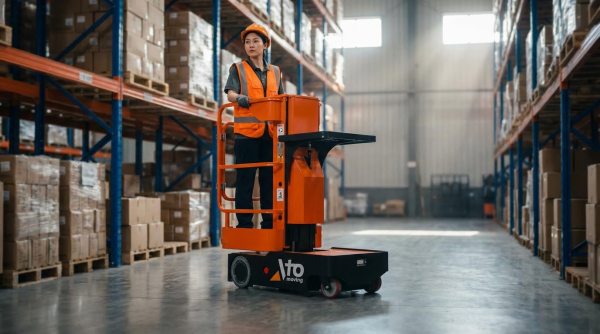
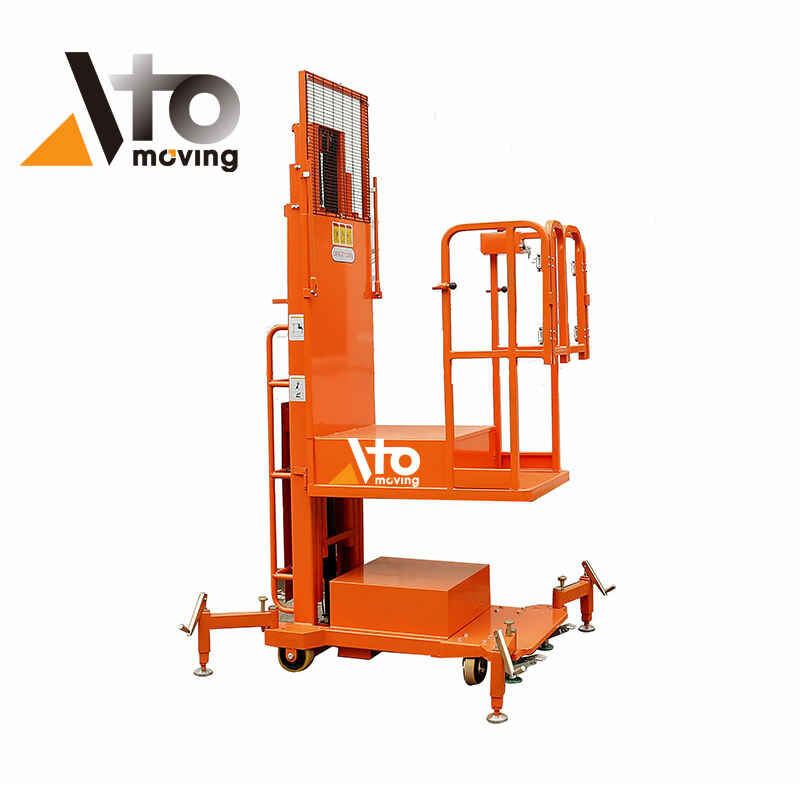
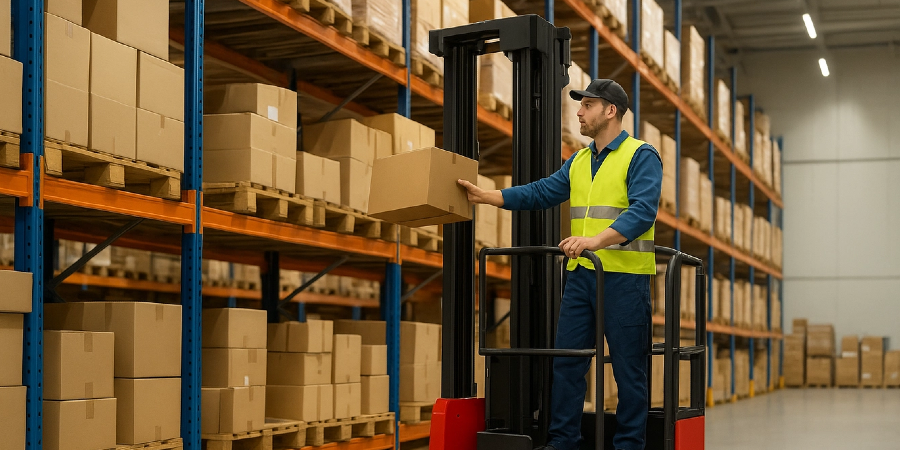
เครื่องหยิบสินค้าแบบอัตโนมัติช่วยให้การหยิบสินค้าทีละชิ้นในคลังสินค้าสูงมีประสิทธิภาพมากขึ้น โดยไม่ต้องพึ่งพาสินค้าที่บรรจุในพาเลท เครื่องเหล่านี้จะยกแท่นทำงานของผู้ปฏิบัติงานขึ้นไปบนโครงสร้างชั้นวาง ทำให้พนักงานสามารถเข้าถึงกล่องหรือสินค้าแต่ละชิ้นได้โดยตรง ณ จุดจัดเก็บ ฟังก์ชันนี้ช่วยลดการเดินทางและการเคลื่อนย้ายสินค้าเมื่อเทียบกับการหยิบสินค้าจากพื้นดินโดยใช้เครื่องยกแยกต่างหาก ประเภทของเครื่องจักร ความสูงในการยก และขีดความสามารถที่แตกต่างกัน ช่วยให้วิศวกรสามารถเลือกใช้เครื่องจักรให้เหมาะสมกับความกว้างของทางเดิน ความหนาแน่นของการจัดเก็บ และเป้าหมายปริมาณงานได้
รถยกสำหรับหยิบสินค้าแตกต่างจากรถยกทั่วไปอย่างไร
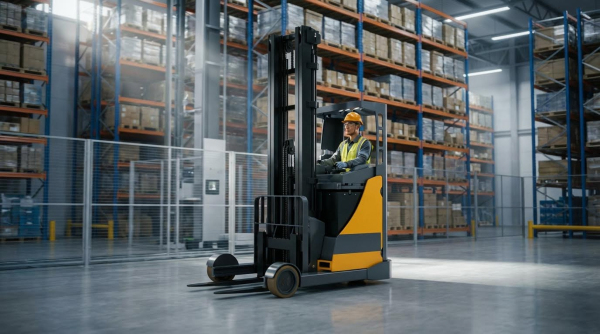
รถยกแบบ Order Picker แตกต่างจากรถยกแบบถ่วงดุลหรือรถยกแบบ Reach Forklift ทั่วไปอย่างสิ้นเชิงในวิธีการจัดการสินค้า รถยกแบบทั่วไปจะยกสินค้าที่บรรจุในพาเลทขึ้น ในขณะที่ผู้ควบคุมยังคงอยู่ที่พื้น โดยเน้นที่การเคลื่อนย้ายสินค้าเป็นหน่วยๆ ในทางตรงกันข้าม รถยกแบบ Order Picker จะยกแท่นผู้ควบคุม แผงควบคุม และมักจะมีแท่นวางสินค้าขนาดเล็กขึ้นไปที่ระดับความสูงของชั้นวางสินค้า เพื่อให้สามารถหยิบสินค้าได้ทีละชิ้น การออกแบบนี้ให้ความสำคัญกับการเข้าถึงในแนวดิ่งและหลักสรีรศาสตร์ของผู้ควบคุมสำหรับการหยิบสินค้า ไม่ใช่การขนส่งสินค้าจำนวนมาก OSHA จัดประเภทรถยกแบบ Order Picker เป็นรถบรรทุกไฟฟ้าแบบทางเดินแคบ Class II ซึ่งสะท้อนถึงการใช้งานที่ตั้งใจไว้ในทางเดินแคบๆ ที่มีชั้นวางสินค้าอยู่ทั้งสองด้าน รูปทรงการบังคับเลี้ยว ทัศนวิสัย และความเร็วของรถยกแบบ Order Picker สนับสนุนการบังคับเลี้ยวที่แม่นยำมากกว่าการเดินทางด้วยความเร็วสูง
รูปแบบการใช้งานทั่วไปและช่วงความสูงในการยก
รถยกสำหรับหยิบสินค้าโดยทั่วไปจะใช้แท่นยืนทำงานที่รวมเข้ากับเสาแนวตั้งและตัวถังขนาดกะทัดรัด การกำหนดค่าทั่วไป ได้แก่ หน่วยระดับต่ำที่ทำงานบนแท่นสูงประมาณ 2.5 เมตร สำหรับชั้นวางสินค้าชั้นแรกและชั้นที่สอง และเครื่องจักรระดับกลางถึงสูงที่สูงถึง 6–12 เมตร สำหรับชั้นวางสินค้าหลายชั้น การออกแบบสำหรับทางเดินแคบจะเข้ากับความกว้างของทางเดินโดยทั่วไประหว่าง 1.5 เมตรถึง 2.0 เมตร ขึ้นอยู่กับน้ำหนักบรรทุกและความยาวของตัวถัง บางรุ่นใช้รางหรือลวดนำทางเพื่อช่วยให้การเคลื่อนที่ในทางเดินแคบมากมีความเสถียรและลดการแก้ไขทิศทาง วิศวกรเลือกขั้นเสาและความสูงในการยกโดยพิจารณาจากระดับคานชั้นวางสูงสุดบวกกับระยะห่างที่เผื่อไว้สำหรับการหยิบและเคลื่อนย้ายอย่างปลอดภัย ช่วงการยกที่สูงขึ้นต้องการส่วนเสาที่แข็งแรงกว่า โซ่ที่แข็งแรงกว่า และโครงสร้างตัวถังที่แข็งแรงกว่าเพื่อควบคุมการโก่งตัวและการแกว่ง
การประเมินความจุและข้อพิจารณาด้านเสถียรภาพ
โดยทั่วไปแล้ว รถยกแบบเคลื่อนย้ายได้จะมีพิกัดรับน้ำหนักตั้งแต่ไม่กี่ร้อยกิโลกรัมไปจนถึงประมาณ 1,350 กิโลกรัม (ประมาณ 3,000 ปอนด์) พิกัดรับน้ำหนักนี้รวมถึงผู้ปฏิบัติงาน เครื่องมือ และสินค้าที่ยกบนแท่นหรือพื้นบรรทุกเสมอ พิกัดรับน้ำหนักจะลดลงเมื่อความสูงในการยกและระยะห่างจากจุดศูนย์กลางของสินค้าเพิ่มขึ้น ดังนั้นผู้ผลิตจึงระบุพิกัดรับน้ำหนักที่ลดลงสำหรับตำแหน่งเสายกที่สูงขึ้น ความเสถียรขึ้นอยู่กับจุดศูนย์กลางแรงโน้มถ่วงรวมของรถ ผู้ปฏิบัติงาน และสินค้าที่ต้องอยู่ภายในรูปหลายเหลี่ยมความเสถียรที่เกิดจากฐานล้อ การออกแบบสำหรับทางเดินแคบๆ ใช้แบตเตอรี่ที่ติดตั้งต่ำเป็นตุ้มถ่วงเพื่อลดจุดศูนย์กลางแรงโน้มถ่วงและต้านทานการพลิกคว่ำ วิศวกรต้องคำนึงถึงผลกระทบทางพลวัต เช่น การเบรก การเลี้ยวในที่สูง และการแกว่งของเสายก เมื่อกำหนดขีดจำกัดความเร็วและโปรไฟล์การเร่งความเร็ว
กรณีการใช้งานคลังสินค้าทั่วไปและผลกระทบจากการจัดวางผัง
เครื่องหยิบสินค้าอัตโนมัติเหมาะสำหรับงานที่ต้องการการหยิบสินค้าจำนวนมาก เช่น การจัดส่งสินค้าอีคอมเมิร์ซ การจัดจำหน่ายอะไหล่ และการหยิบสินค้าหลาย SKU ในกล่อง เครื่องเหล่านี้ทำงานได้อย่างมีประสิทธิภาพร่วมกับชั้นวางพาเลทแบบเลือกได้ ชั้นวางกล่องแบบไหลเวียน และโมดูลการหยิบสินค้าหลายระดับ ซึ่งผู้ปฏิบัติงานสามารถเข้าถึงสินค้าหลาย SKU ต่อช่องทางเดิน เนื่องจากเครื่องจักรทำงานในช่องทางเดินที่แคบ การจัดวางผังคลังสินค้าจึงสามารถเพิ่มความหนาแน่นในการจัดเก็บได้เมื่อเทียบกับการออกแบบรถยกแบบถ่วงดุล อย่างไรก็ตาม ความจำเป็นในการมีพื้นที่เข้าถึงในแนวตั้ง ช่องทางจราจรที่กำหนดไว้ และการแยกทางเดินเท้า มีผลต่อระยะห่างของชั้นวางและการวางตำแหน่งข้ามช่องทางเดิน การบูรณาการกับระบบการจัดการคลังสินค้าและขั้นตอนการหยิบสินค้าแบบมีคำแนะนำ เช่น เส้นทางการหยิบสินค้าทีละช่อง หรือการกำหนดลำดับการสั่งซื้อตามคิว ช่วยกำหนดโซนช่องทางเดินและการออกแบบเส้นทางการหยิบสินค้าให้ดียิ่งขึ้น อุปกรณ์และการจัดวางที่เหมาะสมจะช่วยลดระยะทางในการเดินทางและความแออัด ในขณะเดียวกันก็รักษาระยะห่างที่ปลอดภัยระหว่างผู้หยิบสินค้า รถยก และคนเดินเท้า
การออกแบบทางวิศวกรรม การควบคุม และการบูรณาการ
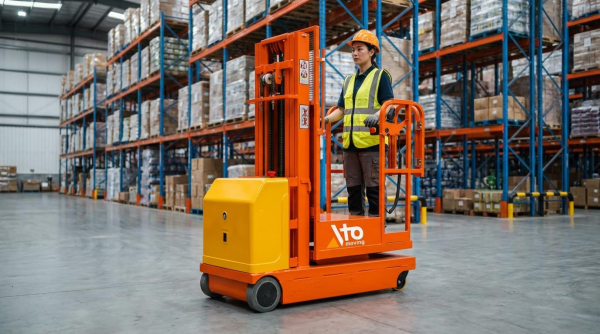
การออกแบบทางวิศวกรรมของเครื่องหยิบสินค้าในคลังสินค้าได้สร้างความสมดุลระหว่างระยะการเอื้อมถึงในแนวดิ่ง ความคล่องตัว และความปลอดภัยของผู้ปฏิบัติงานในทางเดินแคบๆ นักออกแบบได้ปรับโครงสร้าง ระบบขับเคลื่อน และระบบควบคุมให้เหมาะสมเพื่อรองรับการหยิบสินค้าอย่างแม่นยำในขณะที่ผู้ปฏิบัติงานอยู่ในท่าที่สูง เครื่องจักรที่ทันสมัยได้บูรณาการอย่างแน่นหนากับระบบจัดการคลังสินค้า (WMS) คิวการหยิบสินค้า และขั้นตอนการทำงานที่กำหนดไว้ เพื่อลดระยะทางในการเดินทางและอัตราข้อผิดพลาด ส่วนนี้ได้ตรวจสอบการออกแบบทางกายภาพ ระบบขับเคลื่อนและไฮดรอลิก สถาปัตยกรรมควบคุม และการบูรณาการทางดิจิทัลที่ช่วยให้การทำงานปลอดภัยและมีประสิทธิภาพ
หลักการออกแบบเสา แท่น และโครงเรือ
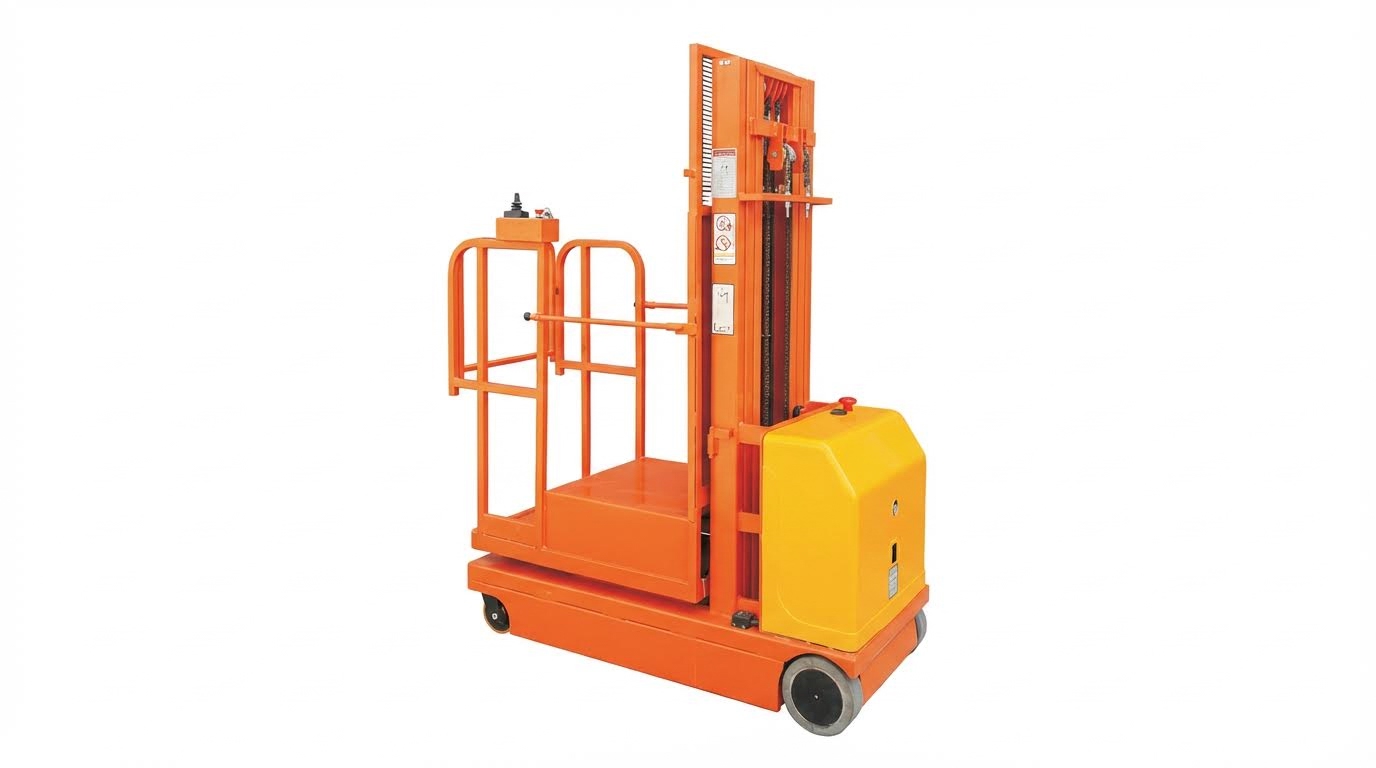
เสาหลักทำหน้าที่เป็นตัวนำแนวตั้งและรองรับน้ำหนักสำหรับแท่นผู้ปฏิบัติงาน โดยทั่วไปจะใช้เหล็กรูปตัวยูขึ้นรูปเย็นแบบซ้อนกันพร้อมลูกล้อ วิศวกรกำหนดขนาดของส่วนเสาและรอยเชื่อมโดยใช้การตรวจสอบการโก่งงอของออยเลอร์และเกณฑ์ความล้าภายใต้การรับน้ำหนักแบบไดนามิก รวมถึงการเร่งความเร็ว การเบรก และการแกว่งของเสา การออกแบบแท่นให้ความสำคัญกับพื้นแข็งแรง ขอบที่มีการป้องกัน และจุดยึดแบบบูรณาการสำหรับสายรัดนิรภัยป้องกันการตก ในขณะที่รักษามวลให้ต่ำเพื่อลดโมเมนต์การพลิกคว่ำที่ความสูง ตัวถังใช้ฐานล้อที่กะทัดรัดและความกว้างโดยรวมที่แคบสำหรับการใช้งานในทางเดิน โดยมีจุดศูนย์ถ่วงต่ำและการกระจายน้ำหนักถ่วงที่ปรับแต่งให้ตรงตามความจุที่กำหนดตลอดความสูงในการยกทั้งหมด
นักออกแบบตรวจสอบความเสถียรโดยใช้มวลรวมของรถยก ผู้ควบคุม และน้ำหนักบรรทุก โดยอ้างอิงจากแผ่นป้ายแสดงความจุและมาตรฐานที่เกี่ยวข้องสำหรับรถยกในทางเดินแคบ การโก่งตัวของน้ำหนักบรรทุกและการเอียงของเสาภายใต้น้ำหนักบรรทุกสูงสุดที่กำหนดไว้ มีผลต่อระยะห่างของชั้นวางและปัจจัยด้านความปลอดภัยที่จำเป็นเพื่อป้องกันการกระแทกกับชั้นวาง ราวกั้น ประตู และจุดเข้าออกที่เชื่อมต่อกันบนแท่นช่วยลดความเสี่ยงในการออกจากแท่นขณะยกขึ้น โครงสร้างยังรวมถึงโซนรับแรงกระแทกเสริมแรงรอบมุมและปลายงาเพื่อจำกัดความเสียหายของโครงสร้างในระหว่างการชนเล็กน้อยในพื้นที่จัดเก็บที่หนาแน่น
ระบบขับเคลื่อนไฟฟ้า ระบบไฮดรอลิก และการจัดการพลังงาน
รถยกแบบเคลื่อนย้ายได้ใช้มอเตอร์ไฟฟ้าในการขับเคลื่อนและชุดกำลังไฟฟ้าไฮดรอลิกในการยก ซึ่งโดยทั่วไปใช้พลังงานจากแบตเตอรี่ตะกั่วกรดหรือลิเธียมไอออน วิศวกรเลือกกำลังมอเตอร์และอัตราทดเกียร์เพื่อให้มีแรงฉุดที่เพียงพอบนพื้นราบและทางลาด ในขณะเดียวกันก็จำกัดความเร็วสูงสุดเพื่อความปลอดภัยในทางเดินแคบ ระบบไฮดรอลิกใช้ปั๊มแบบเฟืองหรือแบบใบพัด วาล์วแบบสัดส่วน และการควบคุมการไหลเพื่อให้การยกและลดเสาเป็นไปอย่างราบรื่น ลดการกระเด้งของแท่นที่อาจทำให้ผู้ปฏิบัติงานเสียสมดุลในที่สูง นักออกแบบกำหนดขนาดกระบอกสูบและท่อให้รองรับแรงดันสูงสุดในระหว่างการหยุดฉุกเฉินและสถานการณ์โอเวอร์โหลด พร้อมด้วยวาล์วนิรภัยเพื่อป้องกันการลงอย่างไม่สามารถควบคุมได้
กลยุทธ์การจัดการพลังงานมุ่งเน้นไปที่การเพิ่มระยะเวลาการใช้งานต่อการชาร์จหนึ่งครั้งให้สูงสุดและปกป้องอายุการใช้งานของแบตเตอรี่ ระบบเบรกแบบสร้างพลังงานกลับคืน (Regenerative braking) ในการขับเคลื่อนและบางครั้งในฟังก์ชันการลดระดับ จะกู้คืนพลังงานระหว่างการลดความเร็วและการลงเนิน แล้วส่งกลับไปยังแบตเตอรี่ ตรรกะการควบคุมจำกัดเหตุการณ์ที่มีกระแสไฟฟ้าสูง เช่น การเดินทางด้วยความเร็วเต็มที่และการยกสูงสุดพร้อมกัน เพื่อลดความเครียดจากความร้อนบนมอเตอร์และตัวนำ ระบบจัดการแบตเตอรี่จะตรวจสอบสถานะการชาร์จ อุณหภูมิ และรอบการชาร์จ โดยจะตัดการทำงานเมื่อแรงดันไฟฟ้าลดลงต่ำกว่าเกณฑ์ที่กำหนดเพื่อป้องกันการคายประจุจนหมด ขั้นตอนการบำรุงรักษาได้ระบุระดับการชาร์จขั้นต่ำ โดยทั่วไปจะอยู่เหนือสถานะการชาร์จ 20% และความสะอาดของขั้วต่อเพื่อลดการสูญเสียความต้านทานและความร้อนสูงเกินไป
ระบบควบคุม เซ็นเซอร์ และระบบล็อกเพื่อความปลอดภัย
ระบบควบคุมประกอบด้วยระบบควบคุมการขับเคลื่อนด้วยไฟฟ้า (drive-by-wire) ระบบควบคุมไฮดรอลิกแบบสัดส่วน และตรรกะความปลอดภัยแบบควบคุมดูแล ผู้ปฏิบัติงานใช้คันบังคับ พวงมาลัย หรือจอยสติ๊กที่มีระบบควบคุมทิศทางการเคลื่อนที่ ความเร็ว และการยกในตัว ซึ่งออกแบบมาสำหรับการใช้งานด้วยสองมือขณะเคลื่อนที่ ตัวเข้ารหัสและเซ็นเซอร์ตำแหน่งจะตรวจสอบความสูงของเสา มุมการบังคับเลี้ยว และความเร็วล้อ ทำให้สามารถลดความเร็วหรือหยุดการเคลื่อนที่ได้เมื่อแท่นยกสูงเกินระดับที่กำหนด ตัวควบคุมแบบโปรแกรมได้จะบังคับใช้การเร่งความเร็วและรูปแบบการลดความเร็วที่จำกัดการถ่ายโอนน้ำหนักแบบไดนามิกและการแกว่งของแท่นยก
ระบบล็อกเพื่อความปลอดภัยป้องกันสถานการณ์อันตราย เช่น การเดินทางโดยที่ประตูชานชาลาเปิดอยู่ หรือการทำงานโดยที่ไม่ได้กดสวิตช์นิรภัย ปุ่มหยุดฉุกเฉินจะตัดกระแสไฟไปยังวงจรขับเคลื่อนและวงจรไฮดรอลิก ในขณะที่ยังคงรักษาความสามารถในการเบรกไว้ อุปกรณ์ตรวจจับการมีอยู่ เช่น แป้นเหยียบหรือสวิตช์ที่พื้น ช่วยให้มั่นใจได้ว่าผู้ปฏิบัติงานอยู่ในตำแหน่งที่ถูกต้องก่อนที่จะอนุญาตให้ยกหรือเคลื่อนที่ เซ็นเซอร์เพิ่มเติมจะตรวจสอบสภาวะการบรรทุกเกิน แรงดันไฮดรอลิก และการเอียง โดยจะส่งสัญญาณเตือนหรือปิดระบบเมื่อค่าพารามิเตอร์เกินขีดจำกัดที่ปลอดภัย ระบบป้องกันหลายชั้นเหล่านี้สอดคล้องกับความคาดหวังด้านความปลอดภัยของรถยกไฟฟ้า และสนับสนุนเนื้อหาการฝึกอบรมที่สอดคล้องกับมาตรฐาน OSHA เกี่ยวกับการใช้งานอย่างปลอดภัยและการตอบสนองต่อข้อผิดพลาด
การผสานรวมระบบ WMS, คิว และการเพิ่มประสิทธิภาพเส้นทาง
พนักงานหยิบสินค้าสมัยใหม่มักเชื่อมต่อกับระบบจัดการคลังสินค้า (WMS) หรือระบบบริหารจัดการคลังสินค้าผ่านทางอุปกรณ์พกพาหรืออุปกรณ์ที่ติดตั้งบนรถ ระบบต่างๆ เช่น Extensiv Warehouse Manager จะแนะนำพนักงานทีละช่องเก็บสินค้า โดยสร้างเส้นทางการหยิบสินค้าตามชื่อช่องเก็บสินค้าหรือกำหนดเส้นทางเองเพื่อลดระยะทางในการเดินทาง อุปกรณ์จะแสดงช่องเก็บสินค้าถัดไป รายละเอียดสินค้า และปริมาณที่ต้องการ และรองรับการสแกนบาร์โค้ดของช่องเก็บสินค้าและหมายเลขชิ้นส่วนเพื่อยืนยันการหยิบสินค้าที่ถูกต้องและลดข้อผิดพลาด คุณสมบัติเสริม เช่น การนับการสแกนแต่ละชิ้นส่วนเป็นหนึ่งหน่วยสำหรับสินค้าที่ไม่มีหมายเลขประจำเครื่องหรือหมายเลขล็อต ช่วยลดความซับซ้อนในการหยิบสินค้าจำนวนมากในขณะที่ยังคงรักษาความถูกต้องของสินค้าคงคลัง
แพลตฟอร์มต่างๆ เช่น Orderadmin ได้นำระบบการหยิบสินค้าตามคิวมาใช้ โดยคำสั่งซื้อจะเข้าสู่คิวที่ระบบกำหนดค่าไว้
กลยุทธ์ด้านความปลอดภัย การปฏิบัติตามกฎระเบียบ และการบำรุงรักษา
กลยุทธ์ด้านความปลอดภัย การปฏิบัติตามกฎระเบียบ และการบำรุงรักษา เป็นตัวกำหนดวิธีการที่โรงงานเลือกใช้ ดำเนินการ และ บำรุง รักษาฝูงรถยกสินค้าเนื่องจากหน่วยงานกำกับดูแลถือว่ารถยกสินค้าเป็นรถยกอุตสาหกรรมที่ใช้พลังงานไฟฟ้า บริษัทต่างๆ จึงต้องปรับการออกแบบทางเทคนิค พฤติกรรมของผู้ปฏิบัติงาน และการบำรุงรักษาให้สอดคล้องกับกฎระเบียบของ OSHA และกฎระเบียบท้องถิ่น โปรแกรมที่มีโครงสร้างได้รวมการฝึกอบรมอย่างเป็นทางการ การป้องกันที่ออกแบบมาอย่างดี การตรวจสอบที่เป็นมาตรฐาน และช่วงเวลาการบำรุงรักษาตามกำหนด การบูรณาการแนวทางนี้ช่วยลดอัตราการเกิดอุบัติเหตุ ทำให้ต้นทุนตลอดอายุการใช้งานคงที่ และสนับสนุนปริมาณงานของคลังสินค้าที่สูงขึ้น
ข้อกำหนด OSHA ระดับ 2 และการฝึกอบรมผู้ปฏิบัติงาน
รถยกแบบใช้มอเตอร์ไฟฟ้าสำหรับทางเดินแคบ จัดอยู่ในประเภทรถยกแบบใช้มอเตอร์ไฟฟ้า Class II ของ OSHA ดังนั้นกฎระเบียบเกี่ยวกับรถยกแบบใช้พลังงาน (Powered Industrial Truck หรือ PIT) จึงมีผลบังคับใช้ นายจ้างต้องจัดให้มีการอบรมอย่างเป็นทางการ การฝึกปฏิบัติ และการประเมินผลก่อนที่ผู้ปฏิบัติงานจะใช้อุปกรณ์ในสถานที่ทำงาน การฝึกอบรมครอบคลุมถึงลักษณะของอุปกรณ์ ความสามารถในการรับน้ำหนัก ผลกระทบจากจุดศูนย์ถ่วง และการเคลื่อนที่ในทางเดินแคบ นอกจากนี้ยังกล่าวถึงขั้นตอนฉุกเฉิน เช่น การสูญเสียกำลังไฮดรอลิก การควบคุมล้มเหลว หรือการติดอยู่ในแท่นยก
OSHA กำหนดให้มีการฝึกอบรมทบทวนเมื่อเกิดอุบัติเหตุ มีการบันทึกเหตุการณ์เฉียดฉิว หรือเมื่อสภาพของสถานที่ทำงานเปลี่ยนแปลงไป การประเมินโดยทั่วไปจะรวมถึงการสังเกตการขับขี่ในทางเดิน การวางตำแหน่งแท่นบนที่สูง และการปฏิบัติตามข้อจำกัดความเร็วและกฎจราจร วิทยากรเน้นย้ำถึงการตรวจสอบก่อนใช้งานและการล็อกอุปกรณ์ที่ชำรุดจนกว่าช่างเทคนิคที่มีคุณสมบัติเหมาะสมจะทำการซ่อมแซม การบันทึกวันที่ฝึกอบรม ผลการประเมิน และการมอบหมายรถบรรทุกช่วยให้สามารถแสดงให้เห็นถึงการปฏิบัติตามข้อกำหนดระหว่างการตรวจสอบได้
โรงงานที่มีเวิร์กโฟลว์ WMS แบบมีคำแนะนำ เช่น การหยิบสินค้าตามลำดับคิวหรือการหยิบสินค้าทีละช่อง ได้บูรณาการขั้นตอนเหล่านี้เข้ากับการฝึกอบรม ผู้ปฏิบัติงานเรียนรู้ที่จะปฏิบัติตามคำแนะนำบนหน้าจอเทอร์มินัล สแกนรหัสคำสั่งซื้อและตำแหน่งช่องเก็บสินค้า และยืนยันปริมาณโดยไม่ละเลยขั้นตอนด้านความปลอดภัย การเชื่อมโยงระหว่างเวิร์กโฟลว์ดิจิทัลและข้อกำหนดของ PIT ช่วยลดดุลยพินิจของผู้ปฏิบัติงานในการปฏิบัติงานที่ไม่ปลอดภัย และปรับปรุงการตรวจสอบย้อนกลับของกิจกรรมการหยิบสินค้าให้ดียิ่งขึ้น
การป้องกันการตกจากที่สูง อุปกรณ์ป้องกันส่วนบุคคล และการวิเคราะห์อันตรายจากการทำงาน
เนื่องจากรถยกสินค้าจะยกตัวผู้ปฏิบัติงานขึ้นด้วยแท่นยก การป้องกันการตกจึงมีความสำคัญอย่างยิ่ง ผู้ปฏิบัติงานที่ทำงานบนที่สูงต้องสวมเข็มขัดนิรภัยแบบเต็มตัวที่ยึดติดกับจุดผูกยึดที่ได้รับอนุญาตบนรถบรรทุก การฝึกอบรมครอบคลุมถึงการสวมเข็มขัดนิรภัยอย่างถูกต้อง การตรวจสอบสายรัดและอุปกรณ์ และการเชื่อมต่อกับสายคล้องหรือสายช่วยชีวิตแบบดึงกลับอัตโนมัติอย่างถูกต้อง การออกจากแท่นขณะที่อยู่สูงเป็นสิ่งต้องห้าม ยกเว้นในกรณีการช่วยเหลือหรือการบำรุงรักษาที่ควบคุมได้
อุปกรณ์ป้องกันส่วนบุคคล (PPE) โดยทั่วไปประกอบด้วยหมวกนิรภัย เสื้อกั๊กสะท้อนแสง แว่นตานิรภัย ถุงมือกันบาดหรือถุงมือเพิ่มการยึดเกาะ และรองเท้าเซฟตี้กันลื่น การเลือกใช้ PPE เป็นไปตามการประเมินความเสี่ยงที่บันทึกไว้ ซึ่งพิจารณาถึงวัตถุตกหล่น อันตรายจากการถูกเหยียบ และการสัมผัสกับบรรจุภัณฑ์ที่มีคม หัวหน้างานบังคับใช้การใช้ PPE ผ่านการสังเกตการณ์เป็นประจำและการให้คำแนะนำแก้ไข การปฏิบัติตาม PPE อย่างสม่ำเสมอช่วยลดความรุนแรงของการบาดเจ็บเมื่อเกิดอุบัติเหตุขึ้น
การวิเคราะห์อันตรายในการทำงาน (JHA) ได้ระบุความเสี่ยงในงานหยิบสินค้าอย่างเป็นระบบ ทีมงานได้กำหนดขั้นตอนแต่ละขั้นตอน ได้แก่ การเข้าใกล้ชั้นวาง การยกแท่น การจัดการกล่อง การสแกนสินค้า และการเดินผ่านทางเดินที่แออัด จากนั้นจึงประเมินอันตรายต่างๆ เช่น สิ่งกีดขวางเหนือศีรษะ พื้นไม่เรียบ การจราจรปะปนกับรถยก และทางแยกที่มองไม่เห็น มาตรการควบคุมที่ได้ ได้แก่ การจำกัดความเร็ว การกำหนดทางเดินแบบทางเดียว การทำเครื่องหมายทางเดินเท้า และข้อกำหนดระยะห่างขั้นต่ำที่คานขวางของชั้นวาง
การวิเคราะห์อันตรายในงาน (JHA) ยังครอบคลุมถึงความเสี่ยงเฉพาะกระบวนการที่เกิดจากระบบหยิบสินค้าหรือระบบจัดคิวที่ควบคุมโดย WMS ด้วย ตัวอย่างเช่น พนักงานอาจจดจ่ออยู่กับอุปกรณ์พกพาแทนที่จะสังเกตสภาพแวดล้อมโดยรอบ มาตรการควบคุมรวมถึงการกำหนดให้ผู้ปฏิบัติงานหยุดก่อนที่จะโต้ตอบกับหน้าจอ และการออกแบบข้อความแจ้งเตือนที่ลดการป้อนข้อมูลขณะเคลื่อนที่ให้น้อยที่สุด การทบทวน JHA เป็นระยะๆ ช่วยให้มั่นใจได้ว่ามาตรการควบคุมยังคงมีประสิทธิภาพแม้ว่ารูปแบบ ปริมาณ หรืออุปกรณ์จะเปลี่ยนแปลงไป
รายการตรวจสอบประจำวันและลักษณะความล้มเหลว
การตรวจสอบประจำวันถือเป็นด่านแรกในการป้องกันความเสียหายทางกลไกและการใช้งานที่ไม่ปลอดภัย ผู้ปฏิบัติงานจะตรวจสอบงา ตัวยึด และแท่นวางสินค้าว่ามีรอยแตก การเสียรูป หรือตัวยึดหลวมหรือไม่ พวกเขาตรวจสอบเสา ลูกกลิ้ง และโซ่ว่ามีการสึกหรอ การเบี่ยงเบน และการหล่อลื่นที่เพียงพอหรือไม่ ท่อและกระบอกไฮดรอลิกจะถูกตรวจสอบเพื่อหารอยรั่ว รอยขีดข่วน หรือส่วนที่โป่งพองซึ่งบ่งชี้ถึงความเสียหายภายใน ยางและล้อบรรทุกต้องปราศจากเศษวัสดุฝังอยู่ จุดแบน หรือการสึกหรอมากเกินไปที่อาจทำให้รถเสียการทรงตัว
การตรวจสอบระบบไฟฟ้าและการควบคุมประกอบด้วยการทดสอบไฟ สัญญาณเตือนภัย สัญญาณเตือนถอยหลัง ปุ่มหยุดฉุกเฉิน สวิตช์นิรภัย และเบรกใช้งาน ผู้ปฏิบัติงานตรวจสอบว่าระบบควบคุมการเคลื่อนที่และการยกทำงานได้อย่างราบรื่นโดยไม่มีความล่าช้าหรือกระตุก มีการประเมินสภาพแบตเตอรี่โดยการตรวจสอบระดับประจุ ความสมบูรณ์ของสายเคเบิล และขั้วต่อว่ามีการกัดกร่อนหรือไม่ หากมีเสียงผิดปกติใดๆ จากมอเตอร์ ปั๊ม หรือชุดเกียร์ จะต้องรายงานทันที หน่วยที่ชำรุดจะถูกติดป้ายและนำออกจากบริการจนกว่าช่างเทคนิคจะทำการซ่อมแซมเสร็จสิ้น
สาเหตุความล้มเหลวที่พบบ่อย ได้แก่ การรั่วไหลของระบบไฮดรอลิก โซ่ยกสึกหรอ ประสิทธิภาพการเบรกลดลง และเซ็นเซอร์หรือระบบล็อกทำงานผิดปกติ การละเลยสัญญาณเตือนในระยะเริ่มต้น เช่น คราบน้ำมันเล็กน้อยหรือสัญญาณเตือนที่ดังเป็นระยะ มักนำไปสู่การหยุดทำงานโดยไม่คาดคิดและค่าซ่อมแซมที่สูงขึ้น การใช้รายการตรวจสอบที่เป็นระบบช่วยให้เกิดความสม่ำเสมอในทุกกะและผู้ปฏิบัติงาน โรงงานจะจัดเก็บรายการตรวจสอบที่เสร็จสมบูรณ์หรือบันทึกดิจิทัลไว้
สรุปและประเด็นสำคัญสำหรับผู้มีส่วนได้ส่วนเสียในโรงงาน
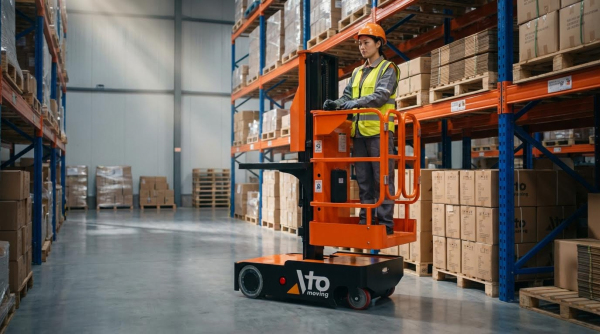
เครื่องหยิบสินค้าอัตโนมัติ (Order picker machines)กลายเป็นหัวใจสำคัญของคลังสินค้าที่มีปริมาณงานสูง ช่วยให้สามารถหยิบสินค้าทีละชิ้นในที่สูงโดยไม่ต้องใช้พาเลท เครื่องเหล่านี้แตกต่างจาก รถ ยกแบบถ่วงดุล (counterbalance forklifts ) ตรงที่มันยกตัวผู้ปฏิบัติงานขึ้นแทนที่จะยกเฉพาะสินค้า ซึ่งทำให้ลำดับความสำคัญในการออกแบบและลักษณะความเสี่ยงเปลี่ยนไป โดยทั่วไปแล้วความสามารถในการรับน้ำหนักจะอยู่ที่ประมาณ 1,360 กิโลกรัม แต่ขีดจำกัดที่ปลอดภัยจะขึ้นอยู่กับรุ่นเฉพาะ ความสูงในการยก และตำแหน่งจุดศูนย์ถ่วง ผู้มีส่วนได้ส่วนเสียในโรงงานจำเป็นต้องพิจารณาผู้ปฏิบัติงาน เครื่องมือ และสินค้าเป็นมวลรวมกันเพียงก้อนเดียวเมื่อประเมินความเสถียรและการปฏิบัติตามข้อกำหนด
จากมุมมองด้านวิศวกรรม การออกแบบเสา แพลตฟอร์ม และตัวถังที่แข็งแรงทนทาน ทำงานร่วมกับระบบขับเคลื่อนไฟฟ้าและระบบไฮดรอลิก เพื่อให้สามารถเคลื่อนที่ได้อย่างคล่องตัวในทางเดินแคบและเข้าถึงพื้นที่สูงได้ ระบบควบคุมที่มีเซ็นเซอร์และระบบล็อกช่วยจำกัดความเร็ว จำกัดความสูงในการยก และบังคับใช้มาตรการป้องกันการตก การบูรณาการกับแพลตฟอร์ม WMS และเวิร์กโฟลว์การหยิบสินค้าตามคิว ช่วยให้กำหนดเส้นทางการหยิบสินค้าจากช่องหนึ่งไปยังอีกช่องหนึ่งได้อย่างแม่นยำ ลดระยะทางในการเดินทาง และเพิ่มประสิทธิภาพการทำงานของแรงงาน อย่างไรก็ตาม ผลประโยชน์เหล่านี้ขึ้นอยู่กับข้อมูลหลักที่ถูกต้อง เส้นทางการหยิบสินค้าที่กำหนดค่าไว้อย่างดี และการสแกนอย่างมีระเบียบวินัย
ความปลอดภัยและการปฏิบัติตามกฎระเบียบนั้นเกี่ยวข้องกับกฎ OSHA Class II สำหรับรถยกอุตสาหกรรมที่ใช้พลังงานไฟฟ้า การฝึกอบรมผู้ปฏิบัติงานอย่างเป็นระบบ และการวิเคราะห์อันตรายจากการทำงานที่จัดทำเป็นเอกสาร สถานที่ทำงานจำเป็นต้องมีการแบ่งแยกการจราจรอย่างชัดเจน อุปกรณ์ป้องกันส่วนบุคคล (PPE) ที่บังคับใช้ และระบบป้องกันการตกสำหรับงานที่สูง การตรวจสอบโดยผู้ปฏิบัติงานทุกวัน ควบคู่กับการบำรุงรักษาโดยผู้เชี่ยวชาญรายเดือนและรายหกเดือน ช่วยลดเวลาหยุดทำงานโดยไม่คาดคิดและยืดอายุการใช้งานของอุปกรณ์ การตรวจสอบด้วยสายตาและการทำงานของงา เสา ระบบไฮดรอลิก เบรก และระบบฉุกเฉินมีความสำคัญอย่างยิ่งต่อการรักษาอุปกรณ์ให้อยู่ในสภาพใช้งานได้
ในอนาคต การเพิ่มจำนวนเซ็นเซอร์ การวินิจฉัยที่ดีขึ้น และการบูรณาการระบบจัดการคลังสินค้า (WMS) ที่ลึกซึ้งยิ่งขึ้น มีแนวโน้มที่จะผลักดันให้เครื่องหยิบสินค้าทำงานแบบกึ่งอัตโนมัติและขับเคลื่อนด้วยข้อมูลมากขึ้น โรงงานที่วางแผนการลงทุนควรเปรียบเทียบต้นทุนตลอดอายุการใช้งาน ไม่ใช่แค่ราคาซื้อเท่านั้น โดยควรรวมถึงการฝึกอบรม โครงสร้างพื้นฐานด้านการบำรุงรักษา และผลผลิตที่อาจเพิ่มขึ้นจากการกำหนดเส้นทางที่เหมาะสมที่สุด กลยุทธ์ที่สมดุลจะผสมผสานการเลือกการออกแบบทางกลที่ดี วัฒนธรรมความปลอดภัยที่เข้มงวด และการบูรณาการเวิร์กโฟลว์ดิจิทัล ผู้มีส่วนได้ส่วนเสียที่ประสานองค์ประกอบเหล่านี้จะสามารถบรรลุผลผลิตที่สูงขึ้น อัตราการเกิดอุบัติเหตุที่ต่ำลง และต้นทุนการดำเนินงานที่คาดการณ์ได้มากขึ้นตลอดอายุการใช้งานของเครื่องจักร