การออกแบบ ระบบหยิบสินค้าในคลังสินค้ามีผลต่อประสิทธิภาพโดยรวม ต้นทุนแรงงาน และระดับการบริการในศูนย์กระจายสินค้า คู่มือนี้ครอบคลุมกลยุทธ์หลักๆ ทั้งแบบใช้แรงงานคนและแบบผสมผสาน เช่น การหยิบสินค้าแบบแยกชิ้น การหยิบสินค้าเป็นชุด การหยิบสินค้าเป็นกลุ่ม การหยิบสินค้าตามโซน การหยิบและส่งต่อ การหยิบสินค้าข้ามคลัง การหยิบสินค้าเป็นลังหรือเป็นชิ้น และการขนถ่ายสินค้าข้ามคลัง จากนั้นจึงพิจารณาถึงชั้นของระบบอัตโนมัติ รวมถึงระบบสินค้าถึงบุคคล ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) รถขนส่ง รถลำเลียงอัตโนมัติ (AMR) รถลำเลียงอัตโนมัติ (AGV) เซลล์หุ่นยนต์ ระบบหยิบสินค้าด้วยแสง ระบบวางสินค้าด้วยแสง ระบบเสียง และการบูรณาการ WMS/API กับแบบจำลองดิจิทัล สุดท้ายนี้ คู่มือนี้ได้ให้เกณฑ์ทางวิศวกรรมและแผนงานเชิงปฏิบัติเพื่อเลือก พิสูจน์ และนำวิธีการที่เหมาะสมที่สุดมาใช้กับรูปแบบคลังสินค้า โปรไฟล์ SKU และแผนการเติบโตที่กำหนด
กลยุทธ์หลักในการหยิบสินค้าในคลังสินค้า
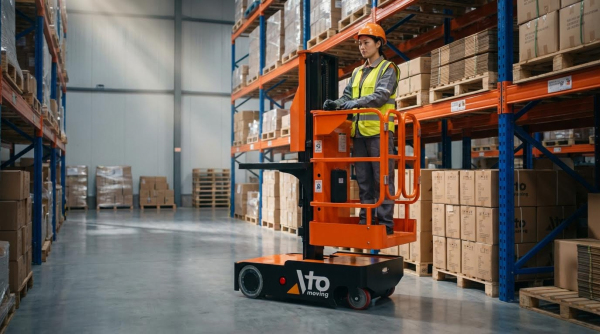
กลยุทธ์หลักในการหยิบสินค้าตามคำสั่งซื้อได้กำหนดขอบเขตประสิทธิภาพของคลังสินค้า วิศวกรเลือกวิธีการโดยพิจารณาจากผังคลังสินค้า ประเภทของสินค้า รูปแบบคำสั่งซื้อ และระดับการบริการที่ต้องการ หัวข้อถัดไปจะเปรียบเทียบกลยุทธ์หลักแบบใช้แรงงานคนและแบบกึ่งอัตโนมัติ และแสดงให้เห็นว่ากลยุทธ์เหล่านั้นส่งผลต่อเวลาในการเดินทาง ประสิทธิภาพการทำงานของแรงงาน และอัตราข้อผิดพลาดอย่างไร
การเลือกแบบแยกชิ้น แบบกลุ่ม แบบคลัสเตอร์ และแบบคลื่น
การหยิบสินค้าแบบแยกชิ้นจะดำเนินการตามคำสั่งซื้อของลูกค้าทีละรายการตั้งแต่ต้นจนจบ ซึ่งช่วยลดความเสี่ยงจากการปะปนของคำสั่งซื้อ และเหมาะสมกับคลังสินค้าที่มีปริมาณการผลิตต่ำ มีเส้นทางการหยิบสินค้าสั้น และจำนวน SKU จำกัด อย่างไรก็ตาม ระยะทางในการเคลื่อนย้ายต่อคำสั่งซื้อยังคงสูง ดังนั้นการหยิบสินค้าแบบแยกชิ้นจึงไม่เหมาะสมกับการขยายขนาดเมื่อจำนวนรายการสั่งซื้อและจำนวนคำสั่งซื้อต่อวันเพิ่มขึ้น
การหยิบสินค้าแบบเป็นชุด (Batch picking) คือการรวมคำสั่งซื้อหลายรายการที่มีรหัสสินค้า (SKU) เดียวกันเข้าไว้ในภารกิจการหยิบสินค้าเดียว วิศวกรออกแบบชุดสินค้าเพื่อเพิ่มความเหมือนกันของรหัสสินค้าให้มากที่สุดและลดการย้อนกลับไปมา ซึ่งช่วยลดระยะทางในการเดินทางและเพิ่มจำนวนสายการผลิตต่อชั่วโมง หลังจากหยิบสินค้าเสร็จแล้ว จะมีการคัดแยกหรือการจัดเรียงสินค้าเพิ่มเติมเพื่อแยกสินค้ากลับเข้าเป็นคำสั่งซื้อแต่ละรายการอีกครั้ง ซึ่งเป็นการเพิ่มขั้นตอนการรวมสินค้าอย่างเป็นระบบ
การหยิบสินค้าแบบคลัสเตอร์ใช้รถเข็นหรือหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) ที่บรรทุกลังหรือกล่องหลายใบ โดยแต่ละใบแทนคำสั่งซื้อหรือกลุ่มคำสั่งซื้อ พนักงานหยิบสินค้าจะไปที่แต่ละสถานที่เพียงครั้งเดียวและกระจายสินค้าที่หยิบแล้วลงในภาชนะที่ถูกต้องโดยตรง โดยมักจะได้รับคำแนะนำจากระบบ RF, ระบบไฟนำทาง หรือระบบเสียง วิธีนี้ช่วยลดทั้งเวลาในการเดินทางและความพยายามในการรวมสินค้าในขั้นตอนต่อไปเมื่อเทียบกับการหยิบสินค้าแบบแบทช์อย่างเดียว
การจัดการงานแบบเป็นรอบ (Wave picking) จัดระเบียบงานเป็นรอบตามช่วงเวลา โดยอิงจากกำหนดเวลาการจัดส่ง ตารางงานของผู้ขนส่ง หรือความพร้อมของท่าเทียบเรือ ภายในรอบการทำงาน การดำเนินงานสามารถใช้ตรรกะแบบแยกส่วน แบบกลุ่ม หรือแบบคลัสเตอร์ได้ ในขณะที่ยังคงรักษาการปล่อยงานไปยังขั้นตอนการบรรจุและการจัดส่งอย่างพร้อมเพรียงกัน การกำหนดค่ารอบการทำงานจะกำหนดการปรับระดับภาระงานและความแออัดในระยะสั้น วิศวกรจะปรับขนาดและความถี่ของรอบการทำงานเพื่อให้สมดุลระหว่างการใช้ประโยชน์ของพนักงานหยิบสินค้ากับความจุของท่าเทียบเรือและเครื่องคัดแยก
โซน, พิคแอนด์พาส และครอสพิคกิ้ง
การหยิบสินค้าแบบแบ่งโซนแบ่งพื้นที่จัดเก็บออกเป็นโซนคงที่ โดยกำหนดให้พนักงานหยิบสินค้าแต่ละคนรับผิดชอบพื้นที่เฉพาะ การสั่งซื้อสินค้าจะถูกส่งต่อระหว่างโซนทั้งทางกายภาพหรือทางเสมือนจริง หรือระบบอาจรวมการหยิบสินค้าจากโซนต่างๆ ไว้ที่จุดศูนย์กลาง วิธีนี้ช่วยลดระยะทางในการเดินทางของพนักงานแต่ละคน และช่วยให้สามารถเชี่ยวชาญในกลุ่มสินค้า (SKU) ต่างๆ ได้ดีขึ้น ทำให้คุ้นเคยกับสินค้าและมีความแม่นยำในการหยิบสินค้ามากขึ้น
ระบบหยิบและส่งต่อ (Pick-and-pass) เป็นรูปแบบการหยิบสินค้าตามโซนแบบเรียงลำดับ ตู้คอนเทนเนอร์ของคำสั่งซื้อจะเข้าสู่โซนแรกที่เกี่ยวข้อง รับสินค้าที่ต้องการทั้งหมด แล้วจึงเคลื่อนไปยังโซนถัดไปที่มีสินค้าที่เหลืออยู่ คำสั่งซื้อจะข้ามโซนที่ไม่มีสินค้าที่ต้องการ ซึ่งช่วยลดการจัดการที่ไม่จำเป็นและภาระของสายพานลำเลียง วิศวกรจำเป็นต้องปรับสมดุลภาระงานของโซนเพื่อหลีกเลี่ยงปัญหาคอขวดในพื้นที่ที่มีภาระงานหนัก
การหยิบสินค้าแบบไขว้ (Cross picking) ใช้พื้นที่ที่อยู่ติดกันหรือทับซ้อนกัน โดยใช้สายพานลำเลียงหรือระบบลูกกลิ้งแบบวางเคียงข้างกัน พนักงานจะหยิบสินค้าจากพื้นที่ของตนและวางลงในภาชนะบรรจุตามคำสั่งซื้อที่เคลื่อนที่อยู่บนสายพานลำเลียงหนึ่งหรือหลายสาย ในการออกแบบแบบสองเลน พนักงานสามารถป้อนสินค้าจากสองสายพร้อมกันได้อย่างมีประสิทธิภาพ ทำให้ปริมาณงานเพิ่มขึ้นเป็นสองเท่าโดยไม่ต้องเดินมากขึ้น
เมื่อเปรียบเทียบกับวิธีการหยิบสินค้าแบบแบ่งโซนหรือแบบเลือกแล้วส่งต่อแบบดั้งเดิม การหยิบสินค้าแบบไขว้จะเน้นการเพิ่มความหนาแน่นในการหยิบสินค้าตามแนวเส้นทางที่สั้นที่สุด วิธีนี้ได้ผลดีในกลุ่มสินค้าที่มีความเร็วสูงและบริเวณรวมสินค้า โดยเฉพาะอย่างยิ่งในกรณีที่สินค้าชนิดเดียวกันถูกส่งไปยังกระบวนการปลายทางหลายกระบวนการ ระบบควบคุมและตรรกะของระบบจัดการคลังสินค้า (WMS) ต้องจัดลำดับตู้คอนเทนเนอร์เพื่อให้ผู้หยิบสินค้าสามารถเอื้อมถึงได้ตามหลักสรีรศาสตร์และหลีกเลี่ยงการทำงานหนักเกินไป
การเลือกซื้อแบบเป็นชุดหรือแบบแยกชิ้น: เมื่อใดที่แต่ละวิธีเหมาะสม
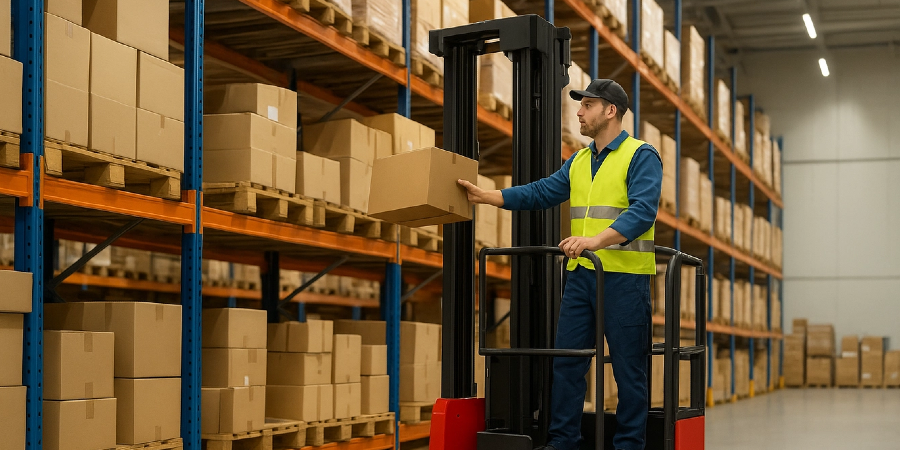
การหยิบสินค้าเป็นลัง (Case picking) คือการหยิบสินค้าเป็นลังหรือกล่อง ซึ่งโดยปกติจะมีสินค้าเพียง SKU เดียว เหมาะสำหรับการเติมสินค้าในร้าน การจัดจำหน่ายแบบขายส่ง และสินค้าที่มีปริมาณการสั่งซื้อสูง ซึ่งใกล้เคียงกับจำนวนลังเต็ม เนื่องจากแต่ละครั้งที่หยิบสินค้าจะเคลื่อนย้ายสินค้าได้หลายชิ้น ทำให้ประสิทธิภาพในการหยิบสินค้าเป็นลัง ซึ่งวัดเป็นจำนวนชิ้นต่อชั่วโมง สูงกว่าการหยิบสินค้าเป็นชิ้นๆ อย่างเห็นได้ชัด สำหรับเส้นทางการขนส่งที่เหมือนกัน
การหยิบสินค้าทีละชิ้น หรือการหยิบทีละหน่วย จะเลือกสินค้าแต่ละชิ้นแยกกัน วิธีนี้เหมาะสำหรับอีคอมเมิร์ซ ชิ้นส่วนอะไหล่ และการจัดส่งสินค้าปลีกที่มีสินค้าหลากหลาย SKU และจำนวนสินค้าต่อสายการผลิตน้อย การหยิบสินค้าทีละชิ้นนั้นต้องใช้แรงงานมากกว่า ดังนั้นวิศวกรจึงต้องพึ่งพาการเพิ่มประสิทธิภาพการจัดวางสินค้า โมดูลการหยิบสินค้าที่มีความหนาแน่นสูง และอุปกรณ์ช่วยในการหยิบสินค้า เพื่อรักษาระดับผลผลิตให้อยู่ในระดับที่ยอมรับได้
สิ่งอำนวยความสะดวกแบบไฮบริดมักผสมผสานการหยิบสินค้าเป็นกล่องและชิ้นในโซนหรือระดับที่แยกจากกัน สินค้าที่มีความต้องการสูงมักจัดส่งทั้งเป็นกล่องและชิ้น ดังนั้นผู้ออกแบบจึงกำหนดกลยุทธ์การจัดเก็บแบบสองสถานที่ เช่น พาเลทเต็มอยู่ในส่วนสำรอง และกล่องที่แตกแล้วอยู่ในส่วนหยิบสินค้าด้านหน้า การตัดสินใจว่าจะหยิบสินค้าเป็นกล่องหรือชิ้นนั้นขึ้นอยู่กับการกระจายปริมาณการสั่งซื้อ อุปกรณ์การจัดการ และข้อจำกัดของบรรจุภัณฑ์
จากมุมมองด้านวิศวกรรม ตัวชี้วัดสำคัญคือต้นทุนต่อสายการผลิตและต้นทุนต่อหน่วยที่จัดส่ง การหยิบสินค้าเป็นกล่องช่วยลดการสัมผัสสินค้า แต่ต้องการพื้นที่จัดเก็บมากขึ้นและอุปกรณ์ขนส่งที่แข็งแรงกว่า การหยิบสินค้าเป็นชิ้นช่วยเพิ่มความยืดหยุ่นในการจัดกลุ่มสินค้า แต่ทำให้ต้องใช้ระบบจัดการคลังสินค้า (WMS) ขั้นสูง สถานีทำงานที่ออกแบบตามหลักสรีรศาสตร์ และบางครั้งก็ต้องการระบบอัตโนมัติ เช่น ระบบส่งสินค้าถึงมือผู้รับ (goods-to-person)
การขนถ่ายสินค้าข้ามท่า (Cross-Docking) ในฐานะกลยุทธ์การจัดการสินค้า
การขนส่งแบบ Cross-docking ช่วยลดขั้นตอนการจัดเก็บระยะยาว โดยขนส่งสินค้าขาเข้าโดยตรงไปยังพื้นที่เตรียมการหรือพื้นที่จัดส่งขาออก กระบวนการนี้ทำหน้าที่เป็นกลยุทธ์การจัดการคำสั่งซื้อเมื่อสินค้าขาเข้าถูกส่งเข้ามา
เทคโนโลยีระบบอัตโนมัติในการคัดแยกสินค้าตามคำสั่งซื้อ
เทคโนโลยีระบบอัตโนมัติในการหยิบสินค้าตามคำสั่งซื้อช่วยเพิ่มประสิทธิภาพการทำงาน ลดข้อผิดพลาด และทำให้ความต้องการแรงงานคงที่ วิศวกรได้ประเมินโซลูชันเหล่านี้โดยการจับคู่ความสามารถทางเทคนิคกับรายละเอียดของสินค้า รูปแบบการสั่งซื้อ และข้อจำกัดของโครงสร้างพื้นฐานเดิม
ระบบขนส่งสินค้าแบบ Goods-to-Person, ASRS และ Shuttle
ระบบ Goods-to-Person (GTP) นำกล่องหรือลังสินค้ามาส่งให้พนักงานที่ประจำอยู่ที่จุดใดจุดหนึ่ง ช่วยลดการเดินและการค้นหาด้วยมือ ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) และระบบชัตเติลจัดเก็บสินค้าคงคลังที่มีความหนาแน่นสูงและส่งมอบตามความต้องการ แพลตฟอร์ม GTP ที่พัฒนาแล้ว รวมถึงโซลูชันแบบชัตเติลและระบบหุ่นยนต์ เช่น Exotec Skypod สามารถเพิ่มปริมาณงานได้มากถึงห้าเท่าของการหยิบสินค้าด้วยมือ และเรียกคืนกล่องสินค้าใดๆ ได้ภายในเวลาประมาณสองนาที ระบบเหล่านี้ต้องการเงินลงทุนจำนวนมาก กลยุทธ์การจัดวางที่แม่นยำ และการบูรณาการ WMS ที่แข็งแกร่ง แต่ให้ผลลัพธ์ที่สม่ำเสมอ มีประสิทธิภาพตามหลักสรีรศาสตร์ และมีอัตราข้อผิดพลาดต่ำ วิศวกรออกแบบขนาดของ ASRS โดยพิจารณาจากความต้องการจำนวนสายการผลิตต่อชั่วโมงสูงสุด เป้าหมายความหนาแน่นในการจัดเก็บ และระดับการบริการที่ต้องการ จากนั้นตรวจสอบความถูกต้องของการออกแบบโดยใช้การจำลองและการสร้างแบบจำลองปริมาณงาน
AMRs, AGVs และเซลล์หยิบสินค้าด้วยหุ่นยนต์
หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) และยานพาหนะนำทางอัตโนมัติ (AGV) ช่วยทำให้การขนส่งในแนวนอนระหว่างพื้นที่จัดเก็บ การหยิบ และการบรรจุสินค้าเป็นไปโดยอัตโนมัติ AMR รุ่นที่สามรองรับการหยิบสินค้าแบบเป็นชุดด้วยรถเข็น และการหยิบสินค้าแบบผสมใส่พาเลท โดยมีน้ำหนักบรรทุกประมาณ 1,500 กิโลกรัม และสามารถจัดการคำสั่งซื้อพร้อมกันได้สูงสุด 30 รายการ แพลตฟอร์มเหล่านี้โดยทั่วไปช่วยลดเวลาการเดินลงประมาณ 50% และเพิ่มประสิทธิภาพการทำงานของผู้หยิบสินค้าได้ 50-100% ขึ้นอยู่กับรูปแบบและการจัดกลุ่ม เซลล์การหยิบสินค้าด้วยหุ่นยนต์ผสมผสาน AMR หรือสายพานลำเลียงเข้ากับแขนกลที่ควบคุมด้วยระบบวิชั่นเพื่อดำเนินการหยิบและวางกล่อง ถุง และในระบบขั้นสูง สามารถหยิบและวางสินค้าแต่ละชิ้นได้ หุ่นยนต์อเนกประสงค์ เช่น Brightpick Autopicker สามารถจัดการการหยิบสินค้าตามทางเดิน การจัดเรียงสินค้า และการป้อนสินค้าไปยังสถานี GTP ทำให้สามารถจัดการคำสั่งซื้อได้มากกว่า 500 รายการต่อชั่วโมงต่อสถานี และช่วยให้สามารถทำงานได้ตลอด 24 ชั่วโมง 7 วันต่อสัปดาห์ในสภาพแวดล้อมที่มีแสงน้อย วิศวกรได้เปรียบเทียบโซลูชัน AMR และ AGV โดยใช้ตัวชี้วัดต่างๆ เช่น จำนวนภารกิจต่อชั่วโมง เวลาเฉลี่ยระหว่างความล้มเหลว และความพยายามในการบูรณาการเข้ากับชั้นวางสินค้าและระบบการสัญจรภายในพื้นที่ที่มีอยู่
ระบบ Pick-to-Light, Put-to-Light และระบบสั่งงานด้วยเสียง
ระบบ Pick-to-light (PTL), Put-to-light และระบบสั่งการด้วยเสียง ทำหน้าที่เป็นเทคโนโลยีช่วยในการหยิบสินค้า ซึ่งเสริมกระบวนการทำงานแบบใช้แรงงานคนหรือกึ่งอัตโนมัติ จอแสดงผล PTL พร้อมปุ่มยืนยันจะนำทางผู้ปฏิบัติงานไปยังตำแหน่งและปริมาณที่แน่นอน รองรับโซน SKU ที่มีความหนาแน่นสูงและเคลื่อนไหวเร็ว และผนังคัดแยกด้วยแสง ระบบ PTL ที่ได้รับการออกแบบมาอย่างดีในผนังรวมสินค้า สามารถรวมคำสั่งซื้อได้มากถึง 32 รายการพร้อมกัน และรองรับอัตราการหยิบสินค้าได้มากกว่า 300 รายการต่อชั่วโมงที่ เวิร์กสเตชัน GTPผนัง Put-to-light ช่วยเพิ่มความแม่นยำในการรวมคำสั่งซื้อโดยการแนะนำผู้ปฏิบัติงานว่าควรวางสินค้าที่มาจากกลุ่มการหยิบสินค้าหรือคลื่นสินค้าไว้ที่ใด การหยิบสินค้าด้วยเสียง โดยใช้คอมพิวเตอร์แบบสวมใส่ ชุดหูฟัง และเครื่องสแกนแบบใช้กล้อง มักจะช่วยเพิ่มอัตราการหยิบสินค้าได้ 20-30% เมื่อเทียบกับเวิร์กโฟลว์เทอร์มินัล RF ในขณะที่ช่วยให้มือและสายตาของผู้ปฏิบัติงานว่าง วิศวกรเลือกใช้ระหว่าง PTL, Put-to-light และระบบสั่งการด้วยเสียง โดยพิจารณาจากความหนาแน่นของ SKU สภาพแสง ระดับเสียง และโหมดการยืนยันที่ต้องการ โดยมักจะผสมผสานเทคโนโลยีต่างๆ ในโซนต่างๆ เพื่อประสิทธิภาพสูงสุด
การผสานรวม WMS, API และ Digital Twin
ระบบจัดการคลังสินค้า (WMS) ควบคุมการทำงานอัตโนมัติของการหยิบสินค้าทั้งหมดโดยการจัดการสินค้าคงคลัง การอนุมัติงาน และการสลับงาน แพลตฟอร์ม WMS ที่ทันสมัยใช้ API แบบ REST เพื่อผสานรวม AMR, ASRS, PTL และระบบเสียง ในขณะที่ยังคงรักษาแหล่งข้อมูลที่ถูกต้องเพียงแหล่งเดียวสำหรับคำสั่งซื้อและสินค้าคงคลัง กลไกการกำหนดกฎขั้นสูงรองรับการจัดเก็บที่กำหนด การหยิบสินค้าอัจฉริยะและตามกำหนดเวลา การเพิ่มประสิทธิภาพเส้นทางการเดิน และการกำหนดเส้นทางตามโซน ดังที่นำไปใช้ในโมดูลคลังสินค้าดิจิทัล เช่น ที่ใช้สำหรับการจัดส่งสินค้าโดยตรงถึงผู้บริโภค (DTC) โมเดลแฝดดิจิทัลของการดำเนินงานคลังสินค้าช่วยให้วิศวกรสามารถจำลองคลื่นคำสั่งซื้อ ความแออัด และการใช้ทรัพยากรก่อนการใช้งานจริง แฝดเหล่านี้รวมเอาข้อมูลโทรมาตรแบบเรียลไทม์จากสินทรัพย์อัตโนมัติเพื่อปรับเทียบเวลาการเดินทาง อัตราการหยิบสินค้า และโหมดความล้มเหลว ด้วยการเชื่อมโยงตรรกะของ WMS ระบบย่อยที่เชื่อมต่อ API และแฝดดิจิทัลที่ได้รับการตรวจสอบแล้ว องค์กรต่างๆ สามารถลดเวลาในการเริ่มต้นใช้งาน ปรับกลยุทธ์คลื่นและชุดงานให้เหมาะสม และลดความเสี่ยงในการอัปเกรดกำลังการผลิตหรือการเปลี่ยนแปลงเค้าโครงตลอดวงจรชีวิตของระบบ
เกณฑ์ทางวิศวกรรมสำหรับการเลือกวิธีการ
ทีมวิศวกรรมได้ประเมินวิธีการหยิบสินค้าโดยใช้เกณฑ์การออกแบบที่เป็นระบบ โดยมีวัตถุประสงค์เพื่อให้การเลือกกระบวนการสอดคล้องกับรูปแบบทางกายภาพ โปรไฟล์ความต้องการ รูปแบบแรงงาน และแผนงานด้านระบบอัตโนมัติ แนวทางวิศวกรรมที่มีระเบียบวินัยช่วยลดความเสี่ยงในการปรับปรุงระบบและหลีกเลี่ยงสินทรัพย์ระบบอัตโนมัติที่ไม่ได้ใช้งาน เกณฑ์ต่อไปนี้เป็นกรอบการออกแบบคลังสินค้าส่วนใหญ่ ทั้งคลังสินค้าที่มีอยู่แล้วและคลังสินค้าใหม่
การออกแบบเค้าโครง โปรไฟล์ SKU และเส้นทางการไหล
วิศวกรเริ่มจากการกำหนดรูปทรงเรขาคณิตของอาคาร ความสูงที่ชัดเจน และข้อจำกัดทางโครงสร้าง จากนั้นจึงนำความเร็วในการเคลื่อนย้ายสินค้า (SKU) ปริมาตร และลักษณะการจัดการมาซ้อนทับกันเพื่อกำหนดประเภทการจัดเก็บและโซนการหยิบสินค้า สินค้าที่มีความเร็วในการเคลื่อนย้ายสูงและปริมาตรน้อยเหมาะสำหรับพื้นที่หยิบสินค้าด้านหน้าใกล้กับจุดรวมสินค้าหรือจุดบรรจุ สินค้าที่เคลื่อนย้ายช้าและสินค้าขนาดใหญ่เหมาะสำหรับพื้นที่สำรองหรือพื้นที่หยิบสินค้าเป็นกล่องที่มีระยะการเคลื่อนย้ายที่ยาวกว่า
การออกแบบเส้นทางการไหลเวียนของสินค้าช่วยลดการจราจรตัดข้ามและการวิ่งรถเปล่าให้น้อยที่สุด นักออกแบบได้จำลองทางเดินสำหรับหยิบสินค้าแบบทางเดียว ทางเดินสำหรับเติมสินค้าโดยเฉพาะ และทางเดินสำหรับสายพานลำเลียงหรือหุ่นยนต์ AMR วิธีการต่างๆ เช่น การหยิบสินค้าตามโซนและการหยิบแล้วส่งต่อ เหมาะสมกับการไหลเวียนแบบเส้นตรงหรือรูปตัวยู ในขณะที่ระบบส่งสินค้าไปยังบุคคล เหมาะสำหรับพื้นที่จัดเก็บที่มีความหนาแน่นสูงและแนวตั้ง วิศวกรได้ตรวจสอบแนวคิดต่างๆ ด้วยการจำลองเวลาในการเดินทางและแผนที่ความหนาแน่นของการหยิบสินค้า พวกเขาตรวจสอบว่าเส้นทางที่เสนอรองรับเส้นทางอพยพและรัศมีวงเลี้ยวของอุปกรณ์ขนถ่ายวัสดุ
การวิเคราะห์ปริมาณงาน แรงงาน และต้นทุนตลอดวงจรชีวิต
การวิเคราะห์ปริมาณงานเริ่มต้นจากรายการสั่งซื้อในช่วงเวลาที่มีปริมาณงานสูงสุด ไม่ใช่ค่าเฉลี่ยรายวัน วิศวกรได้แปลงข้อมูลเหล่านี้เป็นจำนวนการหยิบสินค้าที่จำเป็นต่อชั่วโมงต่อทรัพยากร และเปรียบเทียบกับอัตราที่ทำได้จริงสำหรับการหยิบสินค้าแบบแยกชิ้น แบบเป็นชุด แบบเป็นคลื่น หรือแบบอัตโนมัติ เทคโนโลยีต่างๆ เช่น pick-to-light, ระบบสั่งงานด้วยเสียง, AMRs และ ASRS ส่งผลให้มีอัตราการหยิบสินค้าเพิ่มขึ้นอย่างเห็นได้ชัด ซึ่งทีมงานได้นำมาใช้เป็นสมมติฐานในการวิเคราะห์ โดยคำนึงถึงส่วนผสมของคำสั่งซื้อ กฎการบรรจุกล่อง และความซับซ้อนของการรวมสินค้าด้วย
แบบจำลองต้นทุนตลอดวงจรชีวิตประกอบด้วยค่าใช้จ่ายด้านเงินทุน ค่าลิขสิทธิ์ซอฟต์แวร์ การบำรุงรักษา พลังงาน และการสนับสนุนด้านไอที แบบจำลองแรงงานครอบคลุมจำนวนพนักงาน ระดับทักษะ รูปแบบการทำงานเป็นกะ และเวลาฝึกอบรม วิศวกรเปรียบเทียบต้นทุนต่อรายการสั่งซื้อระหว่างแบบใช้แรงงานคน แบบกึ่งอัตโนมัติ และแบบอัตโนมัติเต็มรูปแบบในช่วง 5-10 ปี การวิเคราะห์ความไวต่อการเปลี่ยนแปลงทดสอบการเติบโตของความต้องการ อัตราเงินเฟ้อค่าจ้าง และการเปลี่ยนแปลงระดับการบริการ แนวทางนี้มักสนับสนุนการใช้โซลูชันแบบผสมผสาน เช่นการหยิบสินค้าเป็นลังด้วยมือร่วมกับระบบจัดส่งสินค้าอัตโนมัติไปยังบุคคลสำหรับสินค้าชิ้นเล็กๆ
ความปลอดภัย การออกแบบตามหลักสรีรศาสตร์ และการปฏิบัติตามกฎระเบียบ
เกณฑ์ด้านความปลอดภัยและหลักการยศาสตร์มีอิทธิพลอย่างมากต่อการเลือกวิธีการ วิศวกรประเมินการหยิบสินค้าด้วยมือโดยพิจารณาจากท่าทางการเคลื่อนไหวซ้ำๆ ระยะการเอื้อมถึง ความถี่ในการยก และแรงผลักและดึง พวกเขาเลือกใช้ระบบสินค้าส่งถึงคน ระบบวางสินค้าด้วยแสง และระบบสั่งการด้วยเสียง เพื่อลดการเดิน การก้มตัว และภาระทางความคิด หุ่นยนต์ร่วมปฏิบัติงานและระบบขนส่งอัตโนมัติช่วยลดการยกของหนักหรือของที่มีรูปทรงไม่สะดวกด้วยมือ นักออกแบบจัดวางพื้นผิวการทำงานในระดับความสูงที่เหมาะสมตามหลักสรีรศาสตร์และจำกัดน้ำหนักกล่องตามแนวทางของประเทศ
การตรวจสอบการปฏิบัติตามข้อกำหนดพิจารณาถึงข้อกำหนดเกี่ยวกับเครื่องจักร รหัสไฟฟ้า และข้อบังคับด้านความปลอดภัยในการทำงานในท้องถิ่น ระบบอัตโนมัติ เช่น ASRS, AMR และสายพานลำเลียง จำเป็นต้องมีการประเมินความเสี่ยง การป้องกัน การหยุดฉุกเฉิน และพื้นที่ปฏิสัมพันธ์ที่ปลอดภัย ระบบการมองเห็น การสแกน-ชั่งน้ำหนัก และการตรวจสอบช่วยสนับสนุนการตรวจสอบย้อนกลับและการลดข้อผิดพลาด ซึ่งช่วยให้เป็นไปตามข้อกำหนดของลูกค้าและหน่วยงานกำกับดูแล วิศวกรยังได้กำหนดมาตรฐานด้านแสงสว่าง การระบายอากาศ และการดูแลรักษาความสะอาดรอบๆ โมดูลการหยิบสินค้าและพื้นที่จัดเก็บสินค้าแบบข้ามท่า แผนการตรวจสอบและบำรุงรักษาเป็นประจำถือเป็นส่วนหนึ่งของโซลูชันทางวิศวกรรม
ความสามารถในการปรับขนาด ความเป็นโมดูล และตัวเลือกในการปรับปรุงแก้ไข
ข้อกำหนดด้านความสามารถในการขยายขนาดทำให้เกิดความต้องการระบบจัดเก็บและระบบอัตโนมัติแบบโมดูลาร์ วิศวกรได้กำหนดโมดูลการหยิบสินค้า ทางเดินขนส่ง และกลุ่มหุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR)ที่สามารถขยายขนาดได้ทีละขั้น แพลตฟอร์มซอฟต์แวร์ รวมถึงระบบจัดการคลังสินค้า (WMS) และเลเยอร์ API จำเป็นต้องรองรับโซน อุปกรณ์ และวิธีการหยิบสินค้าเพิ่มเติมโดยไม่ต้องปรับโครงสร้างใหม่ ระบบประมวลผลกฎดิจิทัลสำหรับการปล่อยคำสั่งซื้อและการกำหนดเส้นทางช่วยให้สามารถปรับเปลี่ยนตรรกะการหยิบสินค้าในอนาคตได้เมื่อปริมาณหรือข้อผูกพันด้านบริการเปลี่ยนแปลงไป
ความเป็นไปได้ในการปรับปรุงพื้นที่เดิมเป็นสิ่งสำคัญอย่างยิ่ง ทีมงานได้ประเมินน้ำหนักบรรทุกของพื้น ตัวเลือกของชั้นลอย และความเข้ากันได้ของชั้นวางสินค้าที่มีอยู่กับระบบขนส่งแบบชัตเติล ระบบ GTP หรือระบบหุ่นยนต์ พวกเขาเลือกเทคโนโลยีที่สามารถผสานรวมกับชั้นวางสินค้ามาตรฐานและต้องการการดัดแปลงอาคารน้อยที่สุด แผนการดำเนินการเป็นระยะช่วยรักษาการดำเนินงานในขณะที่โมดูลใหม่เริ่มใช้งาน วิศวกรยังตรวจสอบให้แน่ใจว่าโหมดความล้มเหลวยังคงจำกัดอยู่ในพื้นที่เฉพาะ โดยหลีกเลี่ยงจุดล้มเหลวจุดเดียวด้วยการกระจายระบบอัตโนมัติไปทั่วโซนหรืออุปกรณ์สำรอง แนวคิดแบบโมดูลาร์นี้ช่วยเปิดโอกาสสำหรับเทคโนโลยีในอนาคตและความต้องการของลูกค้าที่เปลี่ยนแปลงไป
สรุปและแผนงานการนำไปปฏิบัติจริง
การออกแบบ ระบบหยิบสินค้าในคลังสินค้าจำเป็นต้องใช้แนวทางที่เป็นระบบและขับเคลื่อนด้วยวิศวกรรม ทีมปฏิบัติการประเมินกลยุทธ์การหยิบสินค้าหลักๆ เช่น การหยิบแบบแยกชิ้น การหยิบแบบเป็นชุด การหยิบแบบกลุ่ม การหยิบแบบเป็นคลื่น การหยิบแบบแบ่งโซน การหยิบแล้วส่งต่อ และการหยิบแบบข้ามคลังสินค้า รวมถึงการหยิบแบบเป็นลังเทียบกับการหยิบแบบเป็นชิ้น และการขนถ่ายสินค้าข้ามท่า จากนั้นวิศวกรได้เพิ่มตัวเลือกการทำงานอัตโนมัติเข้าไป เช่น ระบบส่งสินค้าไปยังผู้รับ ระบบจัดเก็บและเรียกคืนสินค้าอัตโนมัติ (ASRS) รถขนส่ง รถเคลื่อนที่อัตโนมัติ (AMR) รถลำเลียงอัตโนมัติ (AGV) เซลล์หยิบสินค้าแบบหุ่นยนต์ และเทคโนโลยีการนำทาง เช่น ระบบหยิบด้วยแสง ระบบวางด้วยแสง และระบบเสียง ซึ่งทั้งหมดนี้ได้รับการจัดการโดยระบบจัดการคลังสินค้า (WMS) และการบูรณาการผ่าน API ซึ่งอาจได้รับการสนับสนุนจากแบบจำลองดิจิทัล (Digital Twin)
จากมุมมองของอุตสาหกรรม แนวโน้มได้เปลี่ยนไปสู่โซลูชันแบบไฮบริดที่ผสมผสานการหยิบสินค้าด้วยมือและแบบอัตโนมัติ พื้นที่ที่มีปริมาณงานสูงใช้ระบบหุ่นยนต์ขนส่งสินค้าไปยังผู้รับ (Goods-to-Person) และระบบชัตเติลมากขึ้น ในขณะที่พื้นที่ที่มีปริมาณงานปานกลางใช้หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) และระบบหยิบสินค้าด้วยเสียงหรือแสง เพื่อเพิ่มจำนวนสายการผลิตต่อชั่วโมงและลดการเดิน แพลตฟอร์มคลังสินค้าดิจิทัลที่เข้าถึงได้ผ่าน REST API กลายเป็นหัวใจสำคัญในการประสานงานการปล่อยคำสั่งซื้อ การบรรจุกล่อง และตรรกะการกำหนดเส้นทาง ทำให้สามารถผสมผสานวิธีการต่างๆ ได้อย่างยืดหยุ่นตามการเปลี่ยนแปลงของประเภทสินค้าและระดับการบริการ
ในทางปฏิบัติ การดำเนินการเป็นไปตามแผนงานเป็นขั้นตอน ขั้นแรก ทีมงานจะวัดประสิทธิภาพปัจจุบันเป็นเกณฑ์มาตรฐาน ได้แก่ จำนวนรายการสั่งซื้อต่อชั่วโมง อัตราข้อผิดพลาด ระยะทางในการเดินทาง ชั่วโมงการทำงาน และตัวชี้วัดความเสี่ยงด้านการยศาสตร์ ขั้นที่สอง พวกเขาแบ่งกลุ่ม SKU และขั้นตอนการทำงาน โดยกำหนดกลยุทธ์ที่เหมาะสม เช่น การหยิบสินค้าเป็นชุดสำหรับคำสั่งซื้ออีคอมเมิร์ซที่มีความซ้ำซ้อนสูง การแบ่งโซนหรือการหยิบและส่งต่อสำหรับสินค้าหลากหลายประเภท และการขนถ่ายสินค้าข้ามท่าสำหรับสินค้าที่ขายดี ขั้นที่สาม พวกเขาเลือกเทคโนโลยีที่เหมาะสมโดยพิจารณาจากเป้าหมายปริมาณงาน ข้อจำกัดของอาคาร และต้นทุนตลอดอายุการใช้งาน รวมถึงการบำรุงรักษาและการอัปเกรดซอฟต์แวร์
แผนงานที่สมดุลมักเริ่มต้นด้วยการเปลี่ยนแปลงที่ก่อให้เกิดผลกระทบน้อยที่สุด เช่น การเพิ่มประสิทธิภาพระบบจัดการคลังสินค้า (WMS) การออกแบบเส้นทางการหยิบสินค้าใหม่ และการนำระบบหยิบสินค้าด้วยเสียงหรือคลื่นวิทยุมาใช้ ในขั้นตอนต่อมาจะเพิ่มผนังที่ควบคุมด้วยแสง หุ่นยนต์เคลื่อนที่อัตโนมัติ (AMR) หรือโมดูลส่งสินค้าถึงบุคคล (GTS) ในพื้นที่ที่กำหนดไว้อย่างชัดเจน โดยผ่านการตรวจสอบในโครงการนำร่องและได้รับการสนับสนุนจากการจำลองด้วยดิจิทัลทวิน (Digital Twin) ในกรณีที่สามารถทำได้ ตลอดกระบวนการ วิศวกรยังคงให้ความสำคัญกับความปลอดภัยและหลักการทางด้านสรีรศาสตร์ เพื่อให้มั่นใจว่าระบบอัตโนมัติจะช่วยลด การจัดการ ด้วยมือและท่าทางที่ไม่เหมาะสม ในขณะเดียวกันก็ปฏิบัติตามมาตรฐานความปลอดภัยในการทำงานที่เกี่ยวข้อง แนวทางที่ก้าวหน้าเช่นนี้ช่วยให้คลังสินค้าสามารถขยายกำลังการผลิต ควบคุมความเสี่ยง และปรับตัวให้เข้ากับความก้าวหน้าทางเทคโนโลยีในอนาคตได้โดยไม่ต้องยึดติดกับสถาปัตยกรรมของผู้จำหน่ายรายเดียวที่ล้าสมัย