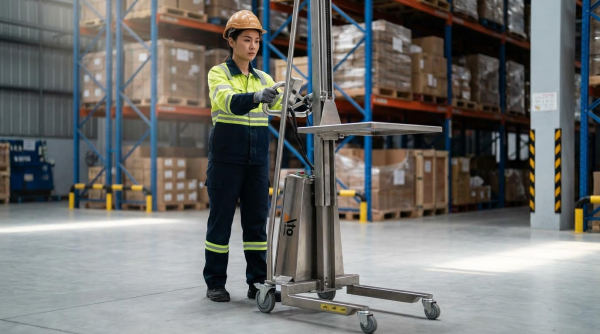
Les positionneurs électriques permettaient une manutention précise et répétable de charges lourdes ou encombrantes lors d'opérations de soudage, d'assemblage et de manutention de matériaux. Leur performance reposait sur une architecture mécanique robuste, des chemins de charge correctement conçus et des systèmes d'entraînement et de commande coordonnés, intégrés aux robots et véhicules automatisés. Un fonctionnement sûr exigeait des inspections structurées, une protection électrique, des zones de travail clairement délimitées et des opérateurs formés aux procédures d'urgence. La fiabilité à long terme était assurée par une maintenance rigoureuse, un dépannage systématique et des stratégies de cycle de vie basées sur les données, garantissant la précision, la sécurité et la disponibilité des positionneurs.
Cet article a examiné la conception de base des positionneurs de travail électriques, les exigences en matière de sécurité et de conformité, les méthodes de maintenance et de diagnostic des pannes, ainsi que les approches pratiques pour construire des systèmes de positionnement fiables et efficaces tout au long de leur durée de vie.
Fonctions principales et conception des positionneurs de travail électriques
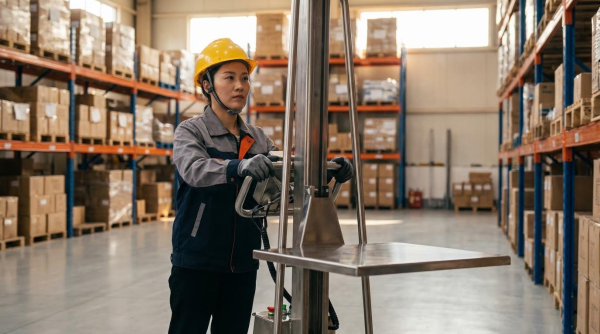
Les positionneurs électriques ajustaient l'orientation des pièces à usiner afin d'améliorer la qualité des soudures, l'ergonomie et la régularité des procédés. Ils combinaient structures mécaniques, transmissions et systèmes de commande pour assurer un mouvement précis et répétable sous des charges nominales définies. Les ingénieurs concepteurs ont optimisé la rigidité, la réponse dynamique et les fonctions de sécurité lors de l'intégration avec les équipements de soudage, les robots ou les manipulateurs. La compréhension des chemins de charge, du contrôle de la vitesse et de la stabilité était essentielle pour la spécification de systèmes fiables et conformes.
Architecture mécanique et chemins de charge
L'architecture mécanique comprenait généralement un socle rigide, une table ou un châssis rotatif, et des mécanismes d'inclinaison supportés par des paliers et des éléments de structure. Les concepteurs acheminaient les charges principales de la pièce à usiner à travers des dispositifs de fixation, puis vers la table, et enfin, via des paliers et des châssis, jusqu'aux fondations ou aux ancrages. Le dimensionnement précis des arbres, des paliers et des soudures, basé sur les moments de flexion et les charges de torsion les plus défavorables, limitait la déformation et prévenait la rupture par fatigue. Les ingénieurs minimisaient les charges en porte-à-faux et s'assuraient que les boulons d'ancrage et les interfaces de montage résistaient au desserrage induit par les vibrations pendant les cycles de service. Pour les applications verticales et en suspension, des dispositifs antichute ou de verrouillage mécanique protégeaient contre les mouvements induits par la gravité en cas de défaillance de l'entraînement ou du freinage.
Systèmes de transmission, de boîte de vitesses et de contrôle de vitesse
Les positionneurs électriques utilisaient des ensembles moteur-réducteur pour assurer une rotation et une inclinaison contrôlées, généralement par des plateaux tournants à engrenages, des engrenages à vis sans fin ou des transmissions par chaîne. Des servomoteurs ou des moteurs à induction avec variateurs de fréquence fournissaient une vitesse et un couple variables, permettant un positionnement précis à basse vitesse et une rotation de soudage stable à vitesse constante. Les concepteurs ont sélectionné les rapports de réduction de sorte que le couple nominal du moteur dépasse le couple de sortie requis, avec des marges de sécurité, en tenant compte de l'inertie et des cycles de démarrage/arrêt. Les réducteurs nécessitaient une lubrification adéquate, une maîtrise du jeu et une étanchéité optimale pour éviter l'usure, le bruit et les fuites d'huile susceptibles d'affecter la précision du positionnement. Les algorithmes de contrôle de vitesse des variateurs de fréquence ou des servomoteurs limitaient l'accélération et la décélération pour éviter le glissement de la pièce, tout en respectant les objectifs de temps de cycle.
Maintien de la pièce, centre de gravité et stabilité
Les dispositifs de maintien de pièces assuraient un serrage ferme des composants tout en transmettant les charges au positionneur sans glissement ni déformation. Les ingénieurs ont positionné le centre de gravité combiné du dispositif et de la pièce au plus près des axes de rotation et d'inclinaison afin de minimiser le couple requis et les charges dynamiques. Un centre de gravité mal aligné engendrait des moments déséquilibrés, provoquant des oscillations de la table, une augmentation des charges sur les paliers et des risques de basculement pour les unités mobiles ou surélevées. Les calculs de conception ont pris en compte la masse maximale admissible, la distance de décalage et l'angle d'inclinaison afin de vérifier la stabilité au basculement et de dimensionner les contrepoids si nécessaire. Les procédures de mise en place pratiques comprenaient la vérification de l'intégrité du serrage, le contrôle des vibrations ou des secousses pendant les essais et l'ajustement de la géométrie du dispositif pour aligner le centre de gravité.
Intégration avec les robots, les cobots et les AGV
Intégrés à des robots ou cobots, les positionneurs électriques de pièces agissent comme des axes externes coordonnés, synchronisant le mouvement des pièces avec les trajectoires d'outils. La communication entre les contrôleurs de robots et les variateurs de positionneurs s'effectue via des bus de terrain ou l'Ethernet industriel pour l'échange de commandes de position, de retours d'information et de signaux de sécurité. Des modèles cinématiques précis du positionneur, incluant les décalages d'axes et les sens de rotation, sont indispensables pour une planification de trajectoire précise et l'évitement des collisions. Dans les cellules automatisées équipées de transpalettes électriques , les positionneurs interagissent avec les systèmes de manutention pour réceptionner les pièces, verrouiller les positions et vérifier leur conformité avant soudage ou assemblage. Les concepteurs mettent en œuvre des dispositifs de verrouillage, des fonctions de coupure de couple sécurisées et une surveillance de zone afin de permettre la coexistence sans risque d'interactions dangereuses entre opérateurs humains, plateformes mobiles et équipements robotisés.
Meilleures pratiques en matière de sécurité, de conformité et d'exploitation
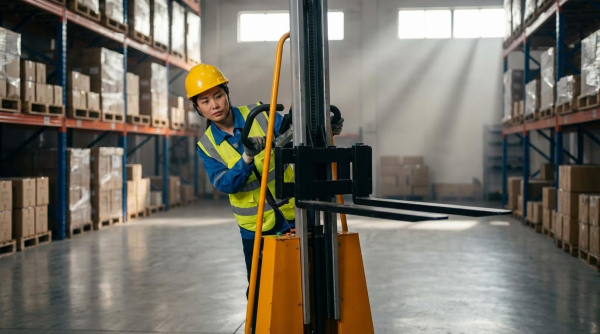
L'utilisation sécuritaire des positionneurs de travail électriques repose sur des procédures rigoureuses, du matériel conforme et un personnel formé. Cette section présente des règles d'utilisation pratiques permettant de réduire les risques d'accident et de protéger les équipements. Elle aborde les inspections, la protection électrique, la manutention des charges et les interventions d'urgence, avec des exemples tirés des positionneurs de soudage, des treuils et des plateformes élévatrices mobiles de personnel. L'objectif est de traduire les normes et l'expérience de terrain en procédures opérationnelles standardisées pour les ateliers et les chantiers.
Inspection avant utilisation et contrôles de sécurité fonctionnelle
Avant la mise sous tension de tout positionneur de travail électrique, les opérateurs devaient effectuer des inspections préalables structurées. Ils vérifiaient le bon fonctionnement des mécanismes de rotation et d'inclinaison, l'absence de blocage et le bon comportement des butées. Les fixations sur toutes les lignes de charge, y compris les supports de table, les boulons d'ancrage et les interfaces de montage, devaient être vérifiées visuellement et, le cas échéant, par contrôle du couple. Les inspections électriques portaient sur les cordons d'alimentation, les fiches, les prises et le câblage visible, afin de détecter toute coupure, abrasion, décoloration ou vieillissement de l'isolant.
Les contrôles fonctionnels ont validé le bon fonctionnement des dispositifs de démarrage, d'arrêt et de régulation de vitesse, ainsi que leur retour à des états de sécurité. Pour les servomoteurs ou les variateurs de fréquence, les opérateurs ont fait fonctionner le positionneur à vide afin de confirmer la fluidité de l'accélération et de la décélération, ainsi que la stabilité de la vitesse, sans bruit ni vibration anormaux. Les interrupteurs de fin de course, les dispositifs de verrouillage et les capteurs de déplacement ont été testés en déplaçant les axes dans leurs plages de sécurité et en vérifiant l'arrêt du mouvement aux positions prédéfinies. Pour les plateformes élévatrices mobiles de personnel , les contrôles avant utilisation ont également porté sur les garde-corps, les points d'ancrage des harnais, les pneumatiques ou les chenilles et les systèmes de descente d'urgence.
Mise à la terre, isolation et protection électrique
La mise à la terre constituait une barrière primordiale contre les chocs électriques dans les positionneurs de poste de travail et les équipements associés. Les positionneurs de soudage nécessitaient une connexion de terre de protection dédiée, avec une résistance de terre ne dépassant pas environ 4 Ω, mesurée à l'aide d'instruments de test appropriés. Les conducteurs de terre devaient être solidement fixés, exempts de corrosion et dimensionnés conformément aux normes électriques en vigueur. Les contrôles d'isolation comprenaient une inspection visuelle des câbles, des connecteurs et des bornes du moteur, ainsi que des mesures périodiques de la résistance d'isolation ; des valeurs d'au moins 0.5 MΩ indiquaient généralement une isolation acceptable pour les systèmes basse tension.
Les armoires électriques nécessitaient un nettoyage régulier pour éliminer les poussières conductrices, les projections et l'humidité susceptibles de compromettre les distances de fuite. Les dispositifs de protection, tels que les fusibles, les disjoncteurs et les dispositifs différentiels résiduels, devaient être correctement dimensionnés et faire l'objet de contrôles périodiques documentés. Les opérateurs vérifiaient la fermeture complète des portes et l'intégrité des joints afin de maintenir le niveau de protection contre les infiltrations. Lors des opérations de maintenance, les procédures de consignation et d'étiquetage garantissaient l'isolation et le marquage clair de toutes les sources d'énergie (électriques, hydrauliques et pneumatiques) afin d'éviter toute mise sous tension accidentelle.
Manutention sécuritaire des charges, limites de vitesse et zones de travail
La manutention sécuritaire des charges reposait sur le strict respect des capacités nominales et la définition précise des zones de travail. Avant le serrage, les opérateurs vérifiaient la masse et le centre de gravité de la pièce, s'assurant que la ligne de charge résultante passait au plus près de l'axe de rotation du positionneur. Les dispositifs de fixation devaient correspondre à la géométrie de la pièce et assurer un verrouillage fiable afin d'éviter tout glissement ou éjection sous charges dynamiques. Pour les tables rotatives ou les bâtis inclinables, des essais à basse vitesse permettaient de vérifier la stabilité et l'absence d'interférences avec les protections, les câbles ou les structures environnantes.
Le choix de la vitesse dépendait de la masse et de la géométrie de la pièce, ainsi que des exigences du procédé, comme le soudage ou l'assemblage. Une vitesse de rotation ou de levage excessive augmentait les charges inertielles, ce qui pouvait engendrer des vibrations, un dépassement ou une fatigue structurelle. Il était recommandé d'utiliser des vitesses plus faibles pour les charges lourdes ou excentrées et de limiter les rampes d'accélération grâce aux paramètres de la motorisation. Pour les plateformes élévatrices mobiles , les opérateurs respectaient les vitesses de déplacement spécifiées par le fabricant, la hauteur maximale de la plateforme en fonction du vent et les interdictions de mouvement à proximité d'obstacles ou de lignes électriques aériennes. Des zones d'intervention clairement délimitées et des barrières permettaient de maintenir le personnel non impliqué hors de la zone dangereuse.
Procédures d'urgence et formation des opérateurs
La préparation aux situations d'urgence exigeait des procédures claires, des dispositifs accessibles et des exercices réguliers. Les opérateurs devaient être capables de reconnaître les anomalies telles que des bruits inhabituels, des vibrations importantes, des mouvements inattendus ou le desserrage des pièces et d'intervenir immédiatement en arrêtant la machine et en coupant l'alimentation électrique. Les dispositifs d'arrêt d'urgence devaient être bien visibles, dégagés et testés lors de la mise en service et des inspections périodiques. Toutefois, leur utilisation pour les arrêts de routine était déconseillée car elle sollicitait excessivement les composants et pouvait réduire la fiabilité du système.
Les programmes de formation portaient sur la structure des équipements, la logique de commande, les limitations et les risques spécifiques au site. Seul le personnel ayant suivi une formation documentée et, le cas échéant, titulaire d'un certificat d'utilisation valide, était autorisé à manipuler les treuils, les positionneurs ou les plateformes élévatrices. La formation comprenait les procédures de démarrage et d'arrêt, les positions de stationnement sécurisées et les procédures à suivre en cas de panne de courant, de fuite électrique ou d'incendie, y compris la coordination avec les plans d'urgence du site. Des formations de recyclage et des analyses d'incidents ont permis de maintenir les compétences et d'ancrer une culture de prudence et de méthode au sein de l'ensemble du personnel.
Maintenance, dépannage et optimisation du cycle de vie
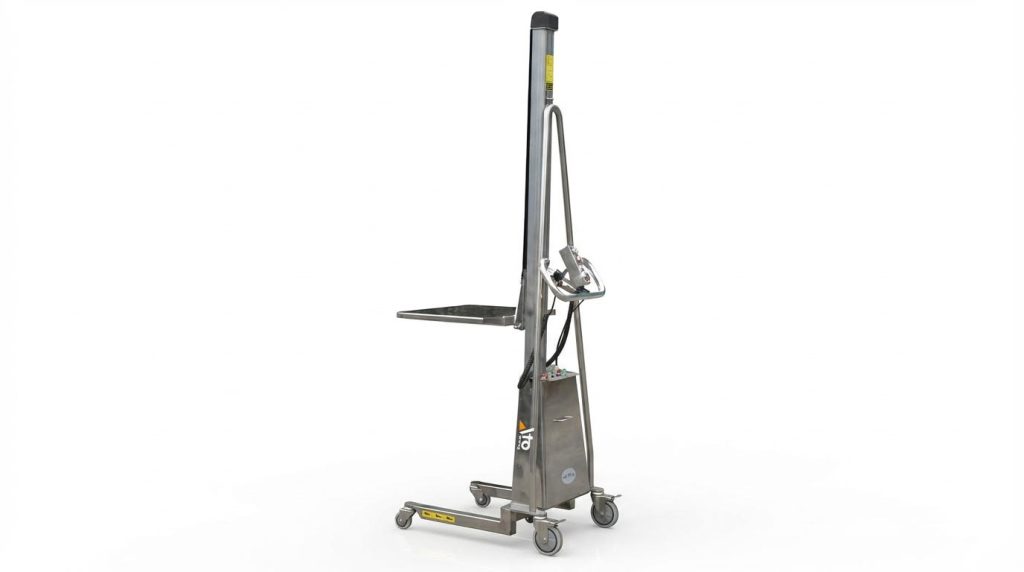
La maintenance des positionneurs électriques influe directement sur leur disponibilité, la précision de positionnement et la sécurité. Des procédures de maintenance structurées, un diagnostic systématique des pannes et une planification du cycle de vie permettent de réduire les arrêts imprévus et d'allonger la durée de vie des équipements. Cette section se concentre sur les positionneurs de soudage et les plateformes élévatrices mobiles de personnel, considérés comme des positionneurs électriques représentatifs. Elle établit un lien entre les étapes d'inspection pratiques et des stratégies de fiabilité plus poussées, telles que l'enregistrement des données et la maintenance prédictive.
Tâches de service quotidiennes, hebdomadaires et périodiques
Les tâches quotidiennes commençaient par une inspection visuelle et un nettoyage. Les opérateurs éliminaient les scories de soudage, les projections, la poussière et l'huile des tables, des mécanismes rotatifs, des rails de guidage et des plateformes. Ils vérifiaient l'état des câbles, des tuyaux et des conduites d'air afin de déceler toute abrasion, tout vieillissement ou tout joint desserré susceptible de compromettre l'alimentation électrique ou l'approvisionnement en fluide. Avant le chargement de toute pièce, les contrôles fonctionnels comprenaient la vérification du démarrage/arrêt, du régulateur de vitesse, des interrupteurs de fin de course et des voyants.
La lubrification constituait une activité quotidienne ou hebdomadaire essentielle. Les techniciens appliquaient les lubrifiants spécifiés aux roulements, engrenages, chaînes et guidages linéaires conformément aux préconisations du fabricant. Ils vérifiaient le niveau d'huile des réducteurs et recherchaient les fuites au niveau des joints et des brides. Chaque semaine et chaque mois, ils resserraient les boulons d'ancrage, les fixations structurelles et les fixations de la table tournante qui s'étaient desserrées sous l'effet des vibrations. Ils testaient également les butées de course, les capteurs photoélectriques et les dispositifs de sécurité pour garantir un fonctionnement reproductible.
Les tâches trimestrielles ou annuelles visaient à traiter les mécanismes de dégradation plus profonds. Les équipes de maintenance mesuraient la résistance d'isolement des moteurs, en ciblant des valeurs supérieures ou égales à 0.5 MΩ, et vérifiaient l'absence de traces de surchauffe aux bornes. Elles remplaçaient l'huile hydraulique tous les 6 à 12 mois, nettoyaient ou remplaçaient les filtres et inspectaient les flexibles et les vannes pour détecter toute fuite ou fissure. Les armoires de commande nécessitaient un nettoyage interne, une inspection des contacteurs et des relais, ainsi qu'une vérification de l'intégrité du câblage des automates programmables, des servovariateurs et des variateurs de fréquence. Lors des arrêts prolongés, elles nettoyaient les équipements, appliquaient des inhibiteurs de corrosion, déplaçaient les axes en position de sécurité, coupaient l'alimentation électrique et l'air comprimé et utilisaient des dessiccants dans les armoires.
Diagnostic des pannes mécaniques, de transmission et de commande
Les défauts mécaniques se manifestaient généralement par des à-coups, un balancement de la table ou des bruits anormaux. Une rotation ou une inclinaison saccadée indiquait souvent une lubrification insuffisante, des guides ou des roulements usés, ou un jeu excessif dans les engrenages et la chaîne. Les actions correctives consistaient à nettoyer et lubrifier les surfaces de contact, à ajuster la tension des engrenages ou de la chaîne et à éliminer les corps étrangers des voies de mouvement. Lorsque les tables oscillaient ou perdaient en précision de positionnement, les techniciens vérifiaient le jeu des boulons d'ancrage, des boulons de fixation de la table et des roulements d'arbre, et resserraient ou remplaçaient les composants si nécessaire.
Des grincements ou crissements anormaux indiquaient un frottement à sec, des engrenages endommagés ou des roulements défectueux. Le personnel de maintenance a inspecté les flancs des dents d'engrenage pour détecter toute piqûre, écaillage ou défaut d'alignement et a remplacé les pièces défectueuses. Dans le système d'entraînement, l'absence de mouvement ou une faible puissance de sortie suggéraient une perte de courant, des défauts de câblage, des déclenchements de surcharge ou des pannes de moteur. Le diagnostic consistait à vérifier la tension d'alimentation, la continuité et à examiner les relais de surcharge et les fusibles avant leur réinitialisation. Une vitesse irrégulière ou une surchauffe étaient souvent liées à des paramètres de variateur de fréquence incorrects, à des problèmes de bus CC ou à des défauts d'enroulement, ce qui nécessitait une vérification des paramètres, des tests électriques et, le cas échéant, le remplacement du moteur.
Les défaillances du système de commande entraînaient des commandes non réactives, un positionnement imprécis ou des démarrages et arrêts intempestifs. Les ingénieurs inspectaient les boutons-poussoirs et les sélecteurs afin de détecter l'oxydation des contacts, le desserrage des bornes ou la défaillance des actionneurs. Ils testaient les capteurs et les codeurs pour vérifier les niveaux de signal et l'alignement, recalibraient les paramètres des automates programmables ou des variateurs et contrôlaient la mise à la terre et le blindage pour réduire les perturbations électriques. Dans les positionneurs numériques, ils résolvaient les problèmes de LED non réactives ou les erreurs de communication en vérifiant la qualité de l'alimentation, la polarité du câblage, les caractéristiques des câbles de bus et les paramètres spécifiques au protocole. La tenue d'un journal des défauts détaillé, avec horodatage, symptômes et solutions, a permis d'accélérer les diagnostics ultérieurs.
Entretien des sous-systèmes hydrauliques et pneumatiques
Les sous-systèmes hydrauliques des positionneurs de travail et des plateformes élévatrices exigeaient une gestion rigoureuse des fluides. Avant chaque utilisation, les techniciens vérifiaient le niveau des réservoirs et recherchaient la présence de mousse, de décoloration ou d'odeur, signes de contamination ou de contraintes thermiques. Ils remplaçaient l'huile hydraulique tous les 6 à 12 mois en utilisant des fluides conformes aux normes telles que l'ISO 11158 et l'ASTM D6158-05, le cas échéant. Les filtres des conduites de retour et de pression devaient être nettoyés ou remplacés périodiquement afin de maintenir le débit et de protéger les vannes et les actionneurs des particules d'usure.
La maîtrise des fuites était essentielle pour la sécurité et la propreté. Les équipes de maintenance ont inspecté les flexibles, les tuyaux rigides, les raccords et les joints de tige de vérin afin de détecter toute condensation, fuite ou dommage. Elles ont remplacé les flexibles fissurés et les joints usés et nettoyé toute trace d'huile pour prévenir les risques de glissade. Des tests de pression ont confirmé le bon réglage des soupapes de décharge afin d'éviter toute surcharge des composants structurels. Pour les circuits pneumatiques, les techniciens ont purgé les condensats des réservoirs d'air et des filtres, vérifié les régulateurs de pression et les lubrificateurs, et se sont assurés du bon fonctionnement des électrovannes.
Les contrôles de performance du système visaient à assurer un mouvement fluide et contrôlé sous charge nominale. Les techniciens surveillaient les vitesses de levage et de rotation, détectant tout comportement lent ou irrégulier pouvant indiquer une fuite interne ou un dysfonctionnement des vannes. Ils vérifiaient que les composants hydrauliques et pneumatiques fonctionnaient dans les plages de température spécifiées afin de prévenir la dégradation des joints. Lors des opérations de maintenance, ils procédaient systématiquement à la dépressurisation des circuits, à la coupure de l'alimentation électrique et au respect des procédures interdisant toute intervention sur les lignes sous tension ou sous pression. Un entretien rigoureux de ces sous-systèmes permettait de réduire les temps d'arrêt et de prolonger la durée de vie des vérins, des vannes et des pompes.
Surveillance numérique, journaux et maintenance prédictive
Les outils de surveillance numérique ont permis aux opérateurs de s'affranchir de la maintenance réactive. Les positionneurs modernes intègrent des capteurs de température, de vibrations, de courant moteur, de pression hydraulique et de retour d'information de position. Les systèmes de contrôle et les interfaces homme-machine (IHM) enregistrent ces signaux, permettant ainsi une analyse des tendances sur plusieurs semaines, voire plusieurs mois. Les ingénieurs comparent les valeurs de référence aux données actuelles afin de détecter rapidement toute variation de friction, de désalignement ou de charge électrique. Cette approche réduit les pannes inattendues et facilite les arrêts planifiés pour le remplacement des composants.
Les journaux d'événements et d'alarmes des automates programmables, variateurs de fréquence et servomoteurs fournissaient un historique détaillé des pannes. Le personnel de maintenance examinait les entrées horodatées relatives aux déclenchements de surintensité, aux alarmes de surchauffe, aux erreurs d'encodeur et aux pertes de communication. Il corrélait ces enregistrements avec les conditions environnementales et les modes de fonctionnement. L'enregistrement systématique des observations manuelles, telles que les bruits inhabituels ou les vibrations intermittentes, complétait les données électroniques. Ensemble, ces enregistrements facilitaient l'analyse des causes profondes et l'amélioration continue de la fiabilité.
Les stratégies de maintenance prédictive exploitaient l'analyse de données pour estimer la durée de vie restante des composants critiques. L'analyse des vibrations des boîtes de vitesses, par exemple, permettait de détecter l'usure des roulements bien avant une défaillance catastrophique. L'évolution de la résistance d'isolation révélait le vieillissement électrique des moteurs et des câbles. Les installations intégraient ces informations dans des systèmes informatisés de gestion de la maintenance afin de planifier la lubrification, les vidanges d'huile et le remplacement des pièces à des intervalles optimaux. Les outils numériques facilitaient également le diagnostic à distance, permettant aux spécialistes d'examiner les paramètres et les données sans se déplacer sur site, ce qui améliorait les délais d'intervention et réduisait le coût total du cycle de vie.
Résumé : Systèmes de positionnement fiables, sûrs et efficaces
Les positionneurs électriques , notamment les positionneurs de soudage et les plateformes élévatrices mobiles, s'appuyaient sur une conception mécanique robuste, des systèmes d'entraînement contrôlés et un système de bridage bien conçu pour garantir un positionnement précis et répétable. Leur sécurité et leur productivité reposaient sur des inspections rigoureuses avant utilisation, une mise à la terre et une isolation correctes, des vitesses contrôlées dans des zones de travail définies et des opérateurs formés à la détection des anomalies et à la mise en œuvre des procédures d'urgence. Des programmes de maintenance structurés, associant nettoyage et lubrification quotidiens à des inspections électriques, hydrauliques et pneumatiques périodiques, prolongeaient la durée de vie, réduisaient les temps d'arrêt imprévus et préservaient la précision du positionnement.
L'industrie a évolué vers une intégration accrue des robots, cobots et véhicules à guidage automatique , ce qui a permis d'augmenter la productivité mais a exigé un contrôle plus strict des trajectoires de charge, de la gestion du centre de gravité et de la sécurité fonctionnelle. Les données de tendance ont révélé une utilisation croissante des diagnostics numériques, des journaux d'événements et de la surveillance à distance pour faciliter la maintenance conditionnelle et prédictive. Ces outils ont permis une détection plus précoce des problèmes tels que l'usure des roulements, la dégradation de l'isolation, les fuites hydrauliques ou la dérive des capteurs, réduisant ainsi les défaillances catastrophiques et améliorant l'utilisation des équipements.
La mise en œuvre pratique a nécessité des responsabilités de maintenance clairement définies, des listes de contrôle d'inspection documentées et le respect des normes électriques, mécaniques et hydrauliques en vigueur. Les opérateurs et les techniciens ont bénéficié d'une formation ciblée sur la reconnaissance des pannes, les procédures de consignation et l'utilisation correcte des outils de mesure et des équipements de test. Une approche équilibrée a combiné un dimensionnement mécanique prudent et des marges de sécurité avec des systèmes de contrôle et d'analyse modernes, évitant ainsi une complexité excessive tout en permettant un positionnement précis et flexible. Les installations qui ont considéré les positionneurs de travail électriques comme des éléments de production essentiels, et non comme de simples outils auxiliaires, ont bénéficié d'une fiabilité accrue, d'une sécurité d'exploitation renforcée et d'un coût de cycle de vie réduit.