
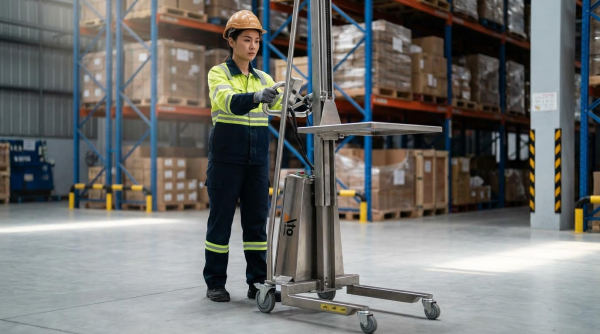
Dans les usines modernes, les positionneurs de travail ergonomiques se situent au carrefour de la sécurité, de la productivité et de la production au plus juste. Cet article examine comment les principes de conception centrée sur l'humain, les recommandations internationales en matière d'ergonomie et l'analyse des tâches ont influencé les spécifications et l'agencement des positionneurs de travail industriels. Il compare ensuite les principaux types de positionneurs et leurs caractéristiques de conception, et montre comment les sélectionner et les intégrer à l'automatisation, aux outils numériques et aux systèmes de transpalettes électriques légers , de transpalettes manuels et de chariots élévateurs à conducteur accompagnant , tout au long du cycle de vie des équipements. Enfin, il résume comment une ergonomie robuste sous-tend des gains de productivité durables, une réduction des taux de blessures et des opérations plus résilientes en milieu industriel.
Principes ergonomiques pour les positionneurs de travail industriels
Les principes ergonomiques des positionneurs industriels visaient à adapter la tâche et l'équipement au travailleur plutôt que de contraindre ce dernier à s'adapter. Une conception judicieuse réduisait les contraintes musculo-squelettiques, améliorait la qualité des processus et favorisait des flux de travail optimisés et reproductibles. Les positionneurs efficaces traduisaient les normes ergonomiques abstraites en dimensions concrètes, en amplitudes de mouvement et en concepts de commande adaptés aux capacités réelles des opérateurs.
Anthropométrie, ISO 9241-5 et recommandations HFES
Les systèmes de positionnement industriel devaient s'adapter à une large gamme de morphologies, allant généralement du 5e percentile féminin au 95e percentile masculin pour la taille et la longueur des membres. La norme ISO 9241-5:1998, bien que retirée, fournissait des recommandations fondamentales sur l'ajustabilité des postes de travail, les postures neutres et la variation posturale pour les tâches sur écran, recommandations que les ingénieurs ont étendues au contexte industriel. Les spécifications HFES et ANSI/HFES 100 portaient sur les écrans, les périphériques d'entrée et le mobilier, préconisant des aménagements minimisant les angles articulaires contraignants et les distances d'extension excessives. Des outils tels que l'outil HFES Virtual Fit permettaient aux concepteurs de quantifier le pourcentage de la main-d'œuvre qu'un ensemble de dimensions donné pouvait accueillir, facilitant ainsi la prise de décisions éclairées sur les plages de réglage pour la hauteur de levage, l'inclinaison ou l'emplacement des commandes.
Les données anthropométriques ont permis de définir des paramètres clés tels que l'amplitude des mouvements verticaux, la hauteur des coudes et le diamètre des poignées ergonomiques. Les concepteurs se sont appuyés sur ces données pour définir les positions par défaut et les positions limites des tables de travail, des plateaux tournants et des manipulateurs. L'application de ces normes a permis de réduire le risque de postures extrêmes des poignets, des épaules ou du tronc lors des cycles de travail habituels.
Hauteurs de travail optimales, zones d'atteinte et postures
Les dispositifs de positionnement ergonomiques permettent d'adapter la hauteur de travail au type de tâche et à la morphologie de l'opérateur. Des études sur la conception des postes de travail en production ont montré qu'une hauteur optimale moyenne d'environ 1125 mm est recommandée pour le travail assis-debout, avec une zone de travail fonctionnelle située entre 800 et 1500 mm du sol. Une hauteur supérieure au niveau du cœur augmente la charge statique sur les épaules, tandis qu'une hauteur trop basse impose une flexion de la colonne vertébrale et accroît la pression sur les disques intervertébraux. Les dispositifs de positionnement réglables permettent aux opérateurs de maintenir leur zone de travail principale à hauteur des coudes, les avant-bras étant approximativement horizontaux et les poignets en position neutre.
Les ingénieurs ont défini les zones d'accès comme suit : zone primaire (tâches fréquentes et légères à portée des avant-bras sans rotation du tronc), zone secondaire (tâches occasionnelles nécessitant une extension du bras) et zone tertiaire (accès rare nécessitant de se déplacer). Les positionneurs de travail qui faisaient pivoter, inclinaient ou déplaçaient les pièces à usiner dans la zone primaire réduisaient les efforts excessifs et les postures contraignantes. Les interventions sur échafaudages ont démontré que des modifications relativement mineures du positionnement des outils et des composants réduisaient significativement la flexion du poignet, la déviation et le temps d'exécution des tâches, illustrant ainsi comment une optimisation de l'accès et de la posture améliorait à la fois la santé et la productivité.
Analyse des tâches pour les mouvements et les charges à haut risque
La mise au point de dispositifs de positionnement ergonomiques a nécessité une analyse systématique des tâches effectuées dans le cadre des opérations existantes. Les ingénieurs ont observé les cycles de travail afin d'identifier les mouvements à haut risque, tels que les flexions répétées du tronc au-delà de 20°, l'élévation prolongée des épaules au-delà de 60°, les prises en force et la manutention manuelle de charges lourdes ou instables. Les données du Conseil national de la sécurité ont montré que le surmenage et les réactions corporelles étaient responsables d'une part importante des accidents du travail, notamment dans l'entreposage et la manutention, soulignant ainsi la nécessité d'éliminer le port de charges et les mouvements d'extension contraignants. L'analyse des tâches a pris en compte la fréquence, la durée et l'intensité de la charge afin de prioriser les interventions présentant le meilleur rapport bénéfice-risque.
Les positionneurs ont ensuite remplacé ou réduit la manutention manuelle en élevant, inclinant ou faisant pivoter les pièces à usiner, permettant ainsi aux opérateurs de travailler au plus près du corps dans des postures symétriques. Les concepteurs ont utilisé des listes de contrôle et des outils d'évaluation des risques pour quantifier les améliorations des angles articulaires et des forces exercées avant et après la mise en œuvre. Un retour d'information continu des opérateurs a permis de boucler la boucle, révélant les problèmes résiduels tels que des zones de préhension obstruées ou des commandes mal positionnées, qui ont ensuite pu être corrigés par des mises à jour itératives de la conception.
Types de positionneurs de travail et principales caractéristiques de conception
Les positionneurs industriels ont permis une production plus sûre et plus efficace en réduisant la manutention manuelle et en optimisant l'accès aux pièces. Les ingénieurs ont spécifié les dispositifs en fonction du type de mouvement, des caractéristiques de charge, de l'ergonomie et des contraintes d'intégration. Les principales caractéristiques de conception comprenaient des degrés de liberté contrôlés, un support stable du centre de gravité et des interfaces permettant une utilisation intuitive et sans effort. Un choix judicieux a permis de réduire les blessures dues au surmenage, d'améliorer les temps de cycle et de garantir la conformité aux normes ergonomiques.
Positionneurs courants : élévateurs, plateaux tournants, équilibreurs, AGV
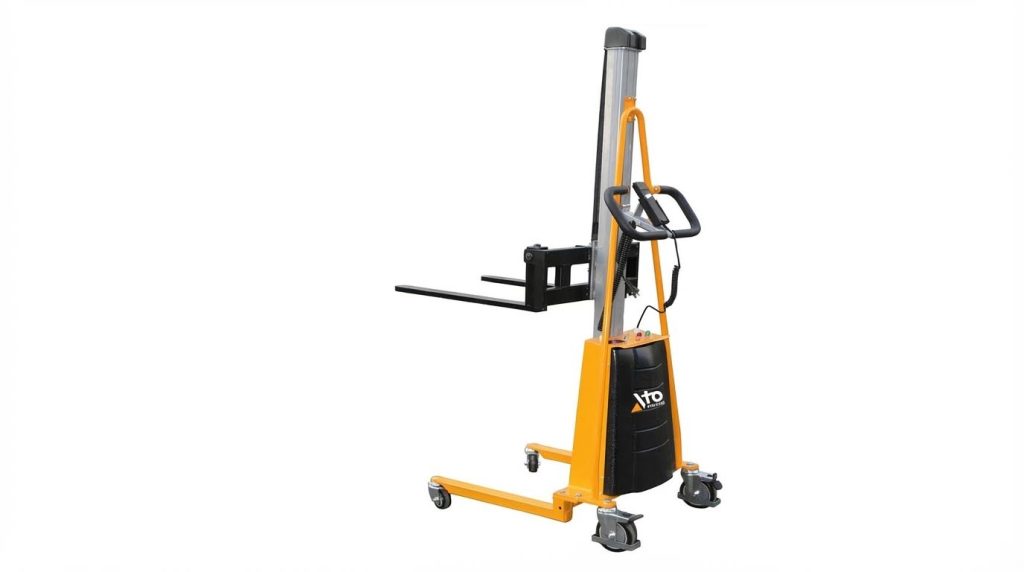
Les tables élévatrices permettaient de lever et d'abaisser des charges à des hauteurs ergonomiques, généralement grâce à des mécanismes à ciseaux , des actionneurs hydrauliques ou électromécaniques. Les ingénieurs les utilisaient pour la manutention de palettes, les établis d'assemblage et l'alignement en hauteur des convoyeurs. Les plateaux tournants permettaient la rotation horizontale des pièces, facilitant ainsi l'accès pour le soudage, l'assemblage ou l'inspection sans avoir à se tordre le torse. Les équilibreurs et les manipulateurs supportaient les charges partiellement suspendues, permettant aux opérateurs de guider des objets lourds avec un minimum d'effort, aussi bien verticalement qu'horizontalement. Les véhicules à guidage automatique (AGV) et les positionneurs mobiles combinaient transport et positionnement, déplaçant les pièces entre les stations tout en les présentant selon des orientations définies pour les robots ou les opérateurs.
Chaque type répondait à des besoins de mouvement spécifiques : levage vertical, rotation, inclinaison ou positionnement multi-axes. Les concepteurs combinaient souvent les dispositifs, par exemple une table élévatrice avec un plateau tournant, pour réaliser des mouvements composés. Le choix dépendait de la masse de la charge, de la géométrie, de la précision requise et du temps de cycle.
Conception en termes de capacité de charge, de centre de gravité et de stabilité
La capacité de charge définissait la masse et le moment maximaux admissibles que le positionneur pouvait supporter sans défaillance structurelle ou fonctionnelle. Les ingénieurs prenaient en compte non seulement le poids statique, mais aussi les effets dynamiques de l'accélération, de la décélération et des impacts lors du chargement. La position du centre de gravité (CdG) influait sur le risque de basculement, les charges sur les paliers et le couple nécessaire à la rotation ou à l'inclinaison. Au fur et à mesure de l'assemblage, le CdG se déplaçait souvent ; les concepteurs évaluaient donc les configurations les plus défavorables, incluant les dispositifs de fixation et l'outillage.
La conception assurant la stabilité impliquait une large base, un centre de gravité bas et un ancrage ou un montage au sol approprié sur des surfaces planes. Pour les positionneurs de soudage rotatifs et les rouleaux de rotation, les systèmes d'entraînement devaient présenter des marges de couple suffisantes pour maintenir une vitesse constante sous charges excentrées. Les coefficients de sécurité respectaient les règles d'ingénierie internes et les normes applicables, et les ingénieurs ont clairement indiqué la capacité nominale afin d'éviter toute surcharge en fonctionnement quotidien.
Ajustabilité, cinématique et interface homme-machine
La possibilité de régler la hauteur, la portée, l'inclinaison et la rotation permettait à un même positionneur de s'adapter à différents opérateurs et tâches. Les normes ISO 9241-5 et les recommandations HFES insistaient sur l'importance du soutien lors des changements de posture et de la facilité de réglage ; les ingénieurs ont donc privilégié, lorsque cela était possible, des mécanismes rapides et sans outil. La conception cinématique a défini les degrés de liberté et les amplitudes de mouvement disponibles, garantissant ainsi que les pièces à usiner se trouvent dans des zones de portée optimales, entre 800 et 1 500 mm environ au-dessus du sol. Des profils de mouvement fluides et prévisibles réduisaient les contraintes imprévues sur les opérateurs et les pièces.
L'interface homme-machine (IHM) comprenait des commandes pendantes, des pédales ou des panneaux intégrés dotés d'un étiquetage clair et de symboles normalisés. Des commandes intuitives réduisaient le temps de formation et les erreurs de l'opérateur, notamment dans les environnements de production à forte activité. Les concepteurs ont séparé les commandes fréquemment utilisées des fonctions d'urgence et ont assuré leur visibilité depuis les postes de travail habituels. Pour les systèmes avancés, les IHM étaient intégrées aux réseaux de l'usine, permettant un positionnement basé sur des recettes et des consignations lors de la maintenance.
Fonctions de sécurité, normes et conformité réglementaire
Les dispositifs de positionnement de travail étaient équipés de fonctions de sécurité comprenant des circuits d'arrêt d'urgence, une protection contre les surcharges et des interverrouillages empêchant tout mouvement dangereux. Les concepteurs ont intégré des butées mécaniques, des dispositifs anti-chute et des protections aux points de pincement et de cisaillement. Pour les systèmes motorisés, les commandes de sécurité respectaient les principes de sécurité fonctionnelle, les niveaux de performance ou d'intégrité de sécurité étant déterminés par une évaluation des risques. Les fonctions de surveillance de la course et de la vitesse protégeaient à la fois les opérateurs et les équipements.
Les recommandations ergonomiques des normes ISO 9241-5 et HFES ont guidé l'aménagement des postes de travail, tandis que les réglementations et normes de sécurité des machines ont encadré la conception et la validation des équipements mobiles. La conformité a nécessité des évaluations des risques documentées, la vérification des fonctions de sécurité, ainsi que des instructions d'utilisation et des avertissements clairs. Des formations régulières et des audits de sécurité périodiques ont permis de garantir que les positionneurs installés continuent de fonctionner dans leurs limites de sécurité nominales tout au long de leur cycle de vie.
Performances de sélection, d'intégration et de cycle de vie
La sélection, l'intégration et l'analyse du cycle de vie des positionneurs de travail ont permis de déterminer si ces dispositifs offraient réellement des gains d'ergonomie et de productivité en milieu industriel. Les ingénieurs ont dû adapter les capacités des dispositifs aux exigences des processus, aux infrastructures numériques et aux structures de coûts à long terme. Une approche systématique a permis de réduire le surdimensionnement, la sous-utilisation et les risques pour la sécurité, tout en favorisant l'amélioration continue et la conformité réglementaire.
Adaptation des positionneurs aux processus et aux pièces
Les ingénieurs ont d'abord analysé les tâches exigeant une charge physique élevée, une fréquence importante et une grande précision, en s'appuyant sur les statistiques d'accidents du travail et les études de temps et mouvements. Les caractéristiques des pièces, telles que leur masse, leurs dimensions, leur centre de gravité et leur rigidité, ont orienté le choix entre tables élévatrices, plateaux tournants, manipulateurs et positionneurs multiaxes. Le dispositif sélectionné devait offrir une capacité de charge suffisante avec un coefficient de sécurité adéquat, un support stable et un mouvement contrôlé sur tous les axes requis. La conception des interfaces, incluant les brides, les dispositifs de fixation et l'outillage modulaire, devait permettre de sécuriser les pièces tout en autorisant des changements rapides et un accès dégagé pour le soudage, l'assemblage ou le contrôle. L'adéquation de l'amplitude de mouvement et de la précision de positionnement aux tolérances du processus a permis de minimiser les retouches et de réduire les repositionnements manuels.
Intégration avec les cobots, les jumeaux numériques et l'Atomoving
L'intégration de positionneurs de travail aux robots collaboratifs a nécessité une cinématique coordonnée, des espaces de travail partagés et des architectures de sécurité compatibles. Les positionneurs devaient offrir un contrôle de mouvement déterministe, des interfaces de communication standardisées et des limites de vitesse et de couple configurables pour faciliter la collaboration homme-robot. Les jumeaux numériques ont permis une mise en service virtuelle, où les ingénieurs ont validé la portée, l'évitement des collisions et l'ergonomie avant l'installation physique. Ils ont également permis de réaliser des simulations de débit et des analyses de scénarios pour les futures variantes de produits. Intégrés à des systèmes de manutention automatisés, tels que les transpalettes électriques , les positionneurs ont contribué à la synchronisation des flux, réduisant les transferts manuels et harmonisant les temps de cycle entre les postes.
Efficacité énergétique, maintenance et analyse prédictive
Les positionneurs à haut rendement énergétique utilisaient des variateurs adaptés, un freinage régénératif lorsque cela était possible et des cycles de service optimisés en fonction de l'utilisation mesurée. Les ingénieurs ont sélectionné l'actionnement hydraulique, pneumatique ou électromécanique en comparant la contrôlabilité, les pertes en veille et les efforts de maintenance sur la durée de vie prévue. Des plans de maintenance structurés couvraient la lubrification, les inspections structurelles, les contrôles des capteurs et la validation de la sécurité fonctionnelle à intervalles définis. La surveillance de l'état, par des mesures de vibrations, de température et de courant, a permis une analyse prédictive, identifiant les tendances d'usure des roulements, des réducteurs et des moteurs avant toute défaillance. Les données historiques ont permis d'optimiser les stocks de pièces de rechange et les fenêtres de maintenance, réduisant ainsi les temps d'arrêt non planifiés et prolongeant la durée de vie.
Coût total de possession et stratégies de rénovation
Le coût total de possession (CTP) combine les dépenses d'investissement, la consommation d'énergie, la maintenance, la formation et les impacts sur la productivité tout au long du cycle de vie de l'équipement. Les ingénieurs ont quantifié les gains ergonomiques grâce à la réduction des taux de blessures, de l'absentéisme et des temps de cycle, les traduisant ainsi en économies. Les stratégies de modernisation privilégient la mise à niveau des commandes, l'ajout de capteurs ou l'amélioration des dispositifs de fixation sur les positionneurs existants plutôt qu'un remplacement complet, notamment lorsque les structures mécaniques restent en bon état. Des adaptateurs, des outils modulaires et des protections modernisées ont permis aux unités existantes de traiter de nouvelles gammes de produits tout en respectant les exigences de sécurité actuelles. Une évaluation basée sur le cycle de vie a comparé les modernisations progressives aux nouvelles installations, en tenant compte de la flexibilité pour l'automatisation et l'intégration numérique futures.
Résumé : Conception ergonomique pour une productivité durable
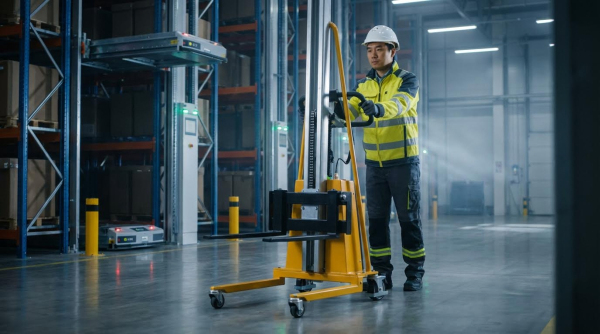
Les positionneurs de travail ergonomiques ont réduit les efforts physiques, amélioré l'accès aux pièces et augmenté la productivité dans les environnements industriels. Les normes telles que l'ISO 9241-5 et l'ANSI/HFES 100, ainsi que les recommandations industrielles, ont démontré que l'adaptabilité aux variations anthropométriques, des hauteurs de travail optimales comprises entre 0.8 m et 1.5 m environ et des zones d'accès bien définies étaient essentielles à la conception de postes de travail sûrs. Des dispositifs correctement conçus ont maintenu les marges de capacité de charge, contrôlé le centre de gravité et offert une cinématique stable, tandis que les fonctions de sécurité intégrées et le respect des réglementations en matière d'ergonomie et de machines ont garanti un fonctionnement fiable et conforme. L'analyse des mouvements à haut risque, notamment la flexion, la torsion et le travail en hauteur, a permis une utilisation ciblée des positionneurs tels que les tables élévatrices, les plateaux tournants, les équilibreuses et les plateformes mobiles afin d'éliminer ou de réduire les manutentions manuelles dangereuses.
L'expérience du secteur a montré que l'avenir du positionnement au travail résidait dans une intégration plus étroite avec les cobots, les jumeaux numériques et les systèmes de contrôle connectés. Cette intégration a permis de simuler les zones de portée, les risques de collision et l'utilisation avant l'installation, et a favorisé la maintenance prédictive grâce à la surveillance et à l'analyse de l'état des équipements. Parallèlement, des entraînements plus économes en énergie et une gestion plus intelligente des cycles de service ont permis de réduire les coûts d'exploitation et l'impact environnemental. Les entreprises ont de plus en plus évalué le coût total de possession plutôt que le seul prix d'achat, en tenant compte de la réduction des accidents, des gains de qualité et de la flexibilité tout au long du cycle de vie des équipements, y compris la modernisation des lignes existantes.
La mise en œuvre pratique a nécessité des méthodes de sélection structurées, une définition claire des plages de charge et de mouvement, ainsi qu'une implication précoce des opérateurs, des responsables de la sécurité et des ergonomes. Les installations qui ont combiné des dispositifs de sécurité techniques, des programmes de maintenance rigoureux et une formation continue ont enregistré des réductions durables des blessures liées au surmenage et une productivité accrue. Une approche équilibrée a reconnu que la technologie seule ne garantissait pas de meilleurs résultats ; les bénéfices dépendaient d'un dimensionnement approprié, d'une intégration adéquate aux processus et d'une surveillance continue. Conçus en tenant compte des capacités et des limites humaines, les dispositifs de positionnement ergonomiques ont permis de mettre en place des systèmes de production plus sûrs, plus efficaces et plus durables.